STM32项目开源:智能宠物喂食系统(代码+原理图+仿真)
·
一、前言
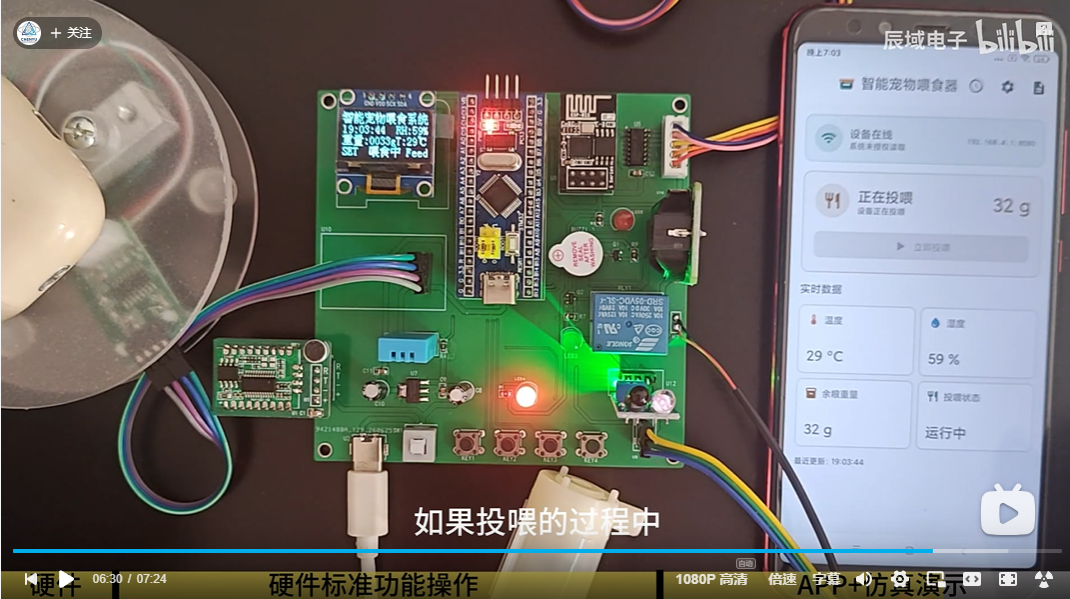
实物项目成品:
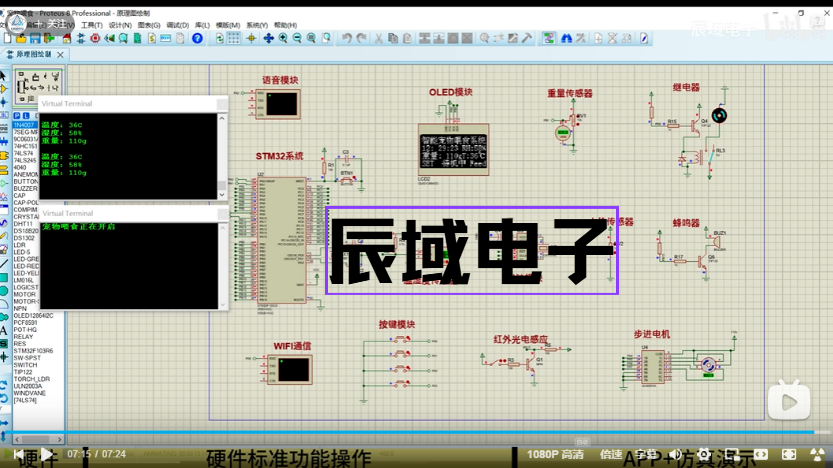
仿真项目成品:
哔哩哔哩开源视频链接(复制浏览器打开):
https://www.bilibili.com/video/BV1Wdto6uETq/?vd_source=10da4d04d580bd6b34f7298120737c50
(资料分享见文末)
二、项目功能简介
【开源】STM3单片机智能宠物喂食系统(代码+原理图+仿真)
功能介绍:
(1)核心主控:采用 STM32 单片机作为主控芯片,完成数据处理与外设调度,保障系统稳定高效运行。
(2)OLED显示:配备显示屏,实时展示当前时间、环境温湿度以及食物的实时重量。
(3)精准喂食:利用重量传感器检测出料重量,按照预设参数完成投喂,达到设定重量后自动停止投料。
(4)参数配置:用户可自由设置投喂时间、投喂重量,适配不同宠物的饮食需求。
(5)手动干预:配置实体按键,支持本地手动喂食,便于特殊场景下临时操作。
(6)自动加水:搭载水位检测模块,监测水箱水位,水位低于设定阈值时自动加水。
(7)语音提醒:支持设置定点语音播报,到点发出提示,提醒宠物按时进食。
(8)双模式工作:具备自动、手动两种工作模式,可按需切换运行模式。
(9)手机 APP 控制:通过 WiFi 连接手机 APP,远程查看温湿度、食物重量,设置定时参数、同步手机时间校准设备时钟,支持 APP 远程手动喂食。
收起
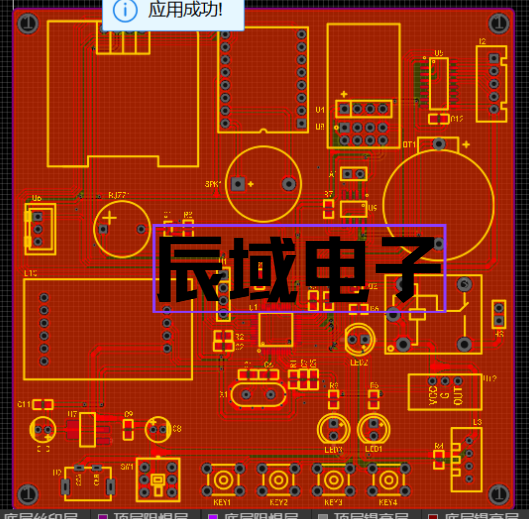
三、PCB设计
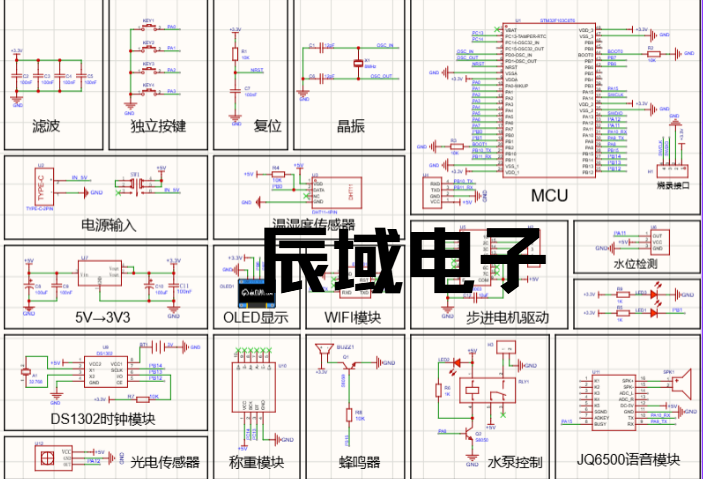
四、原理图设计
五、程序设计
代码如下:
//头文件
#include "main.h"//所有头文件都放在里面方便调用管理
#include "stm32f10x.h"

//函数声明
void Key_Init(void);//按键函数声明


void display(void);
void music_play(unsigned char dat);
u8 b_1s,bee_num;
u16 sys_time,sys_time2;//系统计数
u8 mod=0;//显示模式
u16 kaojin_f,shuiwei_f;
short menu1,set_f; //一级目录编号 设置数据位标记
u8 run_b;//运行标志,短信发送标志
u32 begin_code[21] = {90, 1,//重量 set_code[0]   输出口
										02,13,00,//喂食时间1 set_code  [2]时[3]分[4]秒
										0,0,0,//喂食时间2 set_code  [5]时[6]分[7]秒
										0,0,0,//喂食时间3 set_code  [8]时[9]分[10]秒
										0,0,0,0,//备用数组   set_code[4]~[15]
										0,0,0,0,66};//备用数组   set_code[19]验证位
u32 set_code[21];//设置参数
u8 run_mod,Motor_on_b,Motor_off_b;//手自动标志位  电机开关动作标志位
	char motor_pos;
char str[32];//显示缓存

//=============================================================================
//文件名称:KEY
//功能概要:按键服务
//参数说明:无
//函数返回:VOID
//=============================================================================
void key(void)
{
//	int i;
//////////////////////////////////////////开启按键按下

	if(PAin(0)==0)
	{
		DelayMs(5);
		if(PAin(0)==0)//
		{
			while(PAin(0)==0);

			switch(mod)
			{
				case 0://待机
							mod = 1 ;//切换到菜单设置
							OLED_CLS();//清屏
							menu1 = 1;
				break;
				case 1://设置菜单
							mod = menu1 + 1 ;//切换到对应的设置界面
							OLED_CLS();//清屏
				break;
				case 2://时间调整
							set_f++;
							if(set_f>6) set_f = 0;
							DS1302_SetTime(year,mon,day,hour,min,sec);//按一下就保存一次时间
				break;
				case 3://参数设置
							set_f++;
							if(set_f>2) set_f = 0;
				break;
				case 4://喂食时间设置
							set_f++;
							if(set_f>9) set_f = 0;
				break;
			}
		}

	}

	//////////////////////////////////////////++
	if(PAin(1)==0)
	{
		DelayMs(5);
		if(PAin(1)==0)//
		{
			while(PAin(1)==0);

			switch(mod)
			{
				case 0://待机
						if(run_mod) run_mod = 0;
							else run_mod = 1;
				//printf("hello");
				break;
				case 1://设置菜单
							menu1--;
							if(menu1<1) menu1 = 3;
				break;
				case 2://时间调整
							switch(set_f)
							{
								case 1://设置年
											if(year < 99) year++;
											else year = 0;
								break;
								case 2://设置月
											if(mon < 12) mon++;
											else mon = 1;
								break;
								case 3://设置日
											if(day < 31) day++;
											else day = 1;
								break;
								case 4://设置时
											if(hour < 24) hour++;
											else hour = 0;
								break;
								case 5://设置分
											if(min < 60) min++;
											else min = 0;
								break;
								case 6://设置秒
											if(sec < 60) sec++;
											else sec = 0;
								break;

							}
				break;

				case 3://参数设置
					if((set_f-1)<0) break;
					switch(set_f-1)
					{
						case 0://设置宠物重量
									if(set_code[set_f-1]<365)
										set_code[set_f-1] = set_code[set_f-1] + 1;
						break;
						case 1:
									if(set_code[set_f-1]<=1) set_code[set_f-1] = 2 ;
									else	set_code[set_f-1] = 1;
						break;
						default:
						break;
					}
				break;
				case 4://宠物喂食时间设置
					if((set_f == 1)|(set_f == 4)|(set_f == 7))
					{
							set_code[set_f+1]++;
							if(set_code[set_f+1]>23) set_code[set_f+1] = 0;
					}
					else
					{
							set_code[set_f+1]++;
							if(set_code[set_f+1]>59) set_code[set_f+1] = 0;
					}
				break;

				default:
				break;
			}
		}
	}

	//////////////////////////////////////////--
	if(PAin(2)==0)
	{
		DelayMs(5);
		if(PAin(2)==0)//
		{
			while(PAin(2)==0);
			switch(mod)
			{
				case 0://待机
						//	music_play(0);
				break;
				case 1://设置菜单
							menu1++;
							if(menu1>3) menu1 = 1;
				break;
				case 2://时间调整
							switch(set_f)
							{
								case 1://设置年
											if(year > 0) year--;
											else year = 99;
								break;
								case 2://设置月
											if(mon > 1) mon--;
											else mon = 12;
								break;
								case 3://设置日
											if(day > 1) day--;
											else day = 31;
								break;
								case 4://设置时
											if(hour > 0) hour--;
											else hour = 23;
								break;
								case 5://设置分
											if(min > 0) min--;
											else min = 59;
								break;
								case 6://设置秒
											if(sec > 0) sec--;
											else sec = 59;
								break;

							}
				break;
				case 3://参数设置
					if((set_f-1)<0) break;
					switch(set_f-1)
					{
						case 0://设置宠物重量
									if(set_code[set_f-1]>1)
										set_code[set_f-1] = set_code[set_f-1] - 1;
						break;
						case 1:
									if(set_code[set_f-1]<=1) set_code[set_f-1] = 2 ;
									else	set_code[set_f-1] = 1;
						break;
						default:
						break;
					}
				break;
				case 4:
					if((set_f == 1)|(set_f == 4)|(set_f == 7))
					{
							if(set_code[set_f+1]==0) set_code[set_f+1] = 23;
							else  set_code[set_f+1]--;
					}
					else
					{
							if(set_code[set_f+1]==0) set_code[set_f+1] = 59;
									else  set_code[set_f+1]--;
					}
				break;
			}
		}

	}
	//////////////////////////////////////////返回
	if(PAin(3)==0)
	{
		DelayMs(5);
		if(PAin(3)==0)//
		{
			while(PAin(3)==0);
			switch(mod)
			{
				case 0://待机
						music_play(1);
							if(run_b == 0)
							{
									if(run_b == 0) OLED_ShowCC(40,6,"手动中");//显示状态
//									if(set_code[1]==1)
									{
										Motor(3,500,0);//步进电机转动 打开喂食仓门
										DelayMs(1000);
										Motor(3,500,1);//步进电机转动 打开喂食仓门
									}
//									else
//									{
//										jdq_io = 0;
//										DelayMs(4000);
//										jdq_io = 1;
//									}
									if(run_b == 0) OLED_ShowCC(40,6,"待机中");//显示状态
							}


				break;
				case 1://设置菜单
							mod = 0 ;//切换到菜单设置
							OLED_CLS();//清屏
				break;
				case 2://时间调整
							mod = 1 ;//切换到菜单设置
							DS1302_SetTime(year,mon,day,hour,min,sec);//返回就保存时间
							OLED_CLS();//清屏
				break;
				case 3://参数设置
							Writeflash(0,set_code,0,20);//保存设置
							mod = 1 ;//切换到菜单设置
							OLED_CLS();//清屏
				break;
				case 4://参数设置
							Writeflash(0,set_code,0,20);//保存设置
							mod = 1 ;//切换到菜单设置
							OLED_CLS();//清屏
				break;
			}
		}

	}
}


void display(void)
{
	char d_code ,i;
	switch(mod)
	{
		case 0://待机界面
			OLED_ShowCC(0,0,"智能宠物喂食系统");
			sprintf(str,"%02d:%02d:%02d  RH:%02d%%",hour,min,sec,DHT11_RH);//显示当前时间
			OLED_ShowCC(0,2,(unsigned char *)str);
		sprintf(str,"重量:%04dgT:%02d℃",Weight_Shiwu,DHT11_temp);//显示当前时间
			OLED_ShowCC(0,4,(unsigned char *)str);

	//		else	OLED_ShowCC(0,4,"启用自动喂食模式");
			OLED_ShowStr(0,6,"SET ",2);
			OLED_ShowStr(96,6,"Feed",2);
			if(run_b == 0) OLED_ShowCC(40,6,"待机中");//显示按键备注和模式
			if(run_b == 1) OLED_ShowCC(40,6,"喂食中");

			break;
		///////////////////////////////////////////////////////////////////////////
		case 1://菜单设置界面
			OLED_ShowCC(0,0,"====系统设置====");
			if(menu1 == 1) d_code = '<';//菜单选中时显示《《没选中的换不显示
				else d_code = ' ';
		  sprintf(str,"系统时间设置 %c%c ",d_code,d_code);
			OLED_ShowCC(0,2,(unsigned char *)str);
			if(menu1 == 2) d_code = '<';
				else d_code = ' ';
			sprintf(str,"系统参数设置 %c%c ",d_code,d_code);
			OLED_ShowCC(0,4,(unsigned char *)str);

			if(menu1 == 3) d_code = '<';
				else d_code = ' ';
			sprintf(str,"喂食时间设置 %c%c ",d_code,d_code);
			OLED_ShowCC(0,6,(unsigned char *)str);
//			OLED_ShowStr(0,6,"OK  +  -  Return",2);
			break;
		//////////////////////////////////////////////////////////////
			case 2://系统时间设置界面
						OLED_ShowCC(0,0,"==系统时间设置==");
						sprintf(str,"   20%02d-%02d-%02d   ",year,mon,day);//显示设置年月日
						if(set_f==1) i=4;  else {
						if((set_f>=2)&(set_f<=3)) i=2;  else i = 0;}
						OLED_ShowStr_S(0,2,(unsigned char *)str,8-i+(set_f-1)*3,i,2);//显示时分秒
						sprintf(str,"    %02d:%02d:%02d    ",hour,min,sec);
						if((set_f>=4)&(set_f<=6)) i=2;  else i = 0;
						OLED_ShowStr_S(0,4,(unsigned char *)str,5+(set_f-4)*3,i,2);
						OLED_ShowStr(0,6,"OK  +  -  Return",2);
			break;
			/////////////////////////////////////////////////////////////
			case 3://系统参数设置界面
						OLED_ShowCC(0,0,"==系统参数设置==");
						OLED_ShowCC(0,2,"喂食重量:");
						sprintf(str,"%04d g",set_code[0]*10);//显示角度
						if(set_f==1) i=4;  else i = 0;
						OLED_ShowStr_S(80,2,(unsigned char *)str,1,i,2);
						OLED_ShowStr(0,6,"OK  +  -  Return",2);
			break;
			/////////////////////////////////////////////////////////////
			case 4://系统参数设置界面
						OLED_ShowCC(0,0,"==喂食时间设置==");
						sprintf(str,"Time1: %02d:%02d:%02d ",set_code[2],set_code[3],set_code[4]);//显示设置时间
						if((set_f>=1)&(set_f<=3)) i=2;  else i = 0;
						OLED_ShowStr_S(0,2,(unsigned char *)str,8+(set_f-1)*3,i,2);
						sprintf(str,"Time2: %02d:%02d:%02d ",set_code[5],set_code[6],set_code[7]);//显示设置时间
						if((set_f>=4)&(set_f<=6)) i=2;  else i = 0;
						OLED_ShowStr_S(0,4,(unsigned char *)str,8+(set_f-4)*3,i,2);
						sprintf(str,"Time3: %02d:%02d:%02d ",set_code[8],set_code[9],set_code[10]);//显示设置时间
						if((set_f>=7)&(set_f<=9)) i=2;  else i = 0;
						OLED_ShowStr_S(0,6,(unsigned char *)str,8+(set_f-7)*3,i,2);
			break;
	}

}

void music_play1()
{
	unsigned char  music_code[6] = {0X7E,0X03,0X06,0X1E,0XEF};
	int i;
	for(i=0;i<6;i++)
	{
		UART1SendByte(music_code[i]);
	//	printf("hello");
	}
}

void music_play(unsigned char dat)
{
	unsigned char  music_code[6] = {0X7E,0X04,0X03,0X00,0X01,0XEF};
	int i;
	music_code[4] = dat;
	for(i=0;i<6;i++)
	{
		UART1SendByte(music_code[i]);
	//	printf("hello");
	}
}

//这是定时识别
void run(void)
{

	if(run_b==0)
	{
		//判断时间到了吗
		if(((hour==set_code[2])&(min==set_code[3])&(sec==set_code[4]))|((hour==set_code[5])&(min==set_code[6])&(sec==set_code[7]))|((hour==set_code[8])&(min==set_code[9])&(sec==set_code[10])))//到达设定的时间
		{
			run_b = 1;//喂食状态标志   1的话现在是喂食中
			bee_num = 10;//蜂鸣器叫的次数/2
			music_play(1);
			if(set_code[1] == 1)
			{
						Motor(3,1000,0);//步进电机转动 打开喂食仓门
						motor_pos = 1;	//标记电机现在转动的方向
			}
		//	Get_Maopi();//为了避免喂食时有其他杂物在称重平台上  这边重新去毛皮
		}
	}
	if(run_b)//现在是喂食中
	{
		if(Weight_Shiwu>=set_code[0]) //称重检测到重量满足要求
		{
			run_b = 0;//设置位待机模式
			if(motor_pos == 1)
			{
					Motor(3,1000,1);//步进电机转动 打开喂食仓门
					motor_pos = 0;	//标记电机现在的转动方向
			}
		}
	}

	/////////////////////////////////////////////这边是靠近喂水
		if(kaojin_f>1)//宠物靠近
		{
			if(shuiwei_f<1)//水还没满
			{
				jdq_io = 0;
			}
			else
			{
				jdq_io = 1;
			}
		}
		else
		{
			jdq_io = 0;
		}
}

unsigned char table[]="temp 25    shui 25   wegh 0000 001 ";
unsigned char ta[]="0123456789- ";
unsigned char testdata,bluemod;
void esp8266_play(void);

//=============================================================================
//文件名称:main
//功能概要:主函数
//参数说明:无
//函数返回:int
//=============================================================================
//	RCC_ClocksTypeDef get_rcc_clock;//定义一个结构体检查系统时钟

int main(void)
{
	  DelayInit();//系统延时函数初始化
		DelayMs(1000);
	  uart_init(9600);//串口以初始化 波特率设置为9600
		ESP8266_Init(); //WIFI模块初始化
	  Key_Init();//按键引脚初始化
		motor_io_Init();//步进电机控制脚初始化
		DHT11_Init();
		TIM2_Int_Init(10000,3600);//输出话定时器  这边用到定时器2作为0.5秒钟中断发生源
		TIM_Cmd(TIM2, ENABLE);//开启定时器2
		DS1302_init(0x23,0x02,0x18,0x14,0x30,0x30);//时钟模块初始化
		//I2C_Configuration();//开启IIC功能
		music_play1();
		OLED_Init();//OLED屏幕初始化
	  OLED_CLS();//清屏
		Init_HX711pin();
		Get_Maopi();
		mod = 0;//开机显示开机界面
		bluemod=0;
		Readflash(set_code,0,20);  //读取内部保存数据
	  DelayMs(10);
		if(set_code[19] != 66)//对比内部数据是不是以及被重新覆盖  是的话载入初始化数据
		{
			OLED_ShowStr(0,0,"===NO  FLASH===",2);
			Writeflash(0,begin_code,0,20);//写入初始化数据
			DelayMs(500);
			Readflash(set_code,0,20);//读取写写入后的数据
			sprintf(str,"Init System [%2d]",set_code[19]);//显示验证数据
			OLED_ShowStr(0,4,(unsigned char *)str,2);
			DelayMs(1500);
			OLED_CLS();//清屏
		}

    while (1)
		{

			if(mod == 0)//待机模式下
			{
				Get_Weight();
				DS1302_Readtime(); //获取当前日期/时间
			}
			DHT11_Read_Data();
			display();//显示程序
			testdata=0;
			esp8266_play();
			key();//按键程序
			if(run_mod == 0)	run();//自由在自动模式下才检测时间

		}
}


//=============================================================================
//文件名称:Key_Init
//功能概要:GPIO初始化
//参数说明:无
//函数返回:无
//=============================================================================
void Key_Init(void)  //按键引脚定义
{
//将按键接口设置为上拉电阻输入因为我们使用低电平信号触发
	GPIO_InitTypeDef gpio_initstruct;

//	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE);
	//按键引脚定义
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO | RCC_APB2Periph_GPIOA , ENABLE);
  GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable,ENABLE);
	gpio_initstruct.GPIO_Mode = GPIO_Mode_IPU;
	gpio_initstruct.GPIO_Pin = GPIO_Pin_1|GPIO_Pin_2|GPIO_Pin_3|GPIO_Pin_0;
	gpio_initstruct.GPIO_Speed = GPIO_Speed_50MHz;
	GPIO_Init(GPIOA, &gpio_initstruct);

//红外传感器引脚定位
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO | RCC_APB2Periph_GPIOA , ENABLE);
  GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable,ENABLE);
	gpio_initstruct.GPIO_Mode = GPIO_Mode_IPU;
	gpio_initstruct.GPIO_Pin = GPIO_Pin_11|GPIO_Pin_12;
	gpio_initstruct.GPIO_Speed = GPIO_Speed_50MHz;
	GPIO_Init(GPIOA, &gpio_initstruct);

//LED继电器引脚定义

	RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO | RCC_APB2Periph_GPIOA , ENABLE);
  GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable,ENABLE);
	gpio_initstruct.GPIO_Mode = GPIO_Mode_Out_PP;
	gpio_initstruct.GPIO_Pin = GPIO_Pin_8;
	gpio_initstruct.GPIO_Speed = GPIO_Speed_50MHz;
	GPIO_Init(GPIOA, &gpio_initstruct);
	jdq_io = 0;

//蜂鸣器引脚定义
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO | RCC_APB2Periph_GPIOB , ENABLE);
  GPIO_PinRemapConfig(GPIO_Remap_SWJ_JTAGDisable,ENABLE);
	gpio_initstruct.GPIO_Mode = GPIO_Mode_Out_PP;
	gpio_initstruct.GPIO_Pin = GPIO_Pin_15;
	gpio_initstruct.GPIO_Speed = GPIO_Speed_50MHz;
	GPIO_Init(GPIOB, &gpio_initstruct);
	beep_io = 0;

}

void esp8266_play(void)
{
		table[5]=ta[DHT11_temp/10];
		table[6]=ta[DHT11_temp%10];

		table[16]=ta[DHT11_RH/10];
		table[17]=ta[DHT11_RH%10];

		table[26]=ta[Weight_Shiwu/1000];
		table[27]=ta[Weight_Shiwu/100%10];
		table[28]=ta[Weight_Shiwu/10%10];
		table[29]=ta[Weight_Shiwu%10];
		////////////////////////////////////////////////
		table[31]=ta[testdata/100];//存放bai位数据
		table[32]=ta[testdata%100/10];  //存放shi位数据
		table[33]=ta[testdata%10];
		////////////////////////////////////////////////
		if(++bluemod>3)
		{
			ESP8266_SendData(table,34);
			bluemod=0;
		}
		if(BlueCmd("TE",20))
		{
			testdata=testdata+1;
		}
		if(BlueCmd("KA",20))
		{
			switch(mod)
			{
				case 0://待机
							mod = 1 ;//切换到菜单设置
							OLED_CLS();//清屏
							menu1 = 1;
				break;
				case 1://设置菜单
							mod = menu1 + 1 ;//切换到对应的设置界面
							OLED_CLS();//清屏
				break;
				case 2://时间调整
							set_f++;
							if(set_f>6) set_f = 0;
							DS1302_SetTime(year,mon,day,hour,min,sec);//按一下就保存一次时间
				break;
				case 3://参数设置
							set_f++;
							if(set_f>2) set_f = 0;
				break;
				case 4://喂食时间设置
							set_f++;
							if(set_f>9) set_f = 0;
				break;
			}
		}
		if(BlueCmd("KB",20))
		{
			switch(mod)
			{
				case 0://待机
						if(run_mod) run_mod = 0;
							else run_mod = 1;
				//printf("hello");
				break;
				case 1://设置菜单
							menu1--;
							if(menu1<1) menu1 = 3;
				break;
				case 2://时间调整
							switch(set_f)
							{
								case 1://设置年
											if(year < 99) year++;
											else year = 0;
								break;
								case 2://设置月
											if(mon < 12) mon++;
											else mon = 1;
								break;
								case 3://设置日
											if(day < 31) day++;
											else day = 1;
								break;
								case 4://设置时
											if(hour < 24) hour++;
											else hour = 0;
								break;
								case 5://设置分
											if(min < 60) min++;
											else min = 0;
								break;
								case 6://设置秒
											if(sec < 60) sec++;
											else sec = 0;
								break;

							}
				break;

				case 3://参数设置
					if((set_f-1)<0) break;
					switch(set_f-1)
					{
						case 0://设置宠物重量
									if(set_code[set_f-1]<365)
										set_code[set_f-1] = set_code[set_f-1] + 1;
						break;
						case 1:
									if(set_code[set_f-1]<=1) set_code[set_f-1] = 2 ;
									else	set_code[set_f-1] = 1;
						break;
						default:
						break;
					}
				break;
				case 4://宠物喂食时间设置
					if((set_f == 1)|(set_f == 4)|(set_f == 7))
					{
							set_code[set_f+1]++;
							if(set_code[set_f+1]>23) set_code[set_f+1] = 0;
					}
					else
					{
							set_code[set_f+1]++;
							if(set_code[set_f+1]>59) set_code[set_f+1] = 0;
					}
				break;

				default:
				break;
			}
		}
		if(BlueCmd("KC",20))
		{
			switch(mod)
			{
				case 0://待机
						//	music_play(0);
				break;
				case 1://设置菜单
							menu1++;
							if(menu1>3) menu1 = 1;
				break;
				case 2://时间调整
							switch(set_f)
							{
								case 1://设置年
											if(year > 0) year--;
											else year = 99;
								break;
								case 2://设置月
											if(mon > 1) mon--;
											else mon = 12;
								break;
								case 3://设置日
											if(day > 1) day--;
											else day = 31;
								break;
								case 4://设置时
											if(hour > 0) hour--;
											else hour = 23;
								break;
								case 5://设置分
											if(min > 0) min--;
											else min = 59;
								break;
								case 6://设置秒
											if(sec > 0) sec--;
											else sec = 59;
								break;

							}
				break;
				case 3://参数设置
					if((set_f-1)<0) break;
					switch(set_f-1)
					{
						case 0://设置宠物重量
									if(set_code[set_f-1]>1)
										set_code[set_f-1] = set_code[set_f-1] - 1;
						break;
						case 1:
									if(set_code[set_f-1]<=1) set_code[set_f-1] = 2 ;
									else	set_code[set_f-1] = 1;
						break;
						default:
						break;
					}
				break;
				case 4:
					if((set_f == 1)|(set_f == 4)|(set_f == 7))
					{
							if(set_code[set_f+1]==0) set_code[set_f+1] = 23;
							else  set_code[set_f+1]--;
					}
					else
					{
							if(set_code[set_f+1]==0) set_code[set_f+1] = 59;
									else  set_code[set_f+1]--;
					}
				break;
			}
		}
		if(BlueCmd("KD",20))
		{
			switch(mod)
			{
				case 0://待机
						music_play(1);
							if(run_b == 0)
							{
									if(run_b == 0) OLED_ShowCC(40,6,"手动中");//显示状态
//									if(set_code[1]==1)
									{
										Motor(3,500,0);//步进电机转动 打开喂食仓门
										DelayMs(1000);
										Motor(3,500,1);//步进电机转动 打开喂食仓门
									}
//									else
//									{
//										jdq_io = 0;
//										DelayMs(4000);
//										jdq_io = 1;
//									}
									if(run_b == 0) OLED_ShowCC(40,6,"待机中");//显示状态
							}

				break;
				case 1://设置菜单
							mod = 0 ;//切换到菜单设置
							OLED_CLS();//清屏
				break;
				case 2://时间调整
							mod = 1 ;//切换到菜单设置
							DS1302_SetTime(year,mon,day,hour,min,sec);//返回就保存时间
							OLED_CLS();//清屏
				break;
				case 3://参数设置
							Writeflash(0,set_code,0,20);//保存设置
							mod = 1 ;//切换到菜单设置
							OLED_CLS();//清屏
				break;
				case 4://参数设置
							Writeflash(0,set_code,0,20);//保存设置
							mod = 1 ;//切换到菜单设置
							OLED_CLS();//清屏
				break;
			}
		}
}
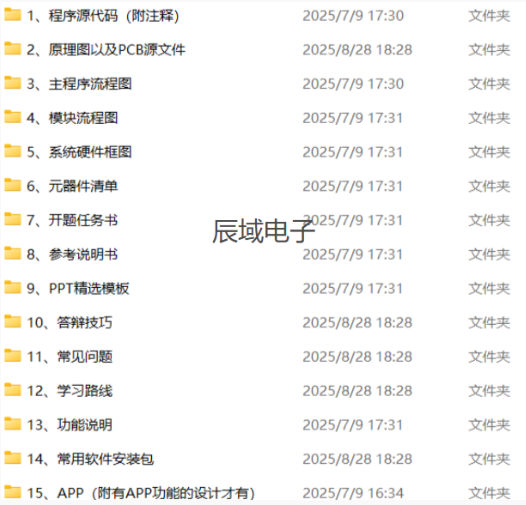
六、包含内容
七、资料分享
资料获取:请查看主页介绍搜索或观看开源视频获取

智能硬件社区聚焦AI智能硬件技术生态,汇聚嵌入式AI、物联网硬件开发者,打造交流分享平台,同步全国赛事资讯、开展 OPC 核心人才招募,助力技术落地与开发者成长。
更多推荐
 8
 0
- 0


 已为社区贡献7条内容

所有评论(0)