stm32 hal库的学习
跟着铁头山羊取经
Day 01 GPIO
引脚:NRST(复位引脚)
BOOT(启动模式选择引脚)
VBAT(备用电源)
通用和复用:
通用就是芯片直接控制引脚,复用则是通过外设控制引脚
GPIO的工作模式:
开漏输出:Output push-pull 输出要么是低电压,要么是悬空的高阻抗状态
推挽输出: output open-drain 输出要么是高电压,要么是低电压
输入模式:
上拉输入:当引脚悬空时,提供默认的高电压(相当于一个电压表去读取电位,改变时读取去读取输入的信号)
下拉输入:当引脚悬空时,提供默认的低电压
库函数:HAL_GPIO_WritePin(GPIOx,GPIO_Pin,PinState)
GPIO_PIN_SET(RESET)
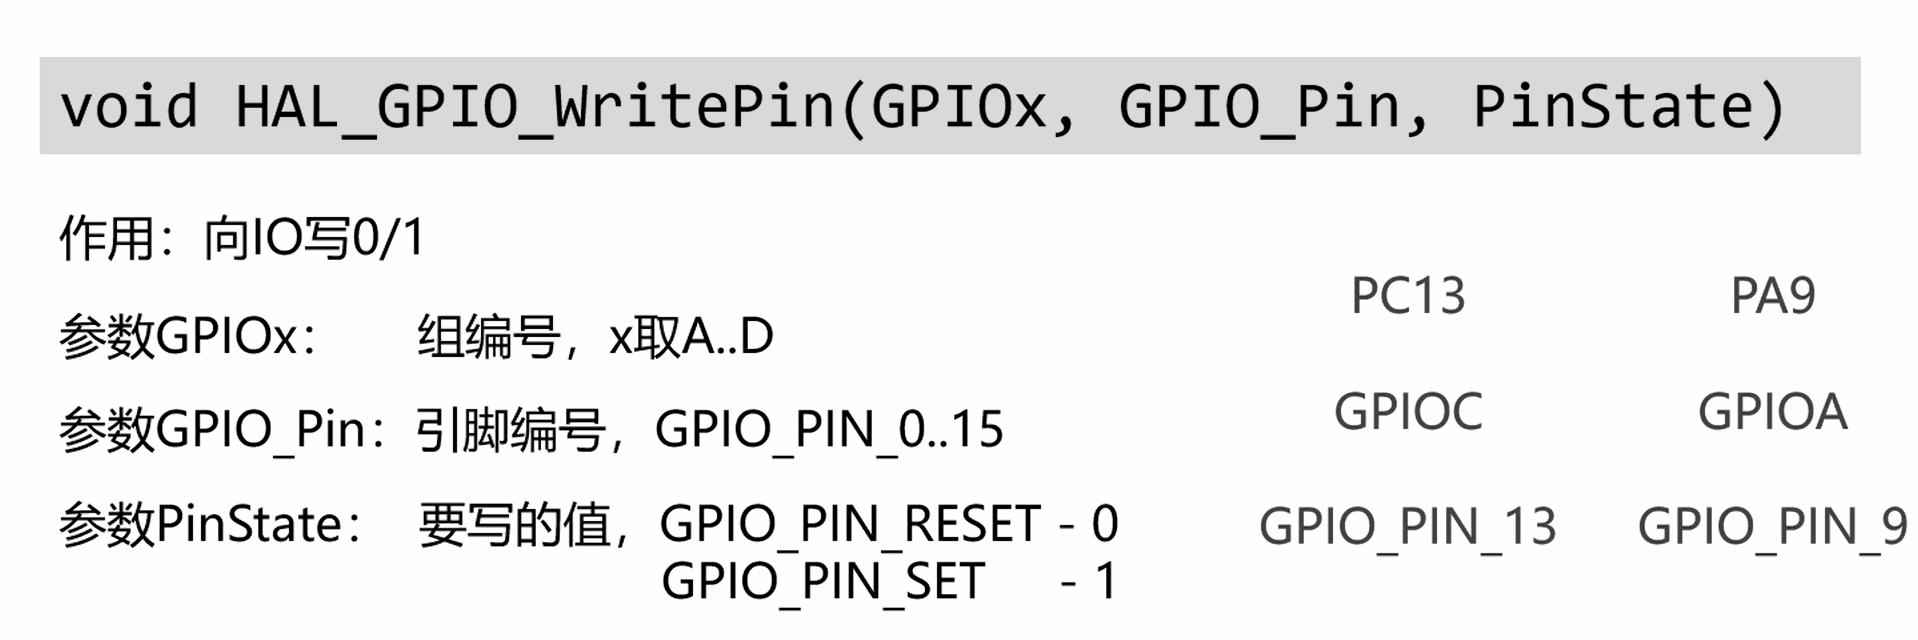
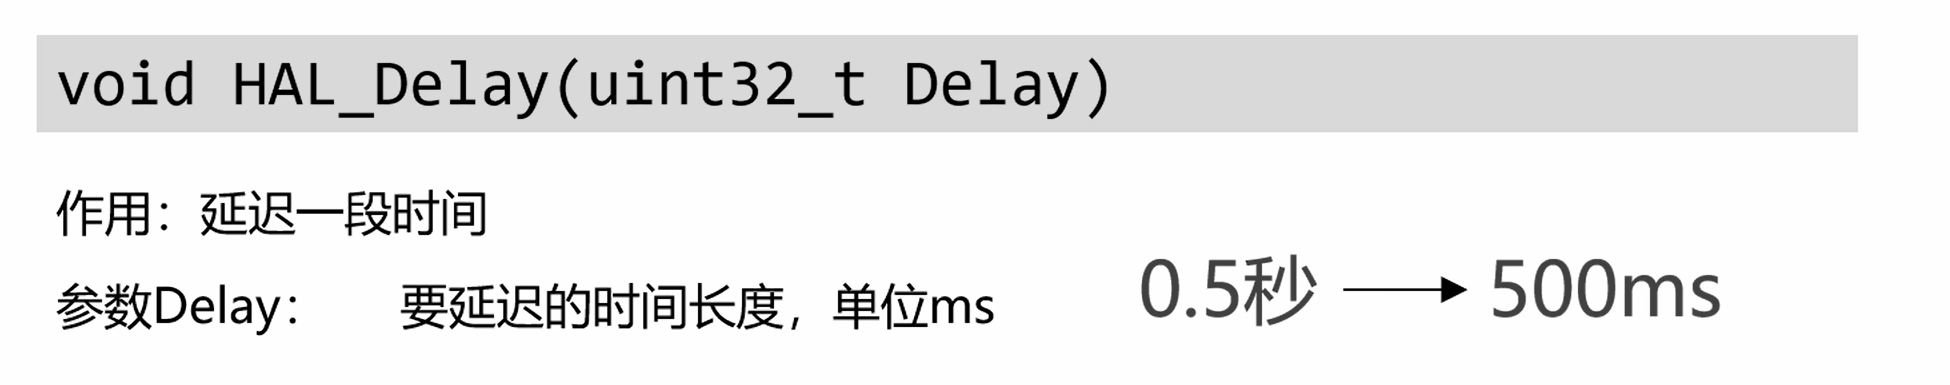
库函数:HAL_Delay(uint32_t Delay)
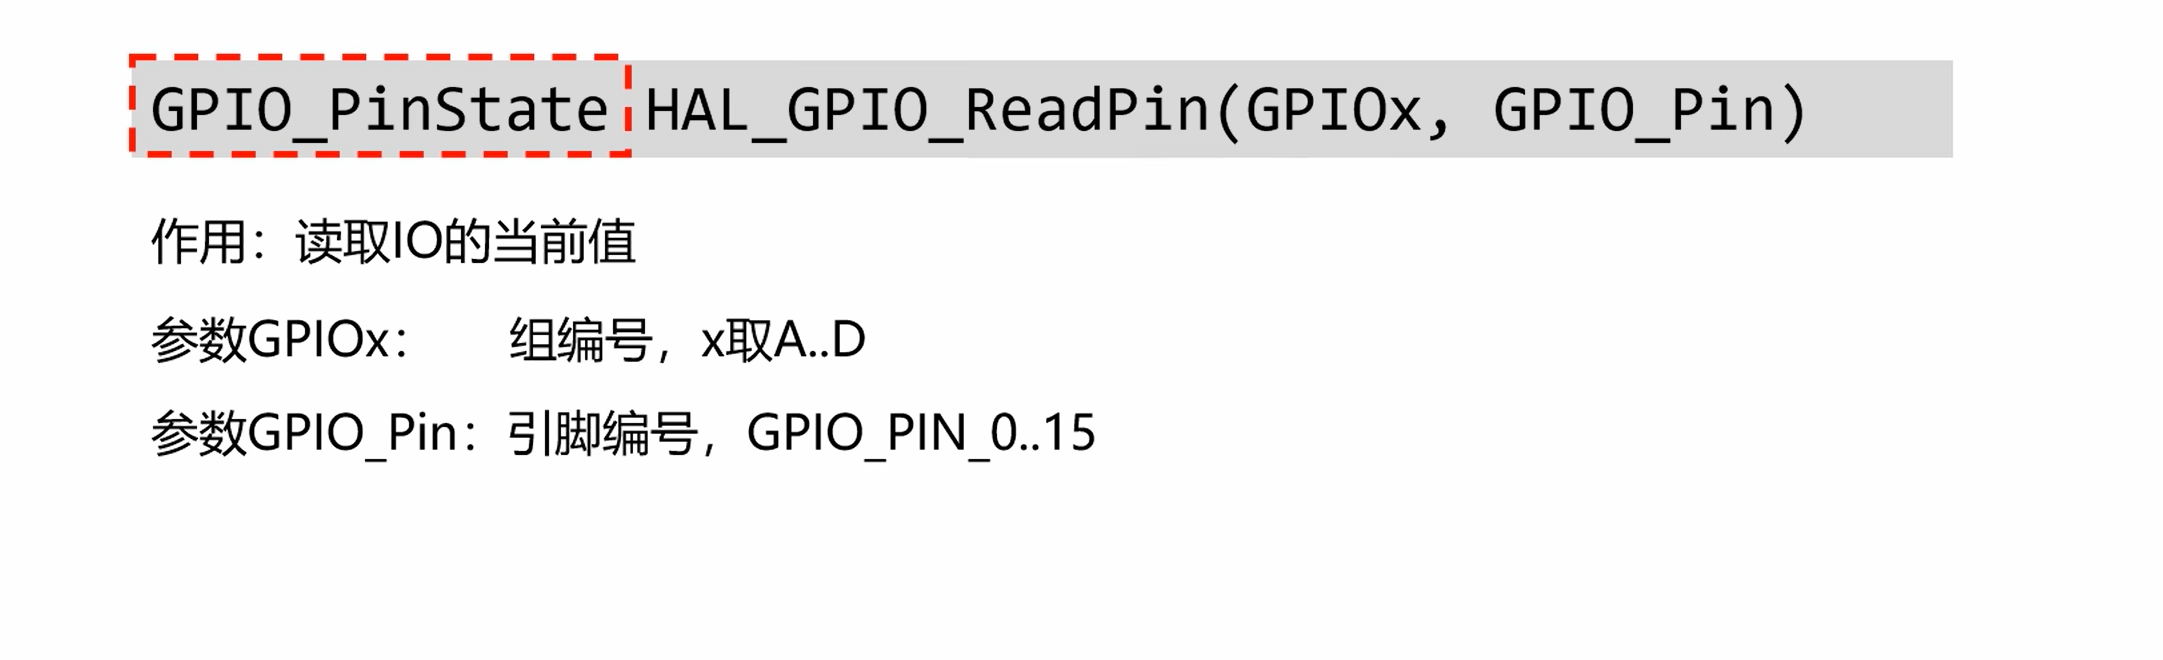
函数库: HAL_GPIO_ReadPin(GPIOx,GPIO_Pin)
Day 02 UART
串口的数据帧的格式:
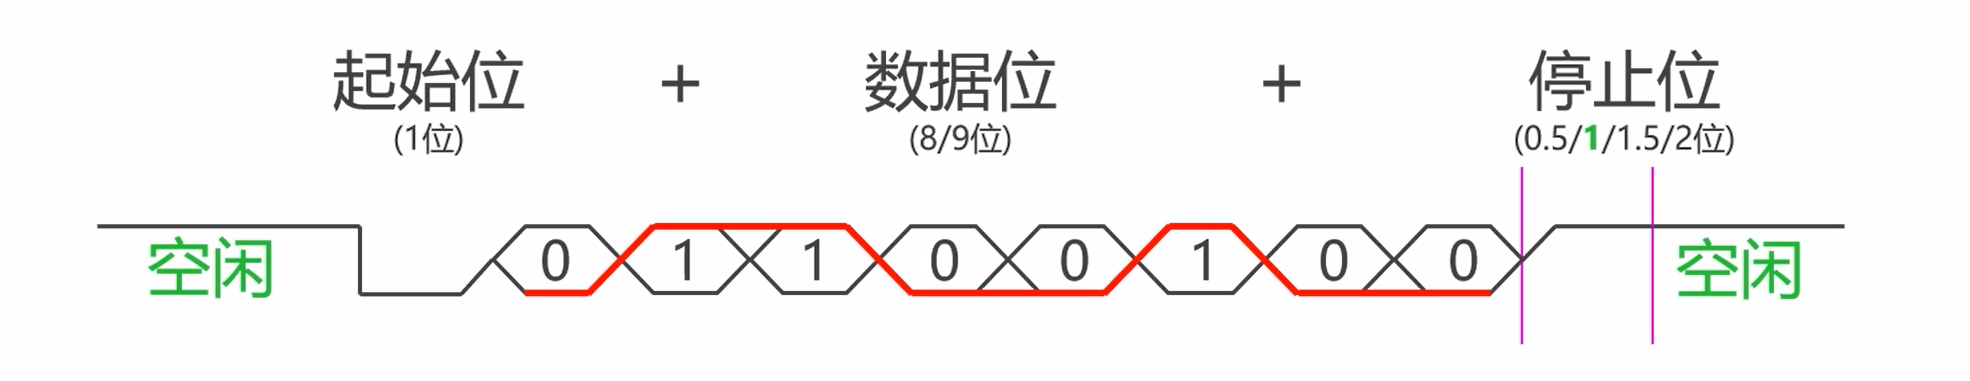
校准分为奇数校准和偶数校准:奇校验也就是发送方在原有数据的1的个数上令1为奇数个,如果为偶数个1校验位为0,反之则为1
关于波特率
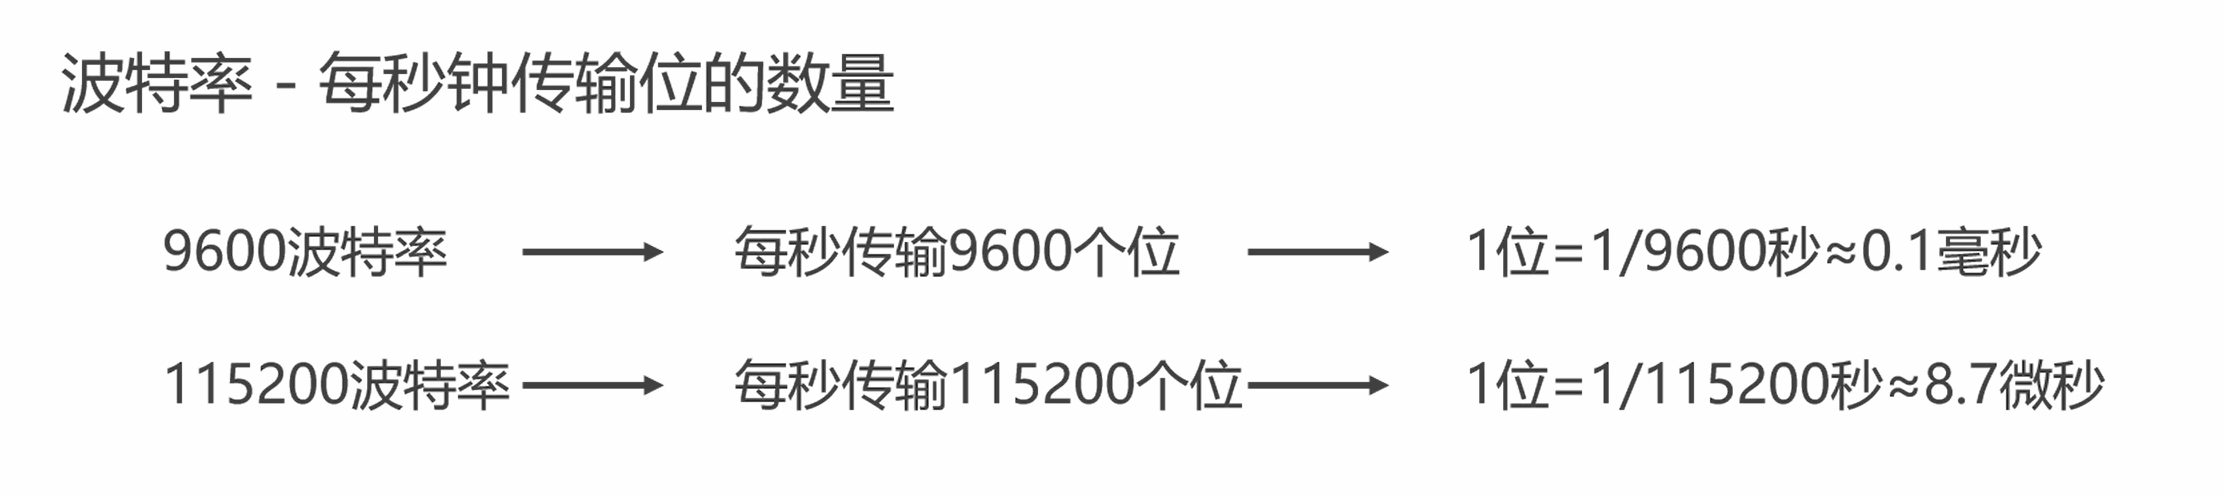
串口有许多模式: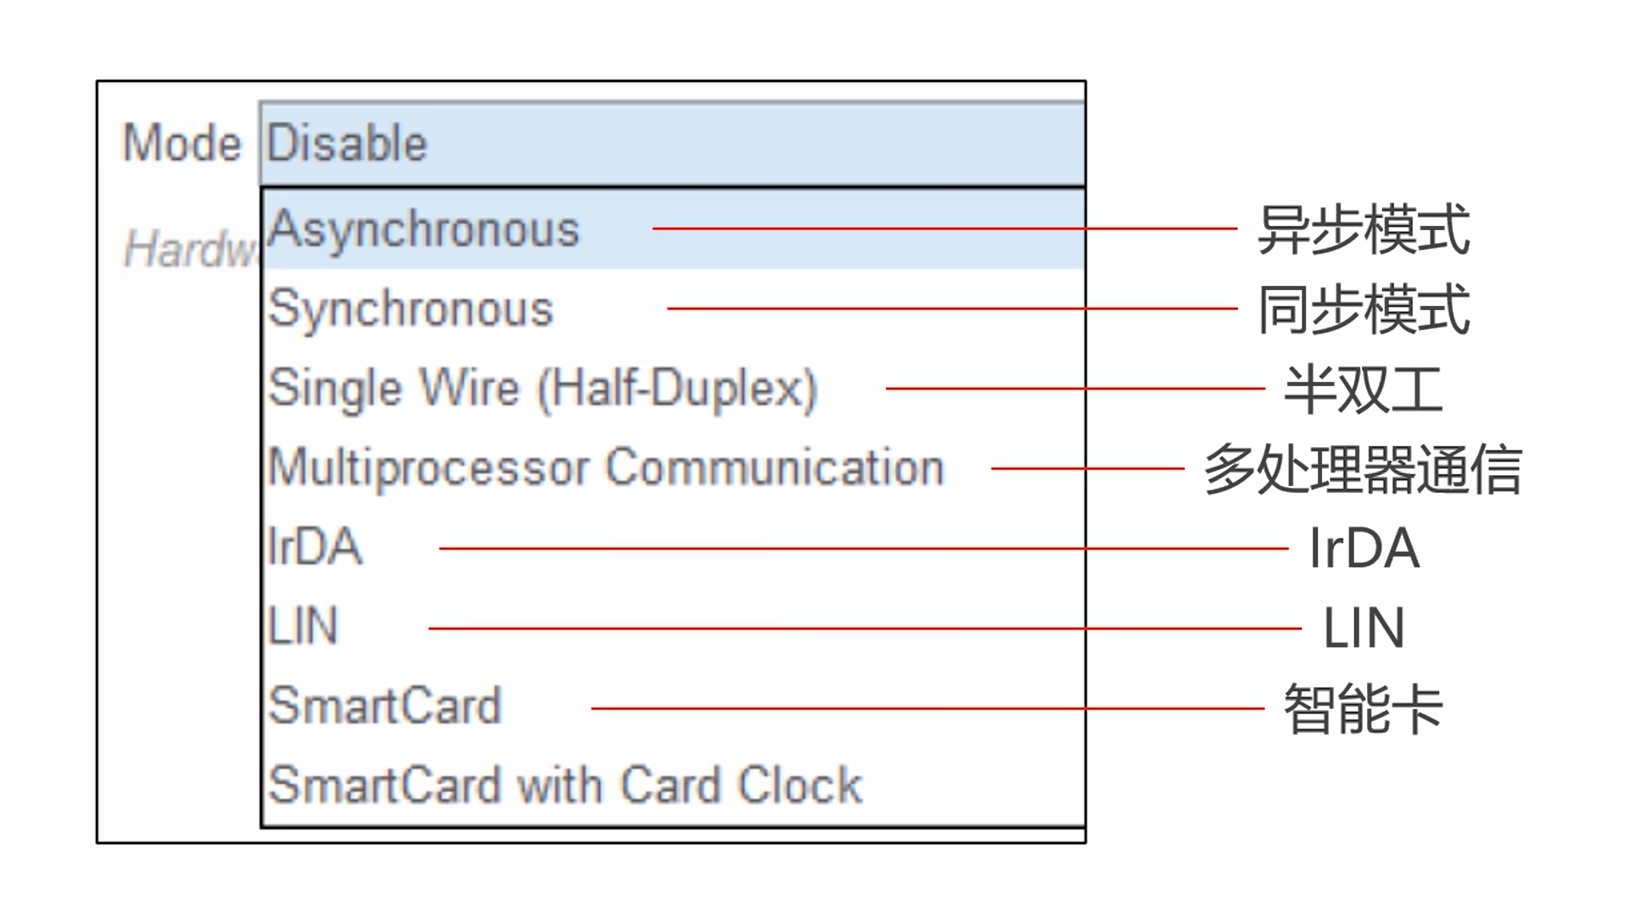
配置好UART后需要发送数据,调用库函数
库函数:HAL_UART_Transmit(UART_HandleTypeDef *huart,uint8_t *date,uint16_t size,uint32_t Timeout)

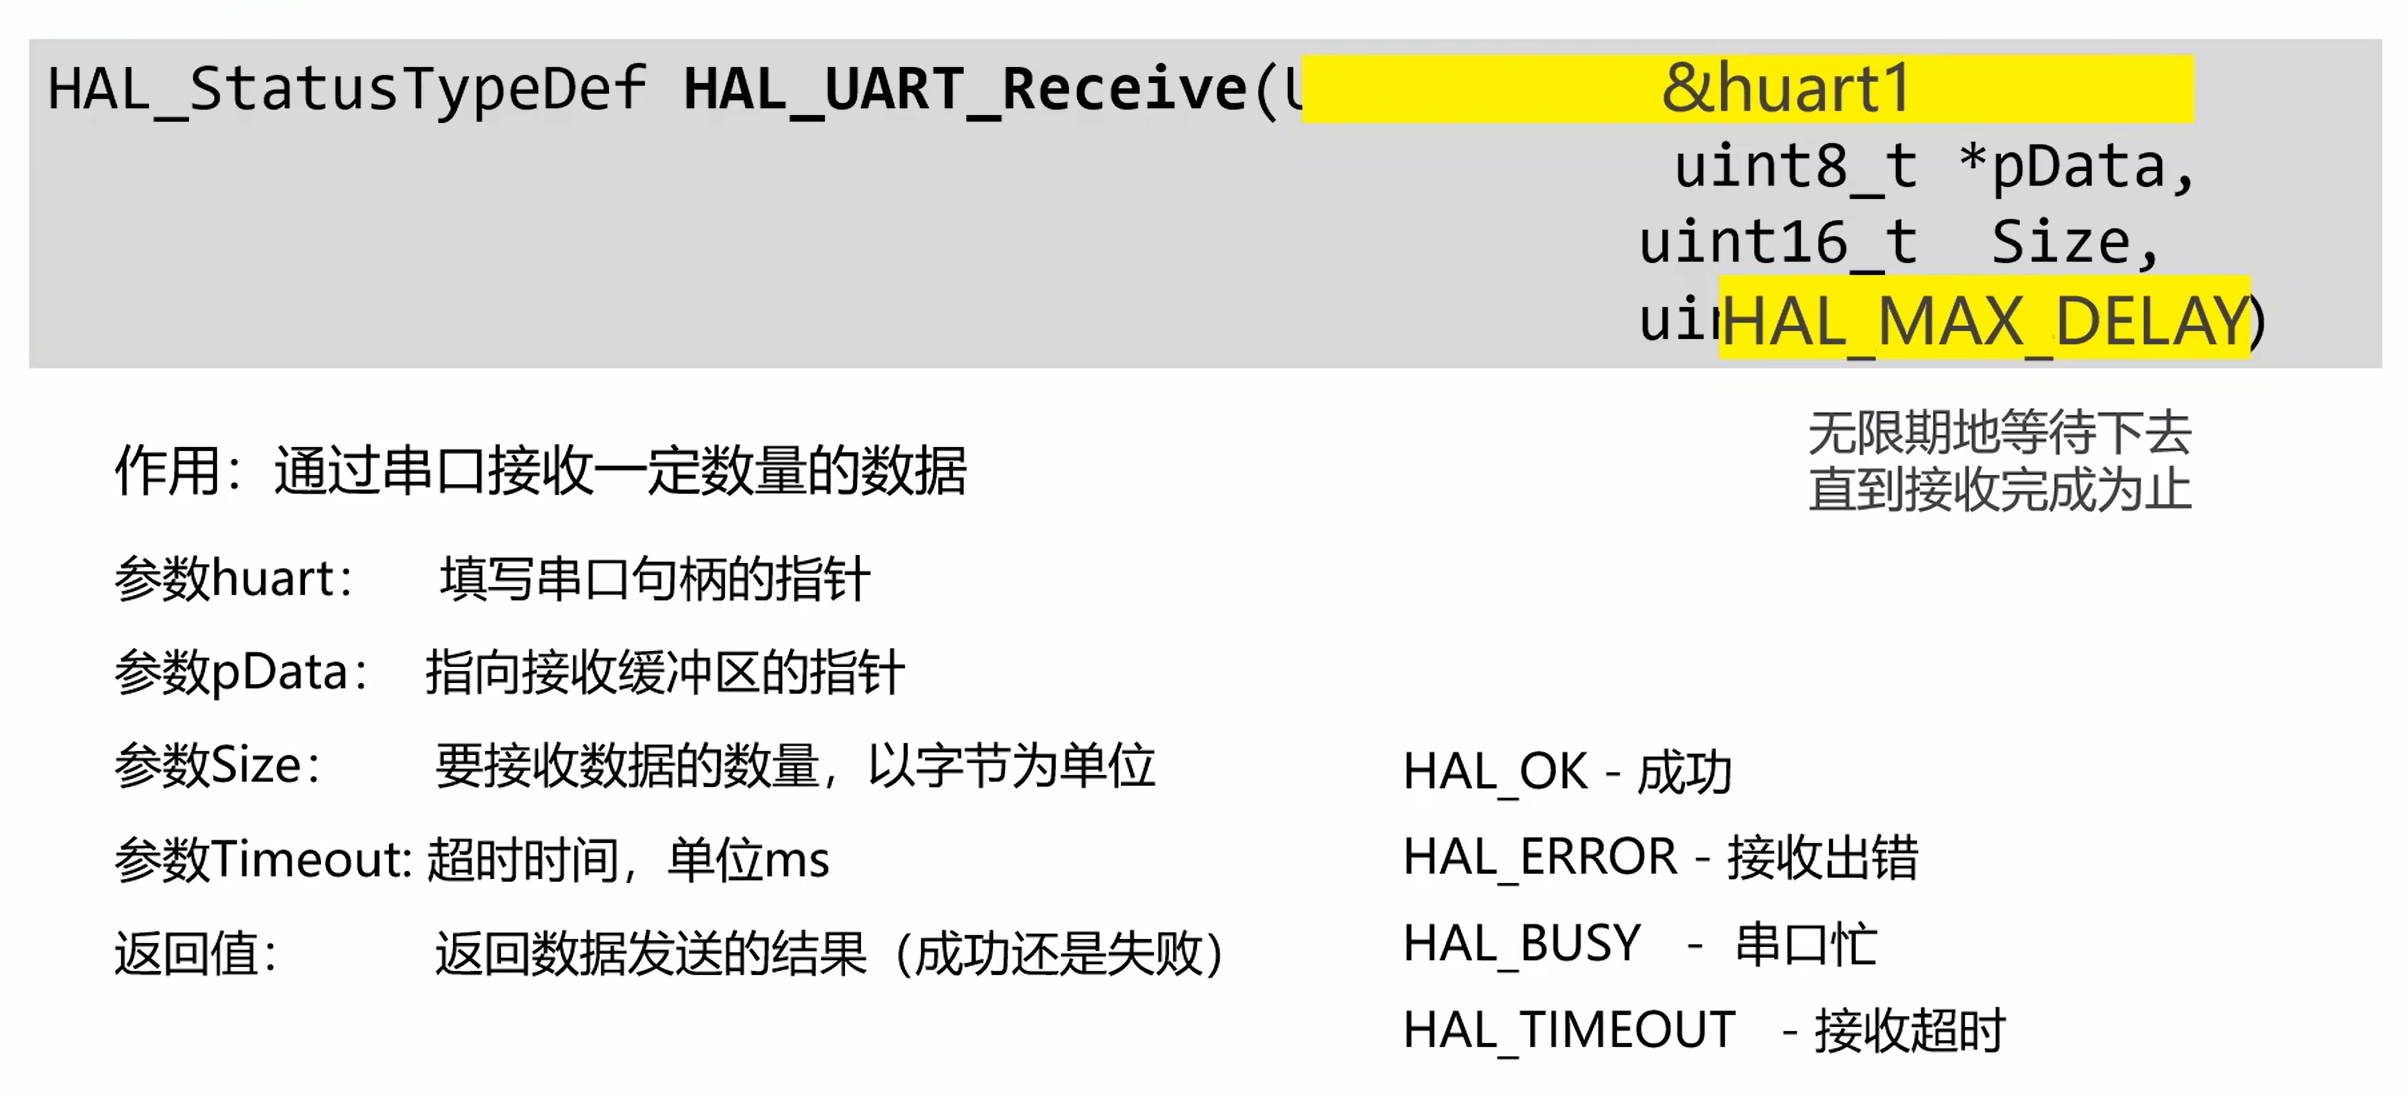
库函数:HAL_UART_Receive(UART_HandleTypeDef *huart,uint8_t *date,uint16_t size,uint32_t Timeout)
Day 03 I2C
一共就俩条总线,SCL和SDA,一个负责传输的时钟信号,一个负责传输数据
这俩条总线都使用开漏输出(开漏模式下引脚写一是高阻抗),且都接一个上拉电阻
I2C的通信组成部分
起始位:在SCL高电平时,拉低SDA
寻址:主机向总线发送从机的地址(一般有七位或者十位的),并指定是读还是写,然后等 待应答(应答(Ack),未响应(NAk))
数据传输:每传输完一次数据就询问一次主机是读还是写(R&W)
停止位:在SCL高电平时,拉高SDA
I2C的传输速度模式: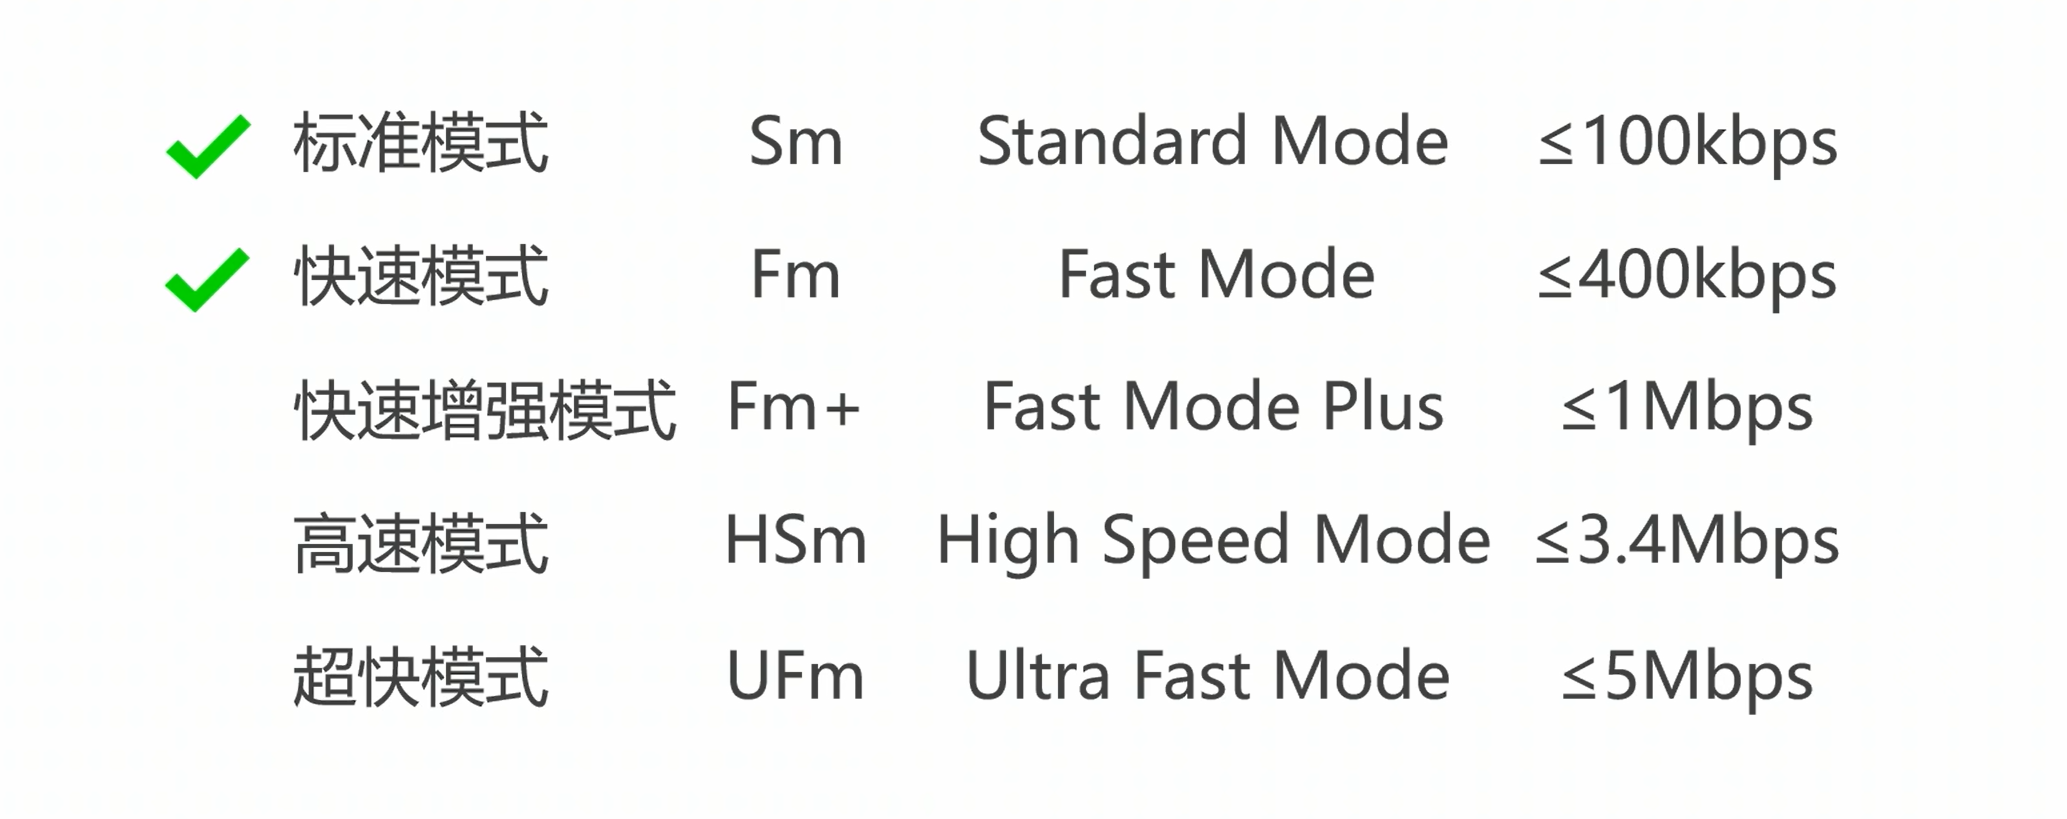
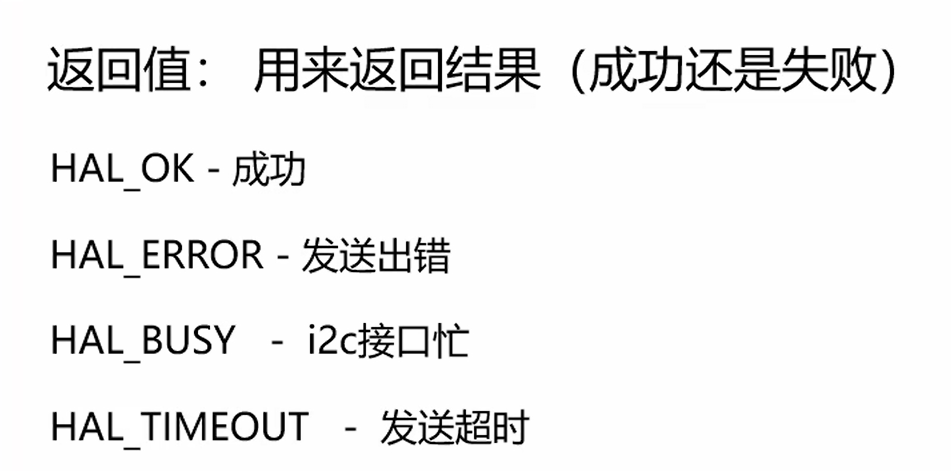
函数库:HAL_I2C_Master_Transmit(I2C_HAndTypeDef*hi2c,unit16_t DevAdress,uint8_t *pDate,uint16_t Size,uint32_t Timeout)
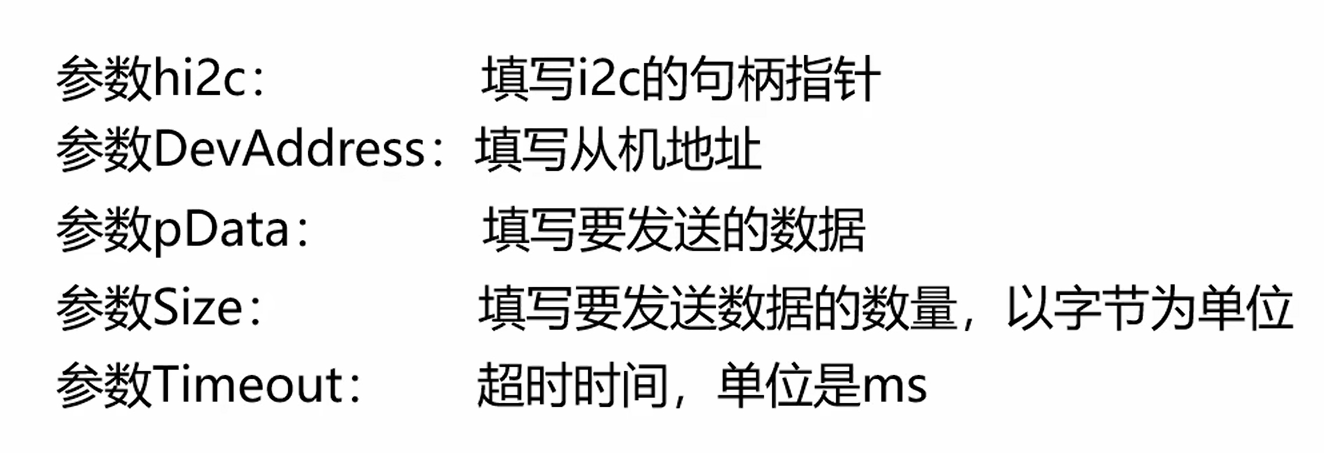
函数库:HAL_I2C_Master_Receive(I2C_HAndTypeDef*hi2c,unit16_t DevAdress,uint8_t *pDate,uint16_t Size,uint32_t Timeout) 延时一般就是最大: HAL_MAX_DELAY
Day 04 CLK SYSTEM
组合逻辑电路和时序逻辑电路
组合逻辑电路 (Combinational Logic Circuit):没有记忆。它的输出只取决于当前的输入。就像一个简单的计算器,你按什么键(输入),它就立刻显示什么结果(输出),它不记得你之前按过什么
时序逻辑电路 (Sequential Logic Circuit):有记忆。它的输出不仅取决于当前的输入,还取决于电路之前的状态(也就是“记忆”)。就像一个计数器,它显示的数字不仅和你当前按的“+1”键有关,更和它之前显示的数字是多少有关
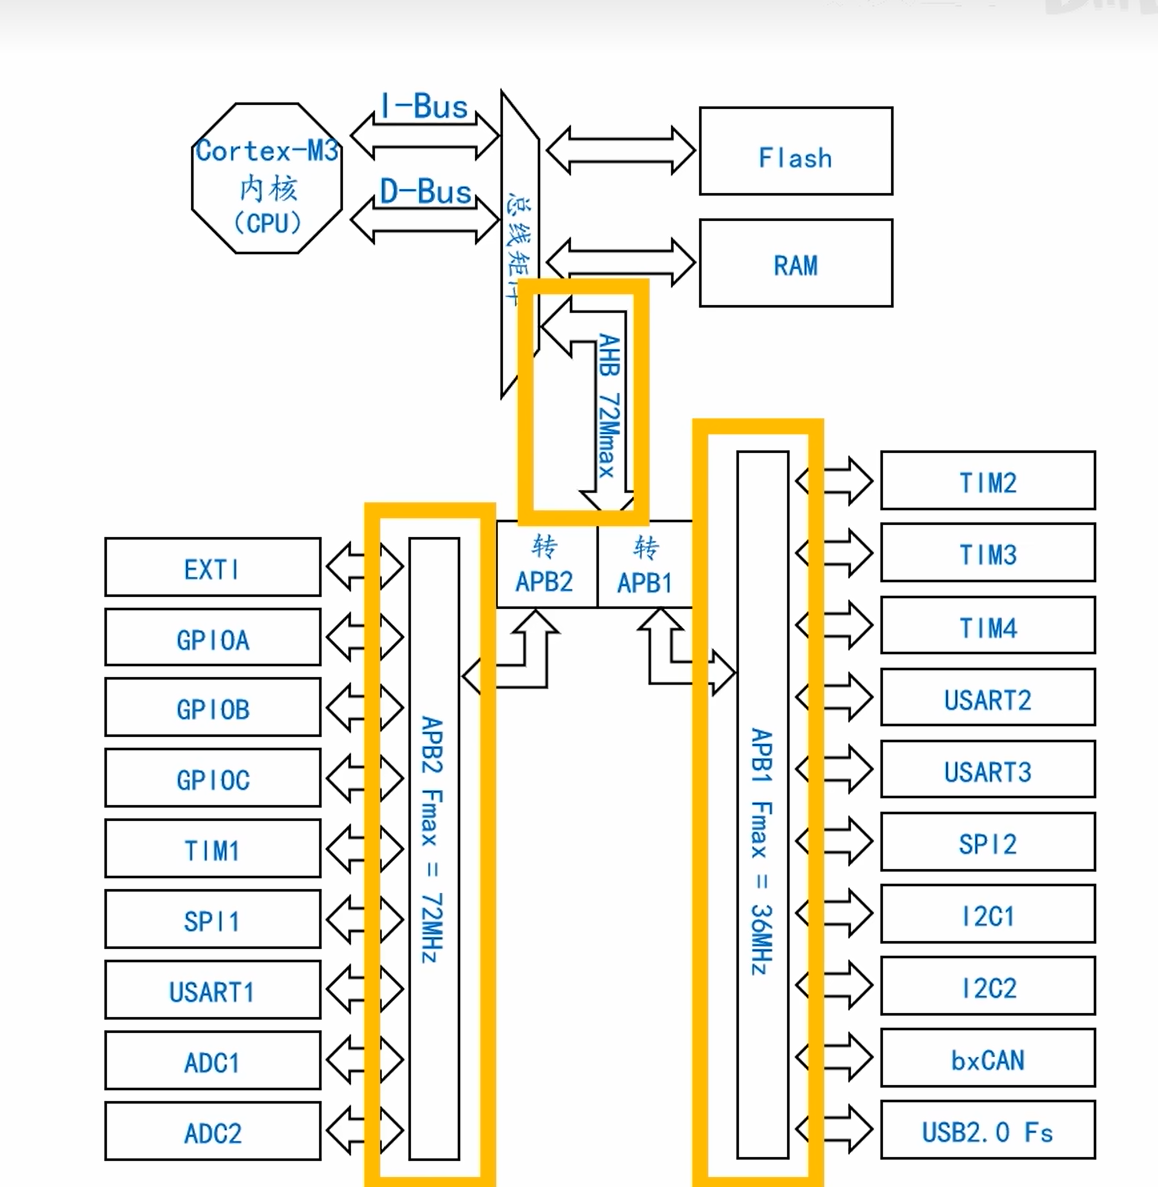
关于时钟树
树根:有俩颗时钟树,一个是高速,一个是低速的(用于实时时间(RTC)和独立看门狗(IWDT))。还内分 为外接和内接(内接成本低,外接精度高)
锁相环:对时钟数产生的信号进行倍频处理,最高16倍数
分频器:对时钟信号做除法
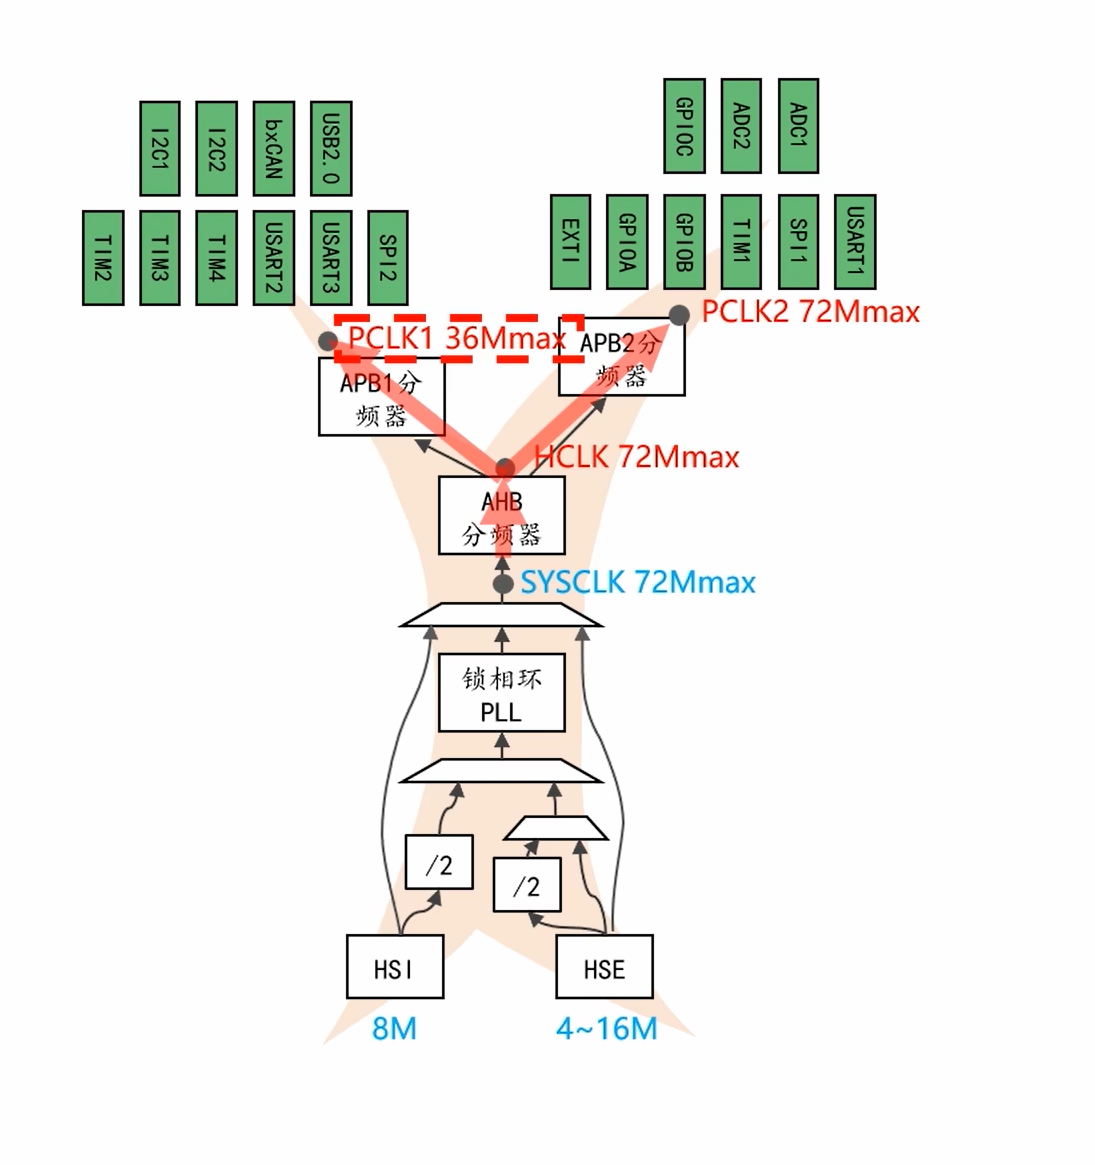
使用外部时钟需要接一个外部晶振,然后设置RCC为C....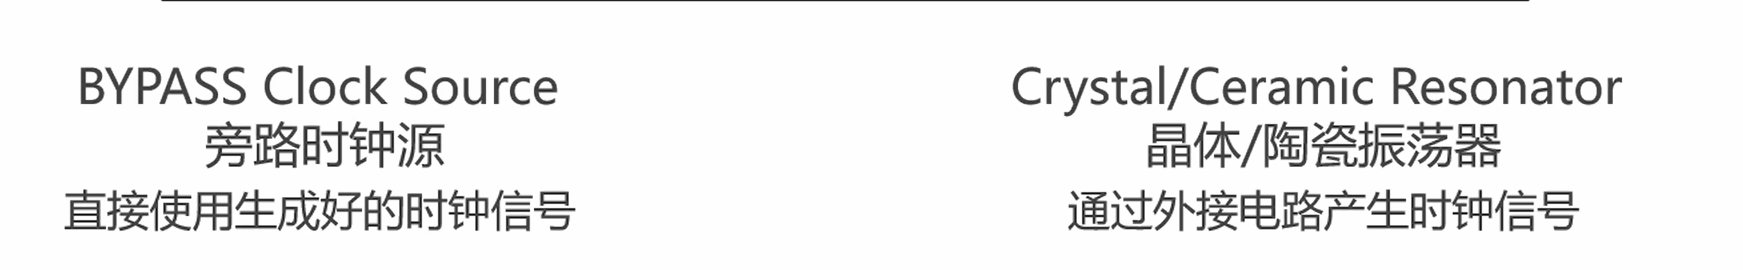
Day 05 SPI
适用场景:高速双向的数据传输
引脚:
SCK:时钟线
MOSI:主机输出
MISO:主机接受
NSS:主机想和哪个从机对话就向NSS发送低电压
SPI的五个参数
波特率:通信速度
比特位传输顺序:MSB 先发高位 和 LSB先发低位
数据帧的长度:有8字节和16位的整数
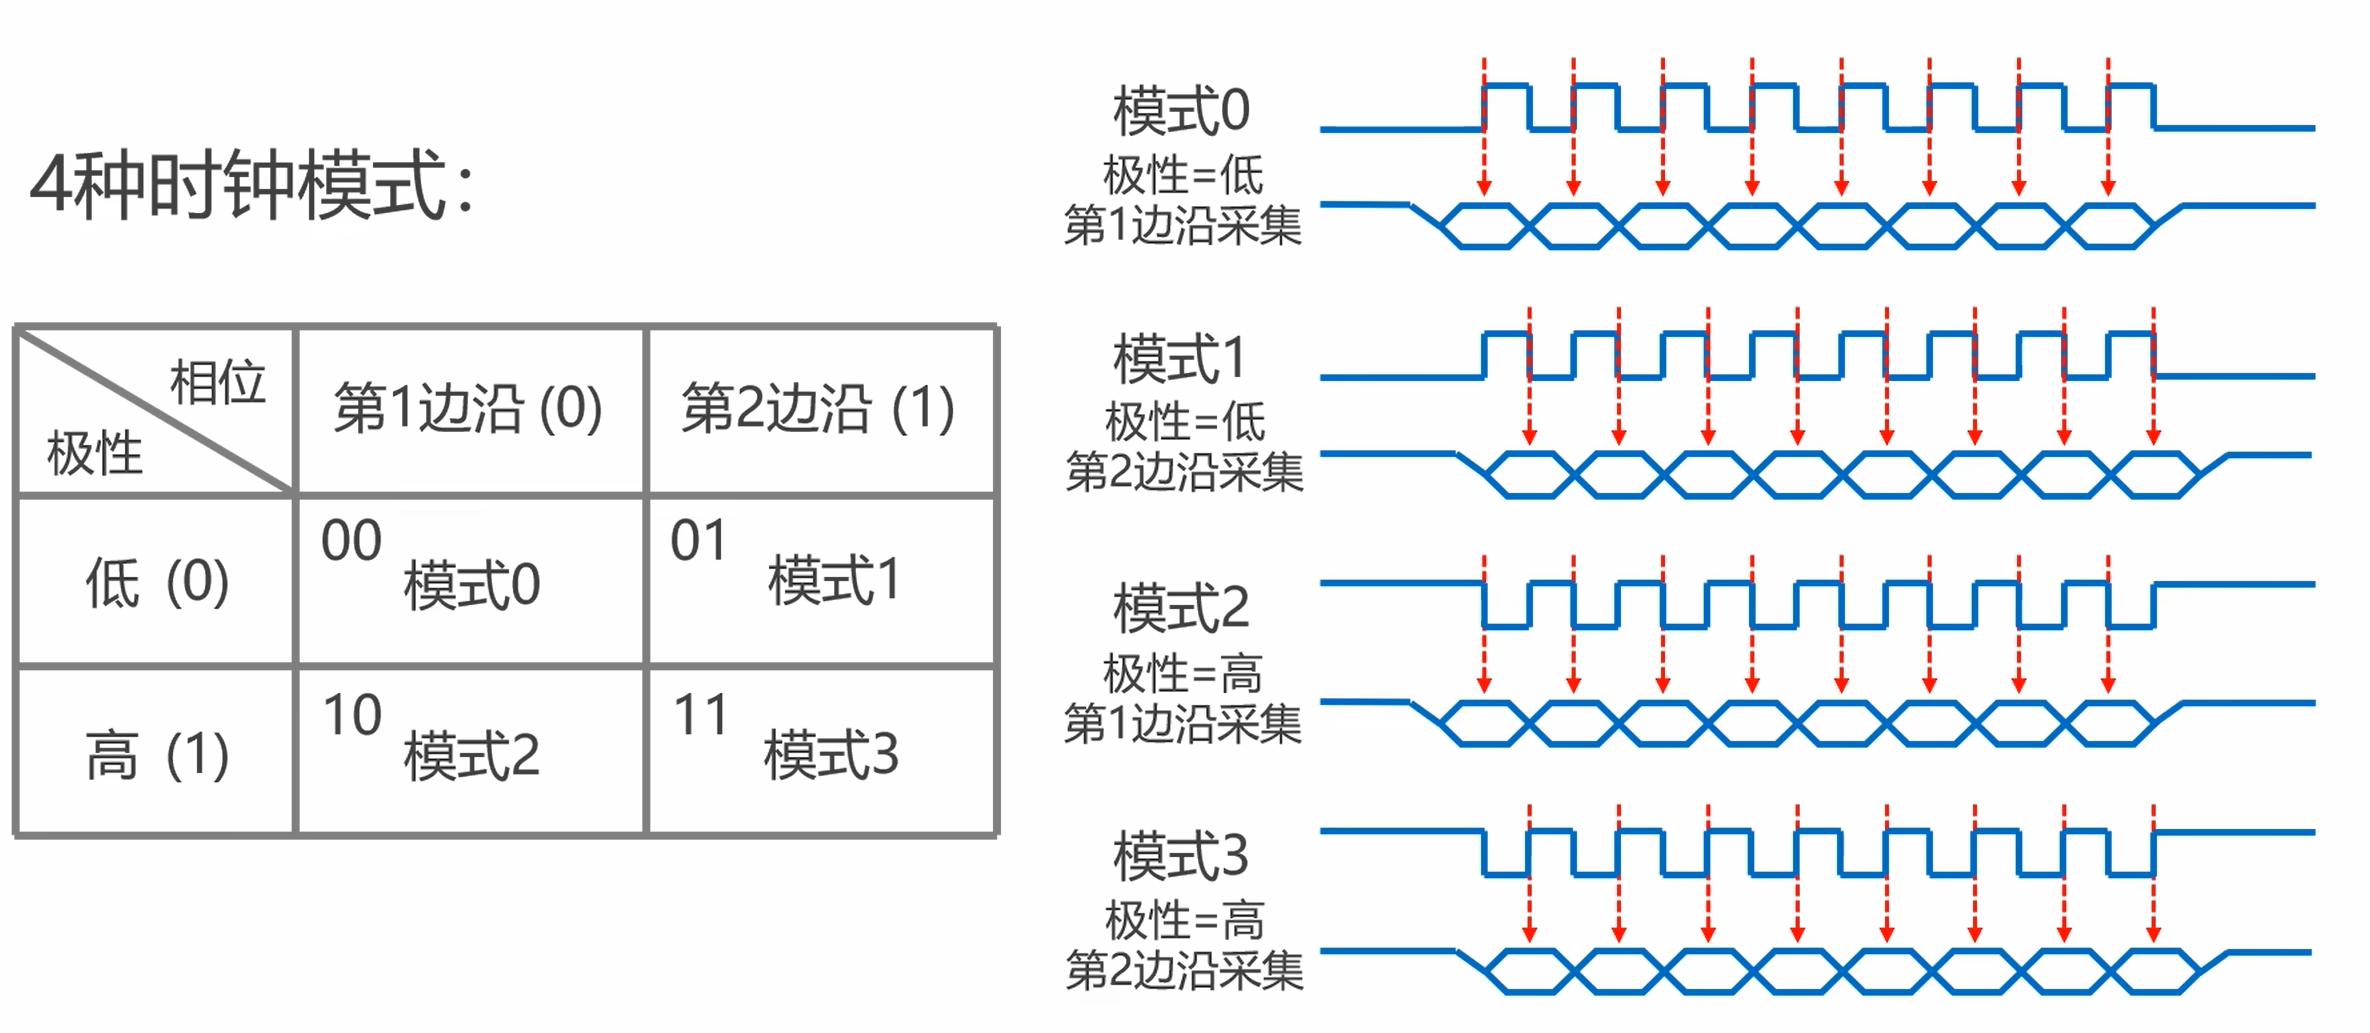
时钟的极性:当SCK高电位时,下降沿为第一边沿,反之同理
时钟的相位:控制SPI的不同模式,也就是控制时钟的第一边沿采集还是第二边沿采集
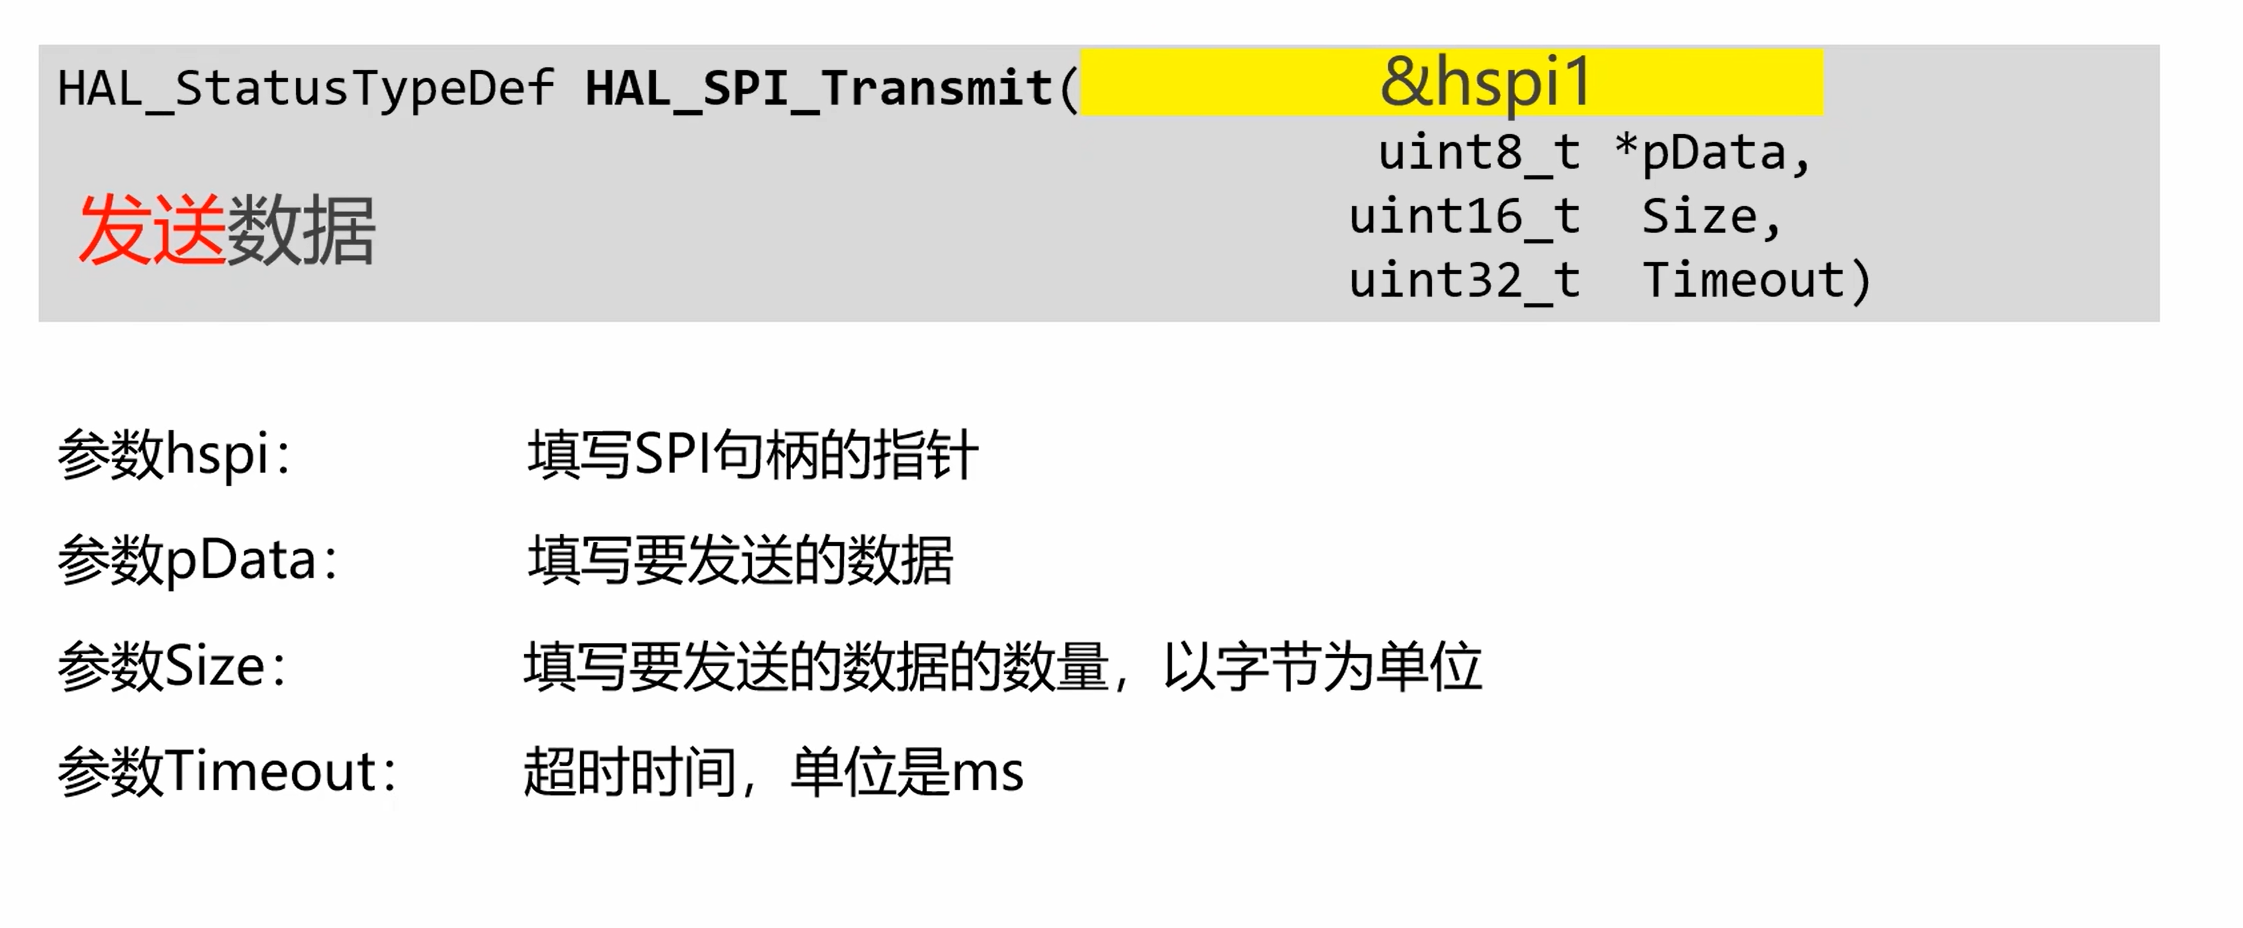
函数库:HAL_SPI_Transmit()
库函数:HAL_SPI_Receive()

SPI串口发送数据的代码逻辑
设置一个输出口为推挽输出默认电压高电平
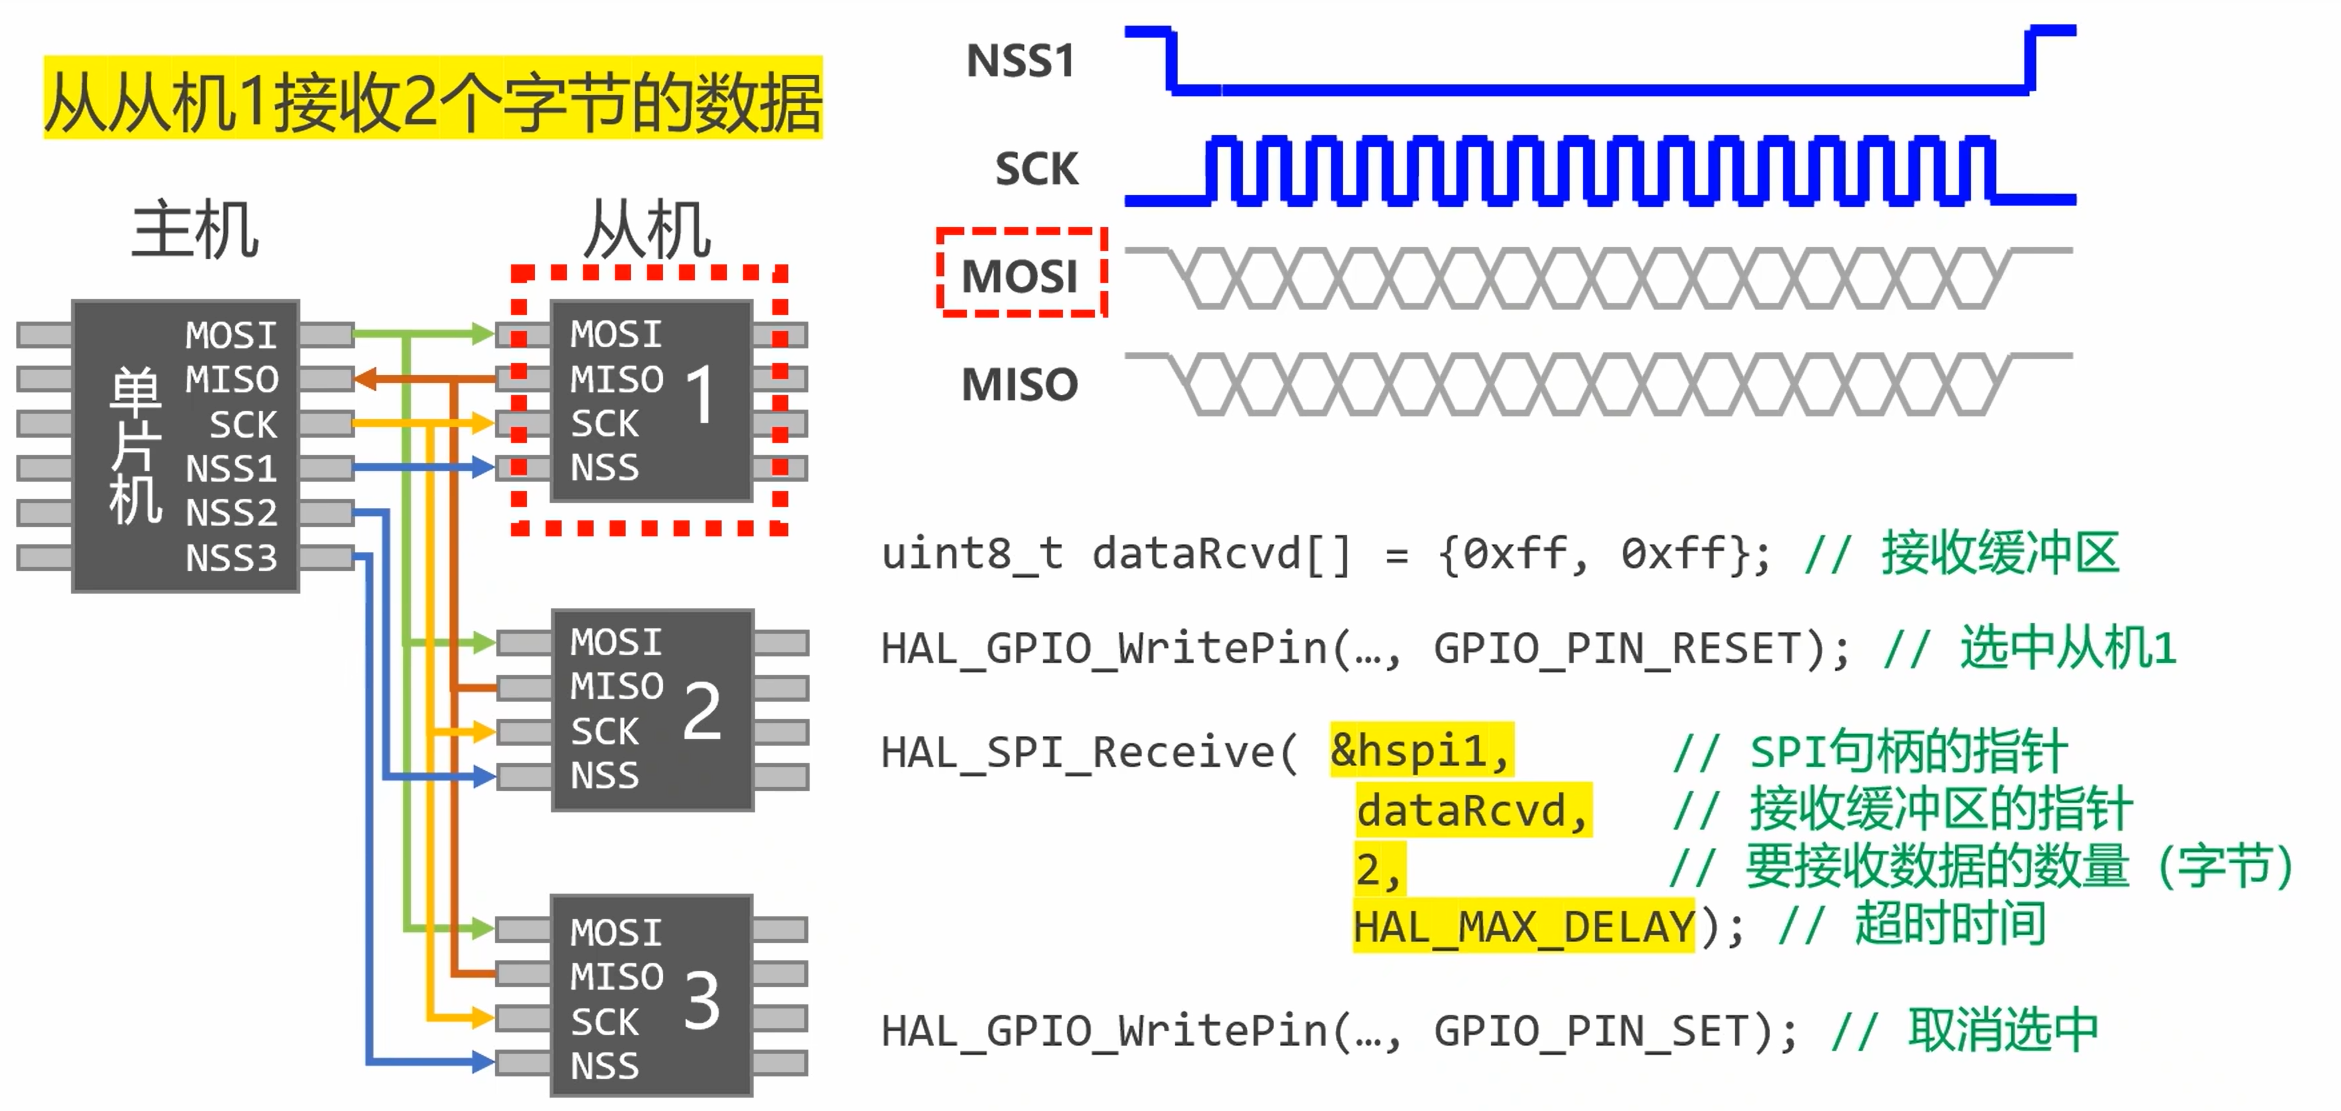
注意:这里需要给接受缓冲区赋初始值
拓展:关于FLASH数据写入过程
基本流程(擦除的最小单元是扇,写入的最小单元是页)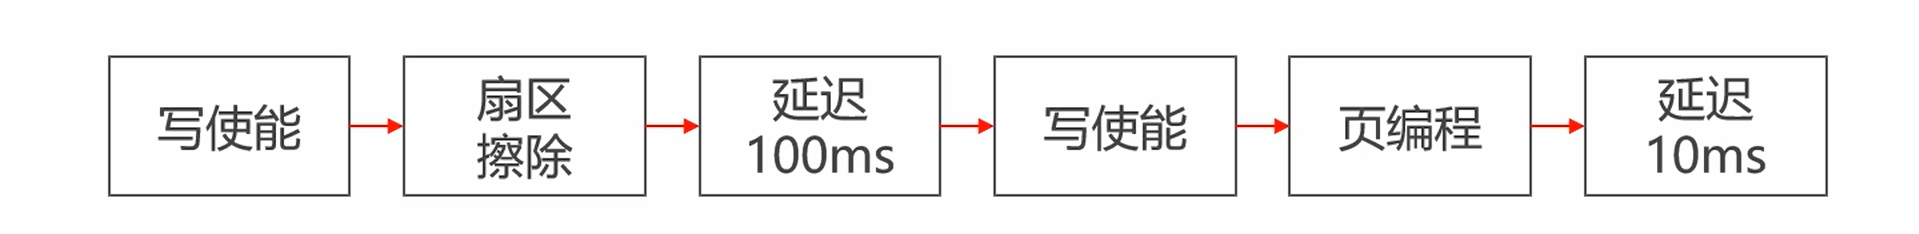
Day 06 EXIT NVIC
中断的基本知识
中断优先级分组:就是给抢占优先级和子优先级分位置,一共有五种分法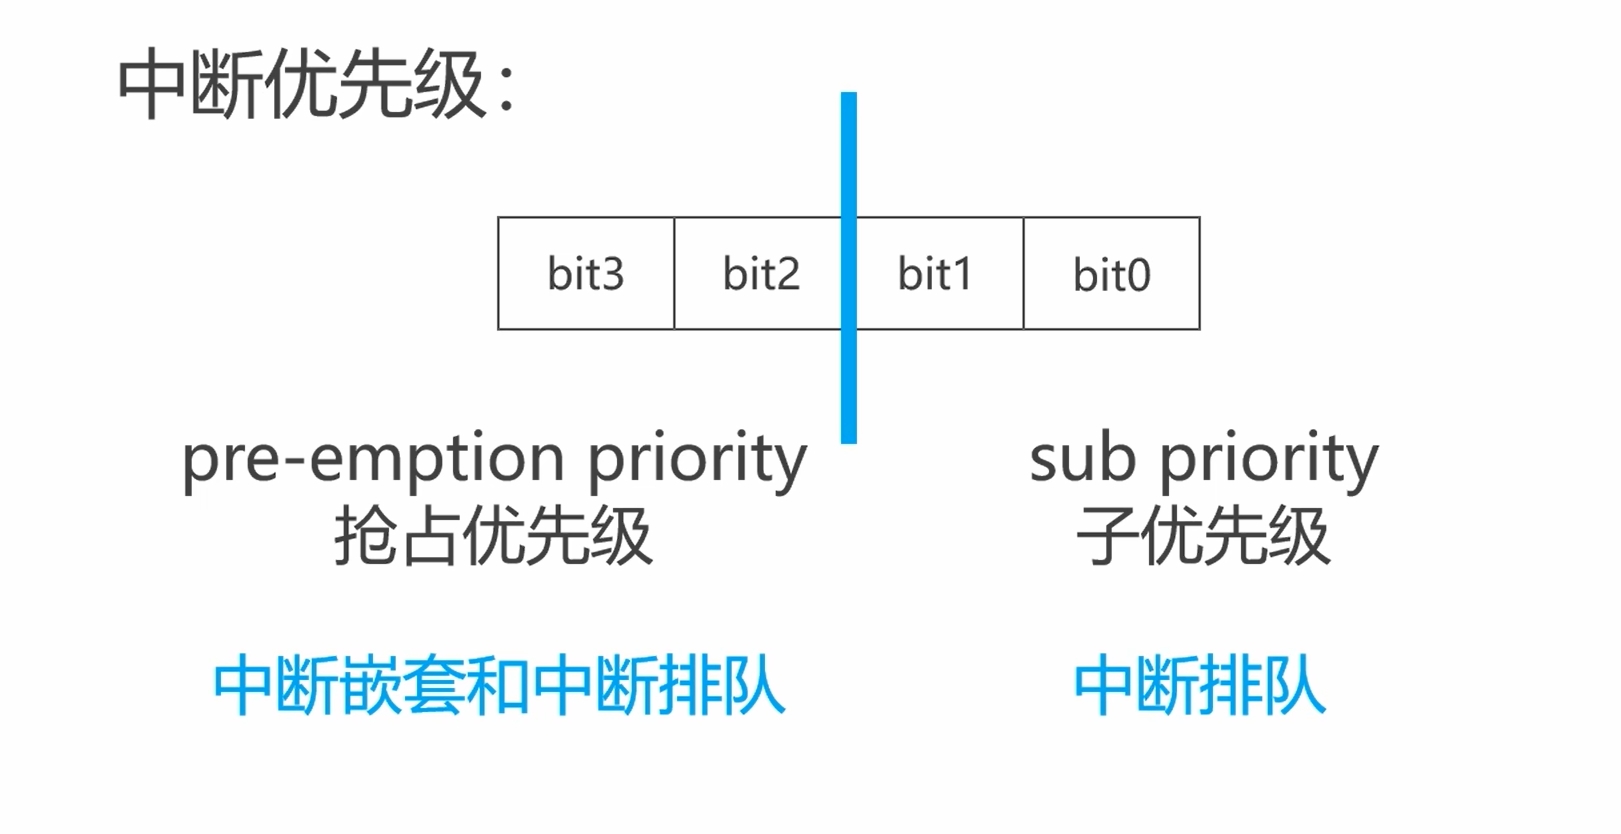
中断排队:优先级高的排队靠前。相同优先级的,遵循先来后到原则
中断嵌套:中断进程中的中断
案例之串口发送数据控制LED点灯
库函数:HAL_UART_Receive_IT()
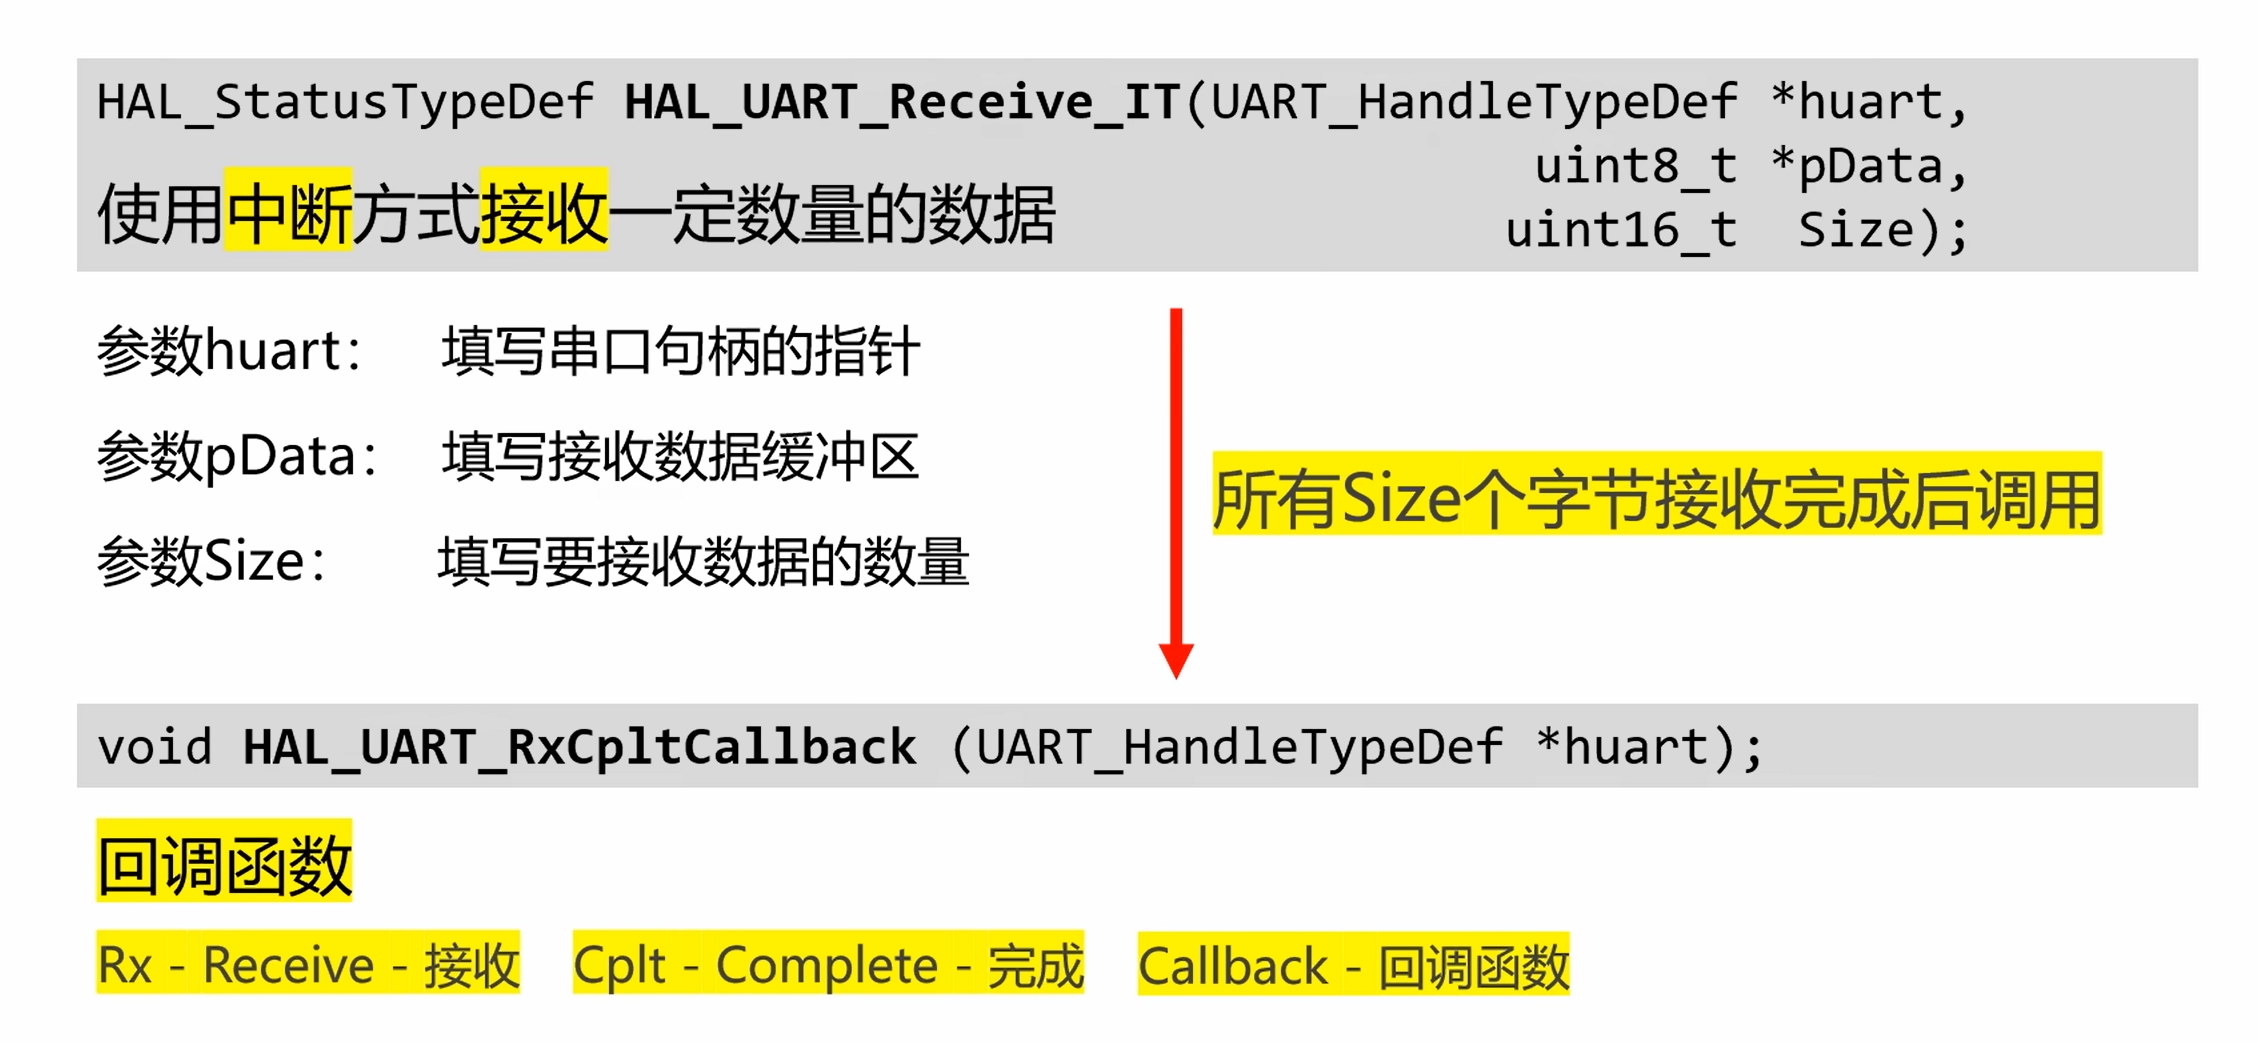
代码逻辑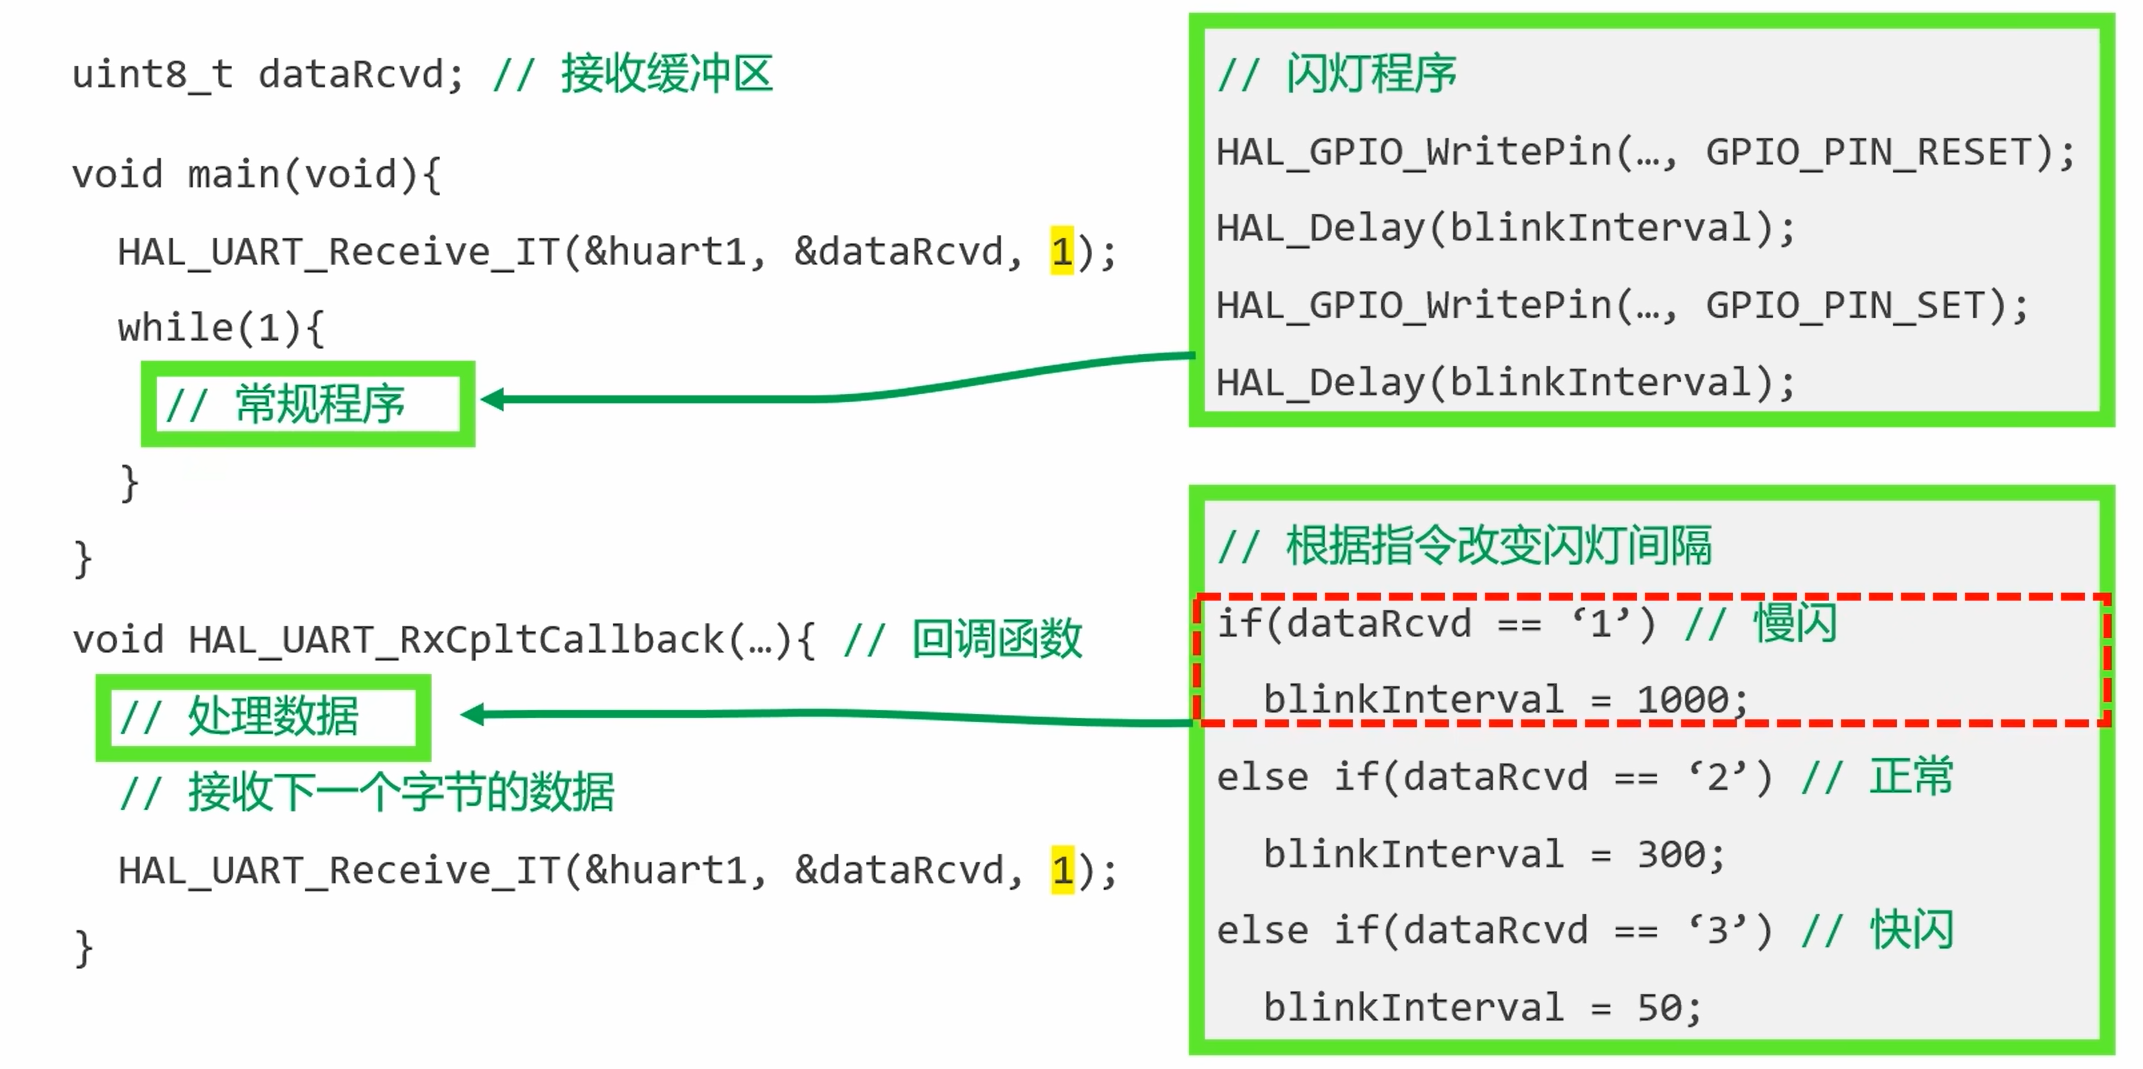
Day 07 Timer
定时器的基本框图:
从模式控制器
输入捕获
输出比较:其中的CCR寄存器决定了占空比
时计单元的基本结构
关于时计单元
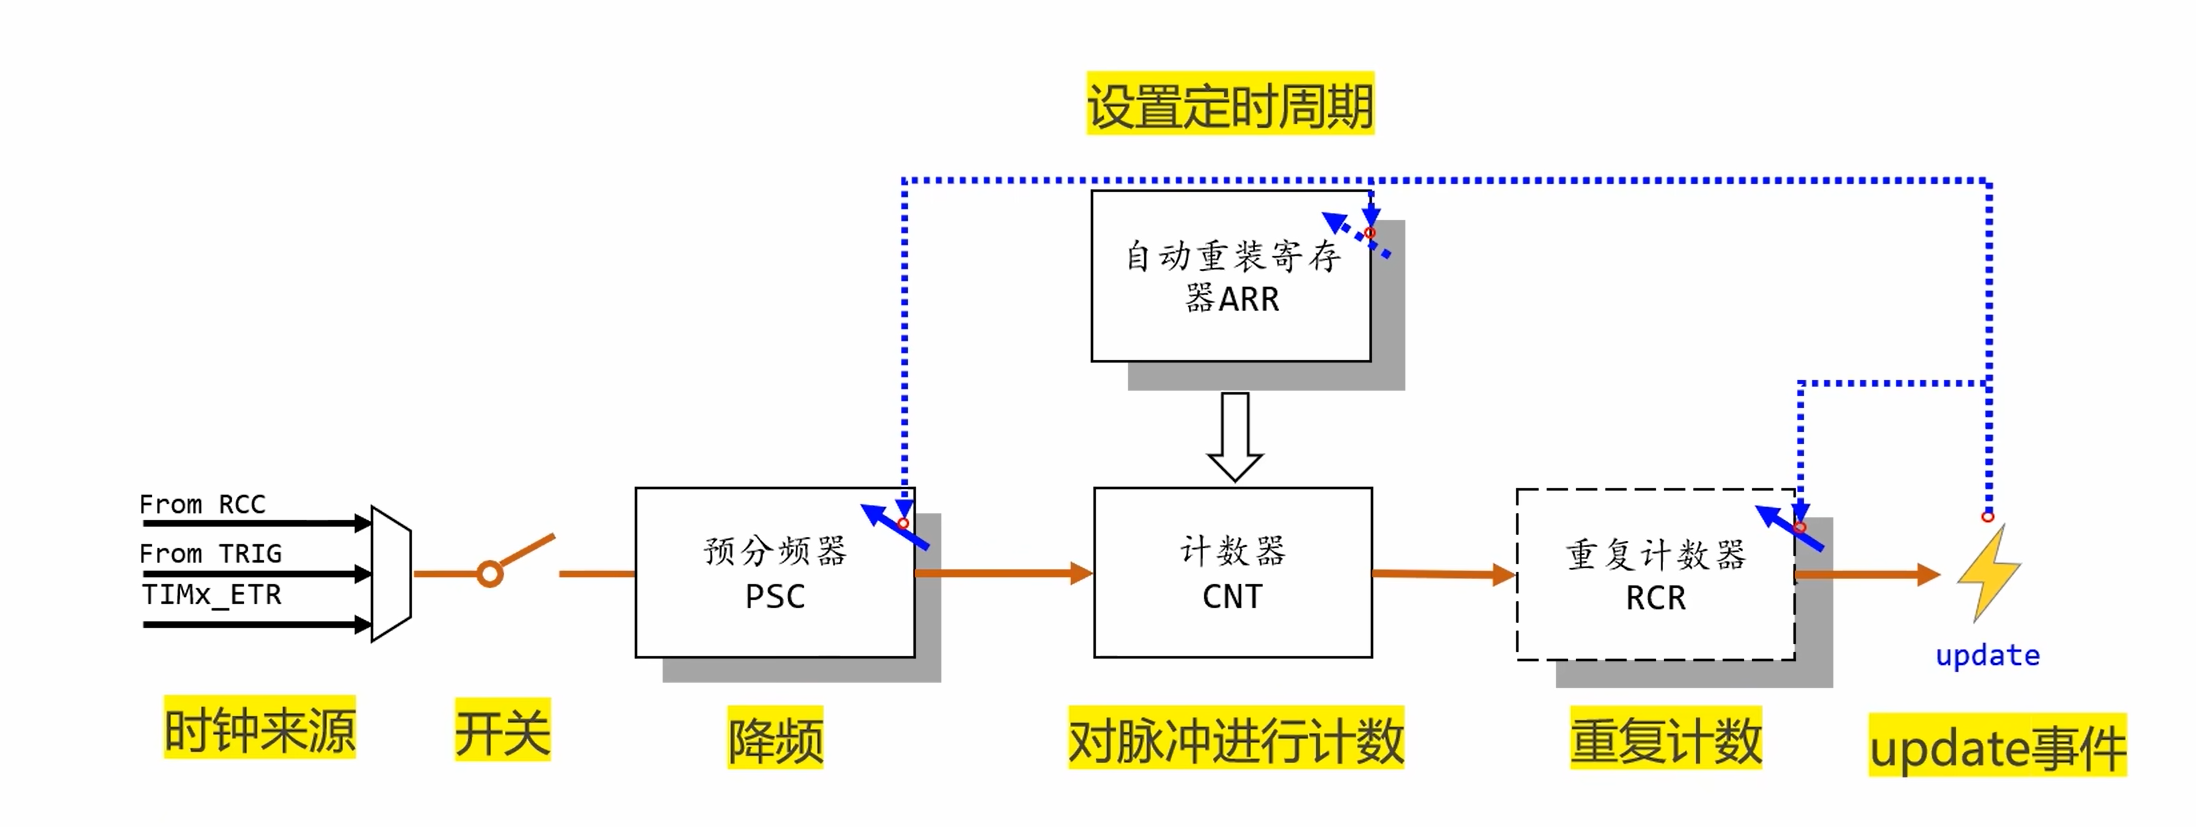
注意:预分频系数实际是输入的数字加一,重复计数器同理
自动重装寄存器的作用是设定计数器的计数范围,可向上也可向下也可中心对称
寄存器预加载(影子寄存器):
为了能在计数器计数过程中修改下一次计数的自动重装,是安全方面的考量
库函数:HAL_TIM_Base_Start_IT(句柄)
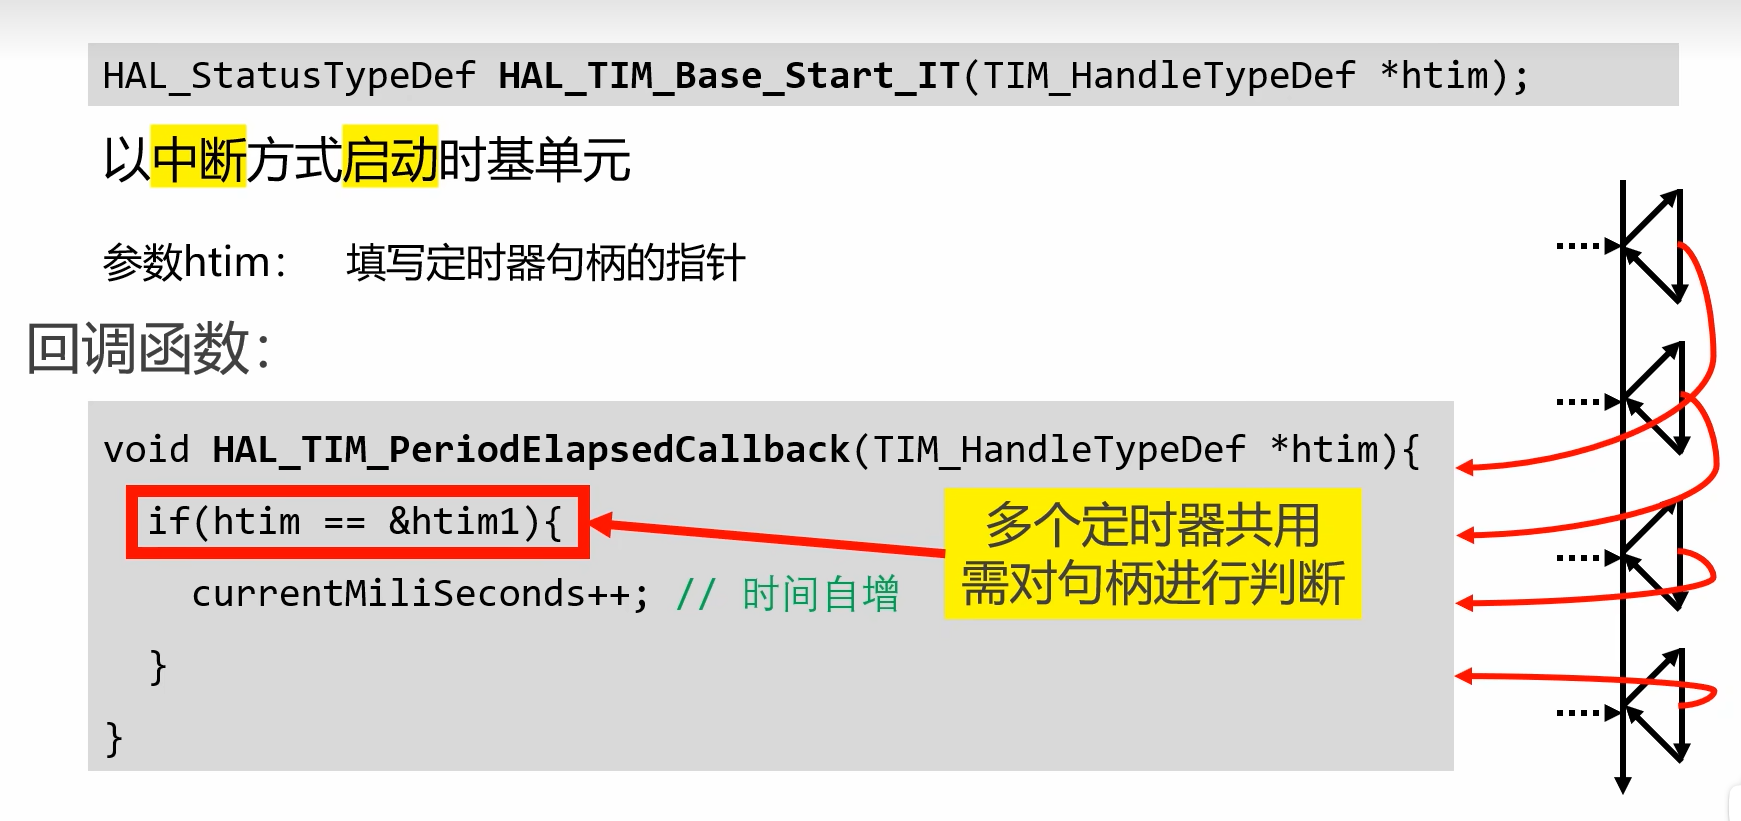
控制逻辑:设定一个定时器,他的作用是每过一段可以设定的时间就是产生一次更新,然后触发中断,调用回调函数执行设定的功能,循环往复
关于输出比较
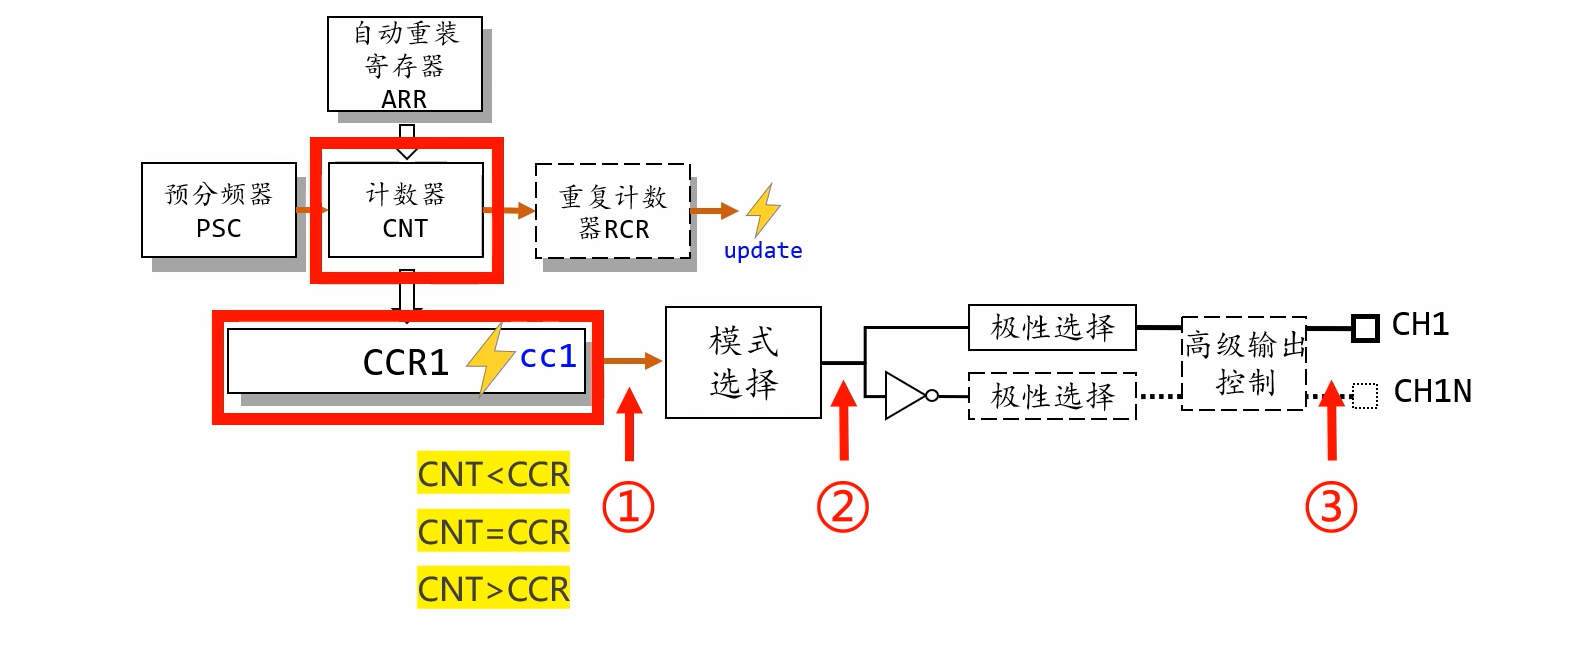
不同的输出模式
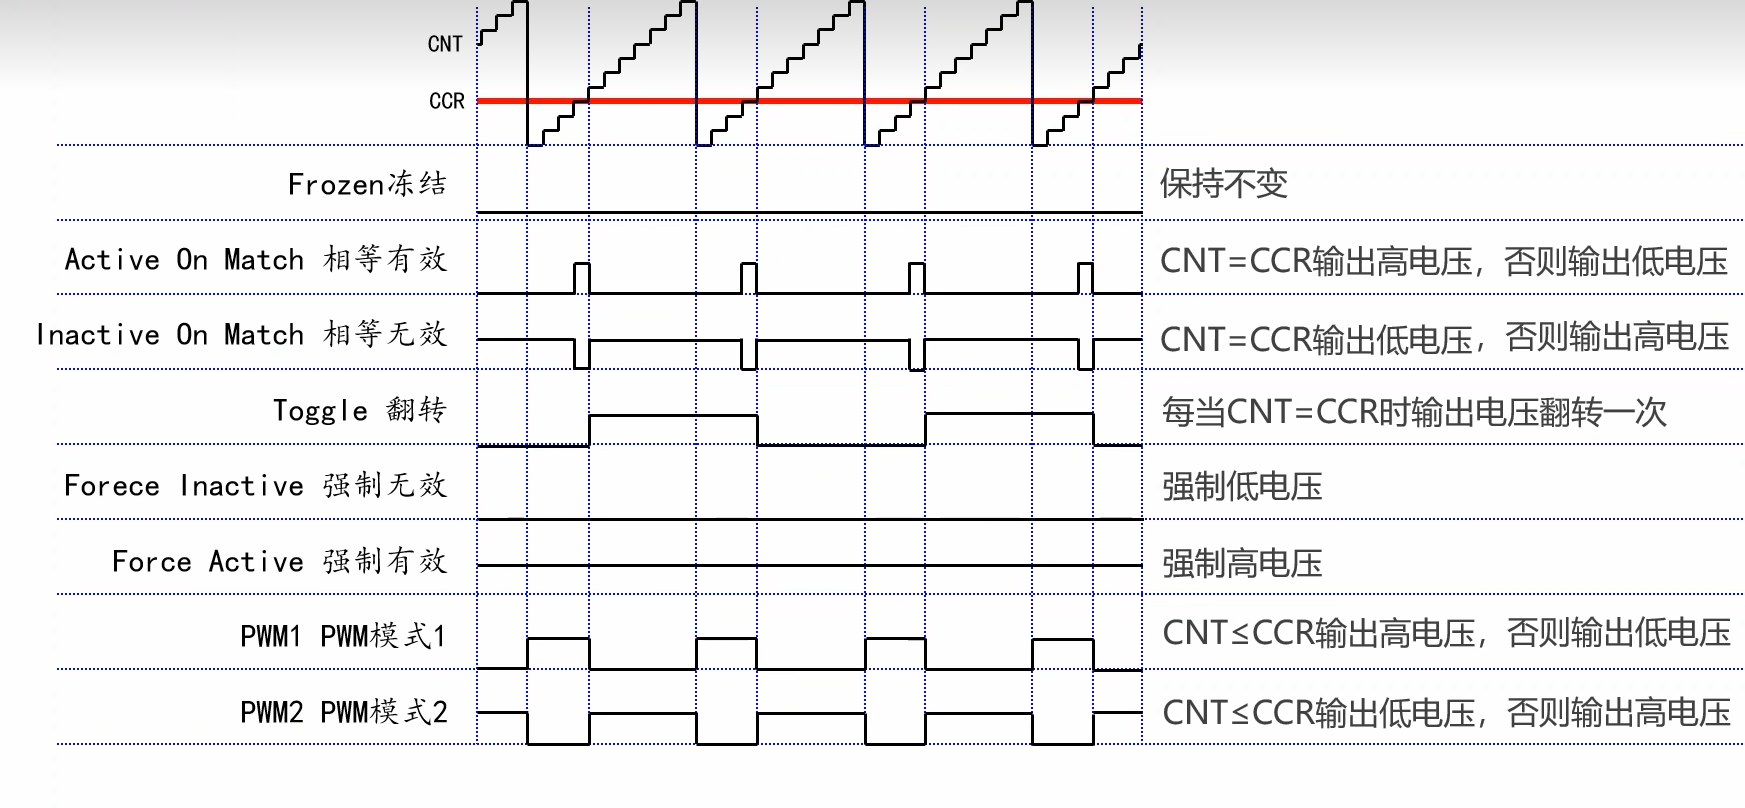
库函数:HAL_TIM_PWM_Start(TIM_HandleTypeDef *htim,uint32_t Channel)
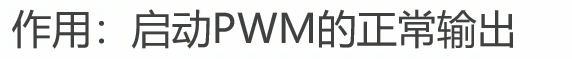
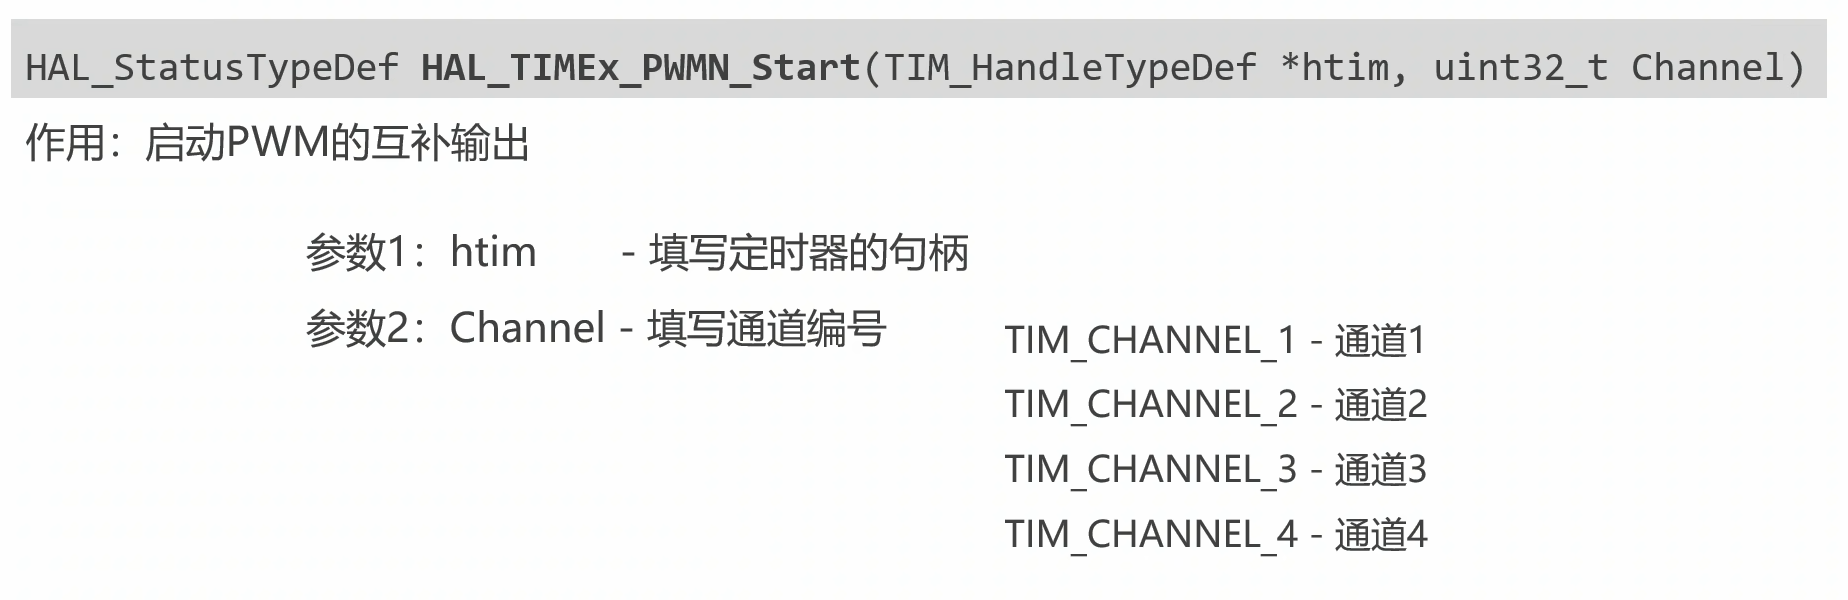
库函数:这里前面是俩下划线,get函数传参是句柄,set函数是句柄,通道和具体数值
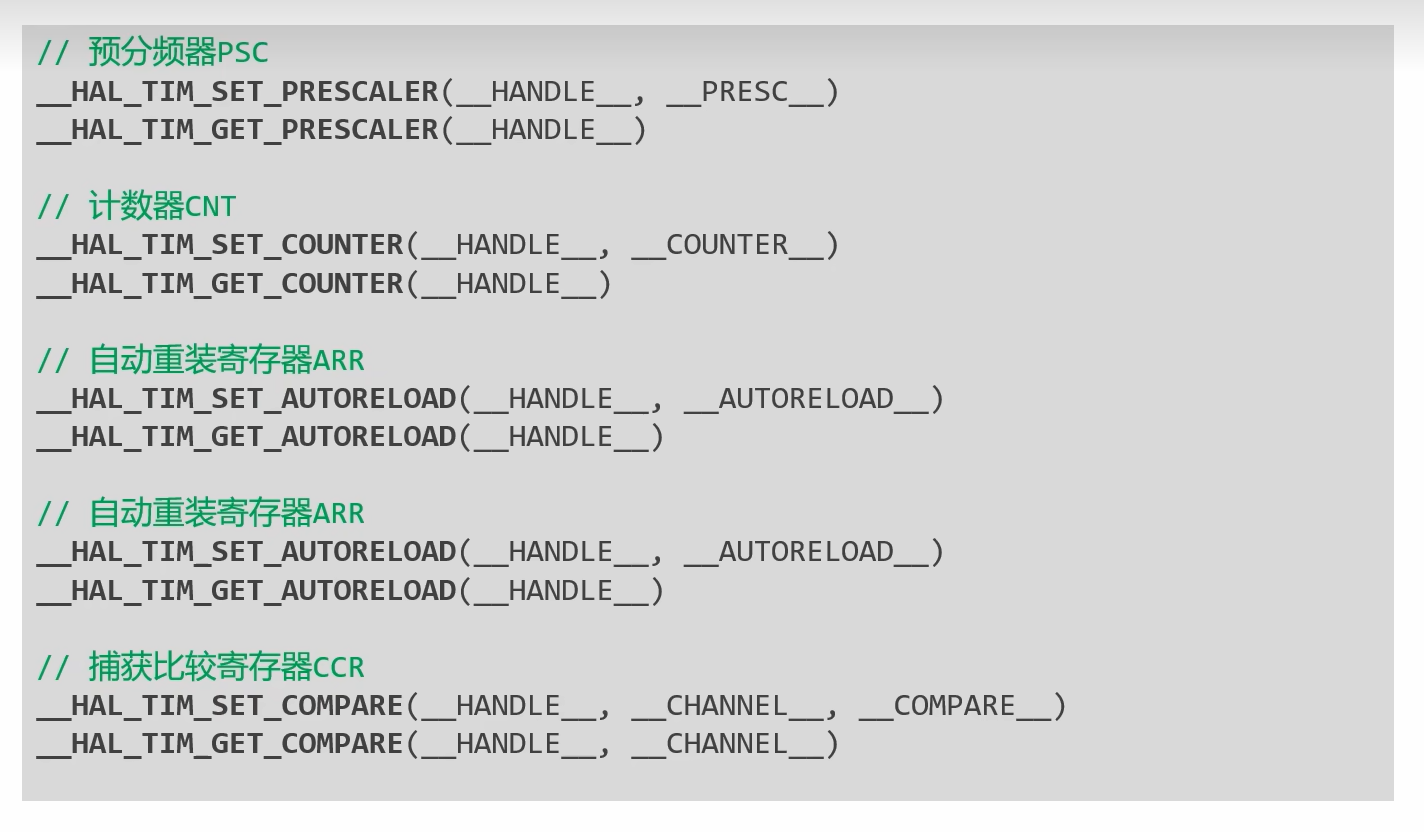
关于输入捕获
概念:捕捉信号变化的时间点,并保存到CCR
输入捕获的阶段
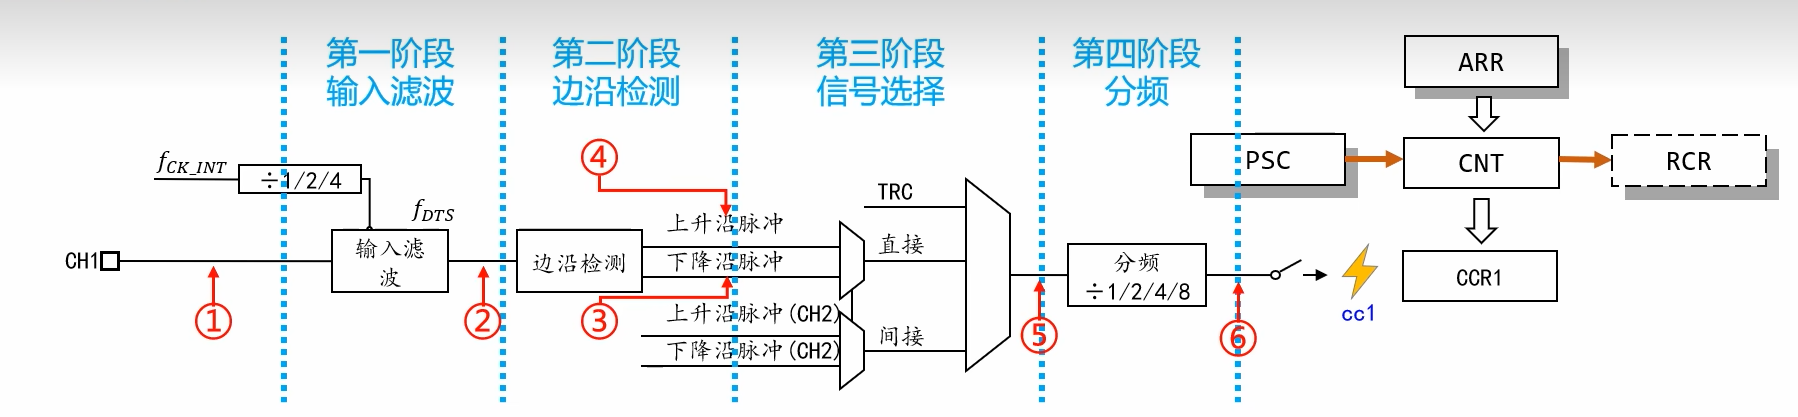
第一阶段:过滤掉毛刺信号,得到一个纯净的方波信号
· 第二阶段:每检测到一个沿信号就发送一个脉冲(就是TI1FP1或者TI2FP1)
库函数:启动输入捕获:HAL_TIM_IC_Start(句柄,通道)
关闭输入捕获:HAL_TIM_IC_Stop(句柄,通道)
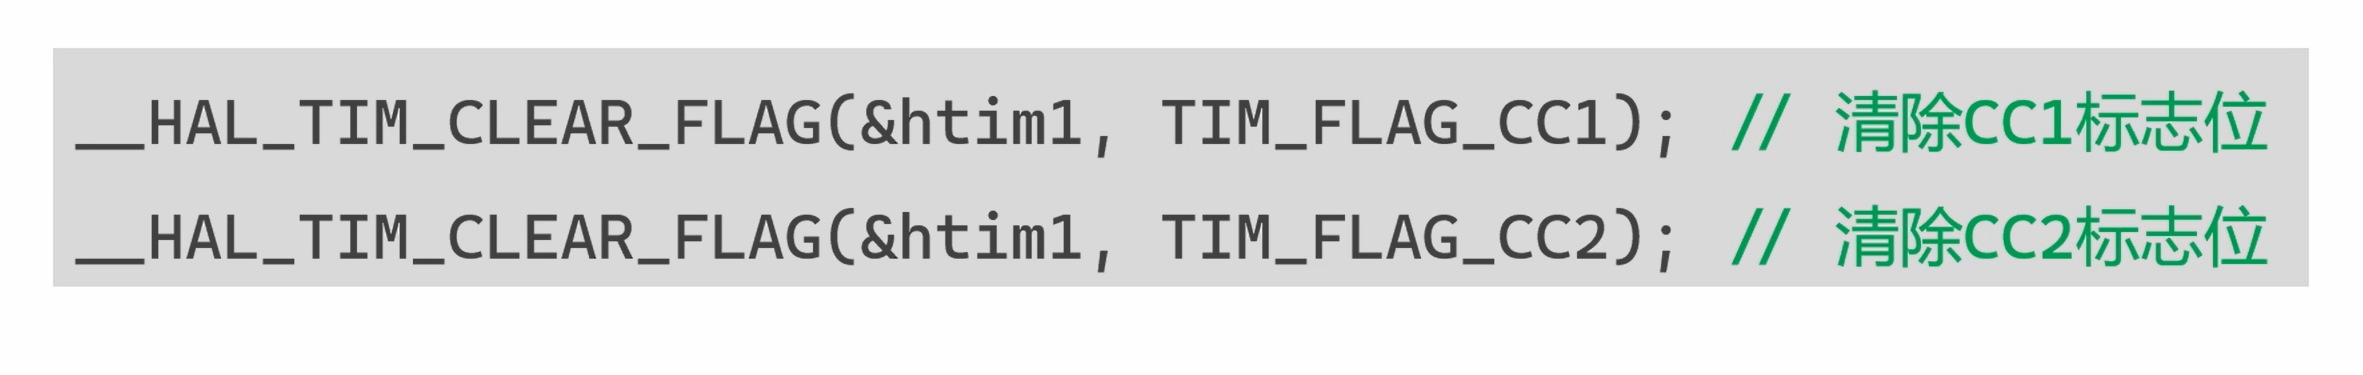
库函数:CCR读取数据后会产生一个标志位,清除标志位
关于从模式控制器
基本框图: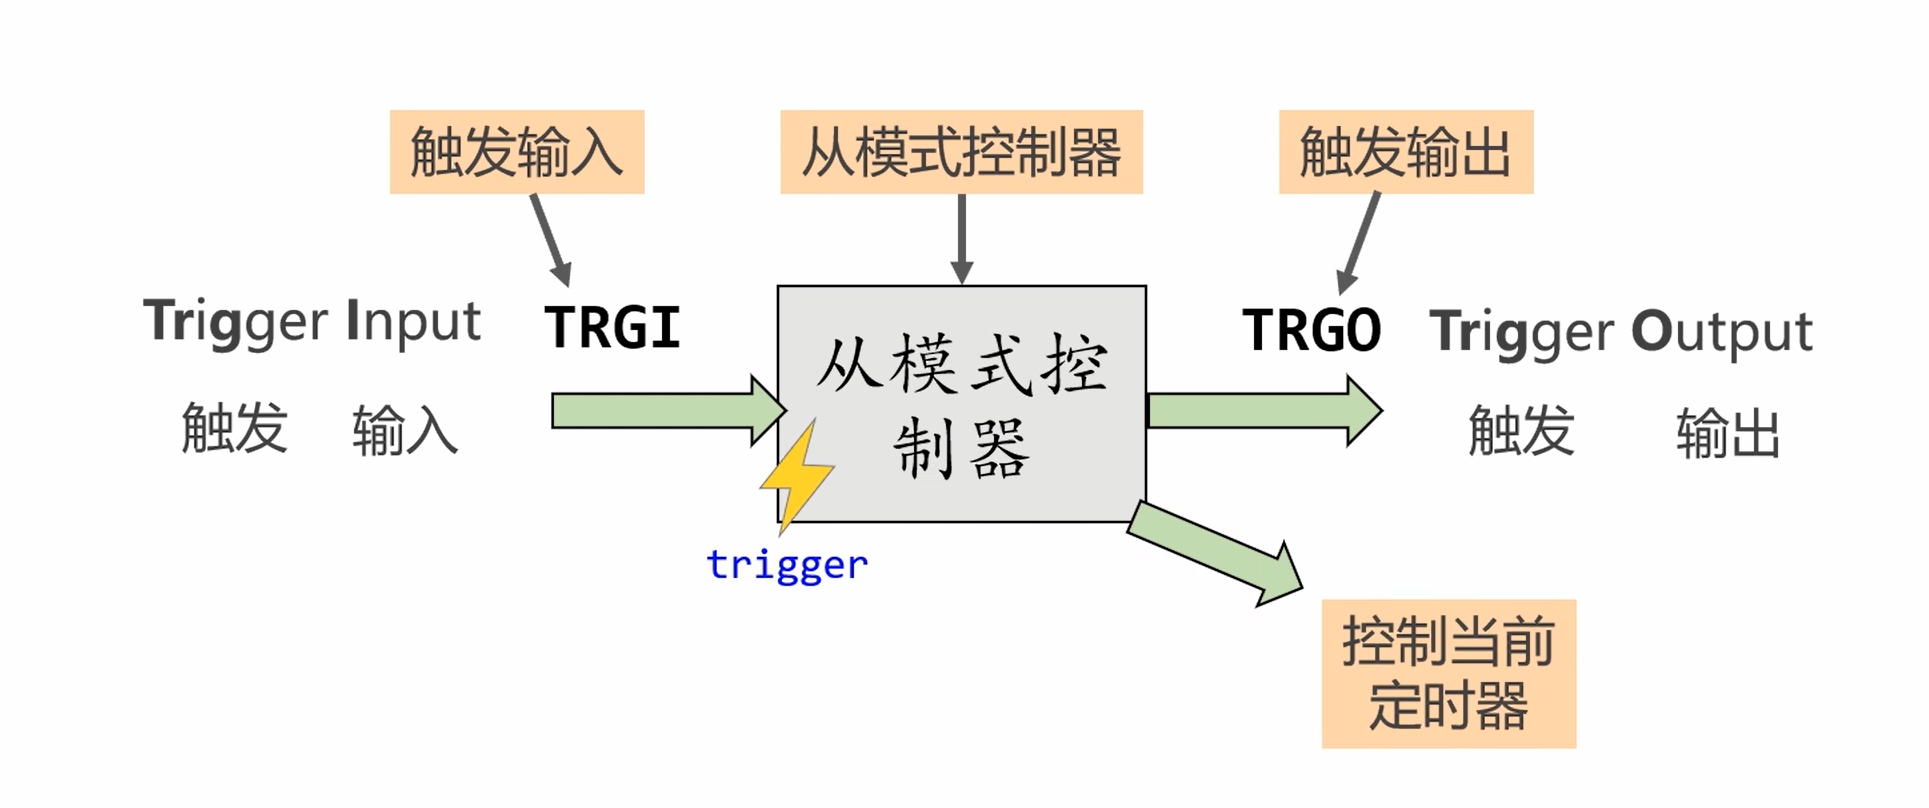
从模式控制器有俩类,这俩类互不影响,可以同时工作
作为从机时有以下模式 作为主机时的模式
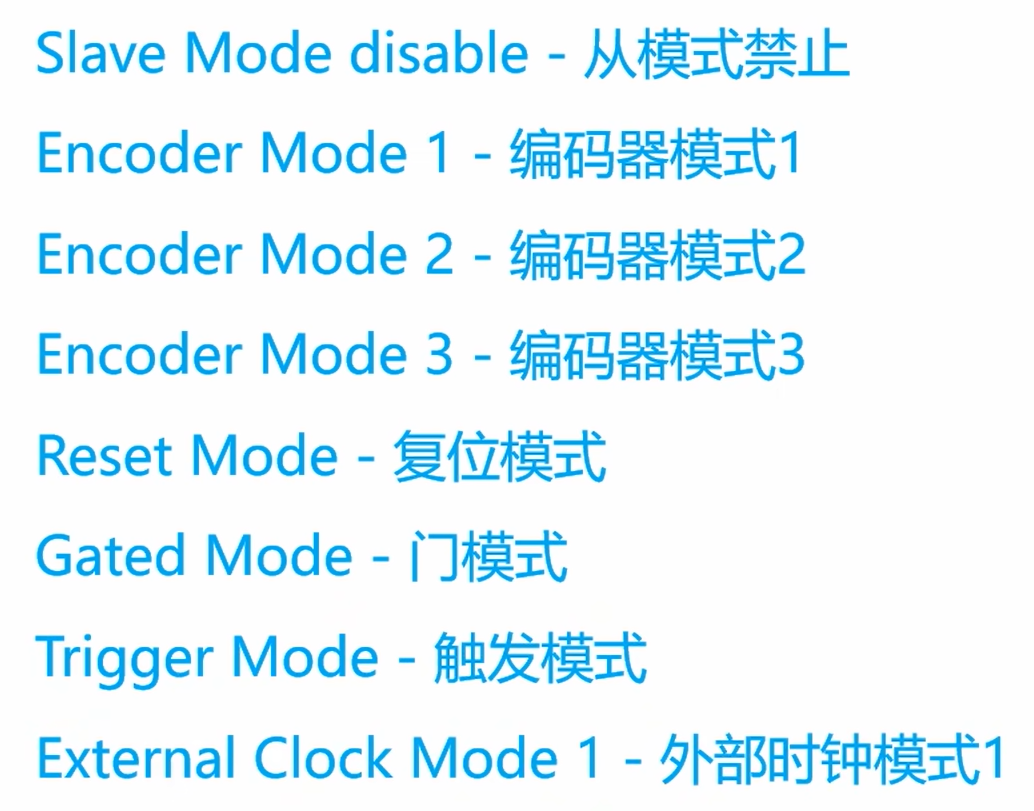
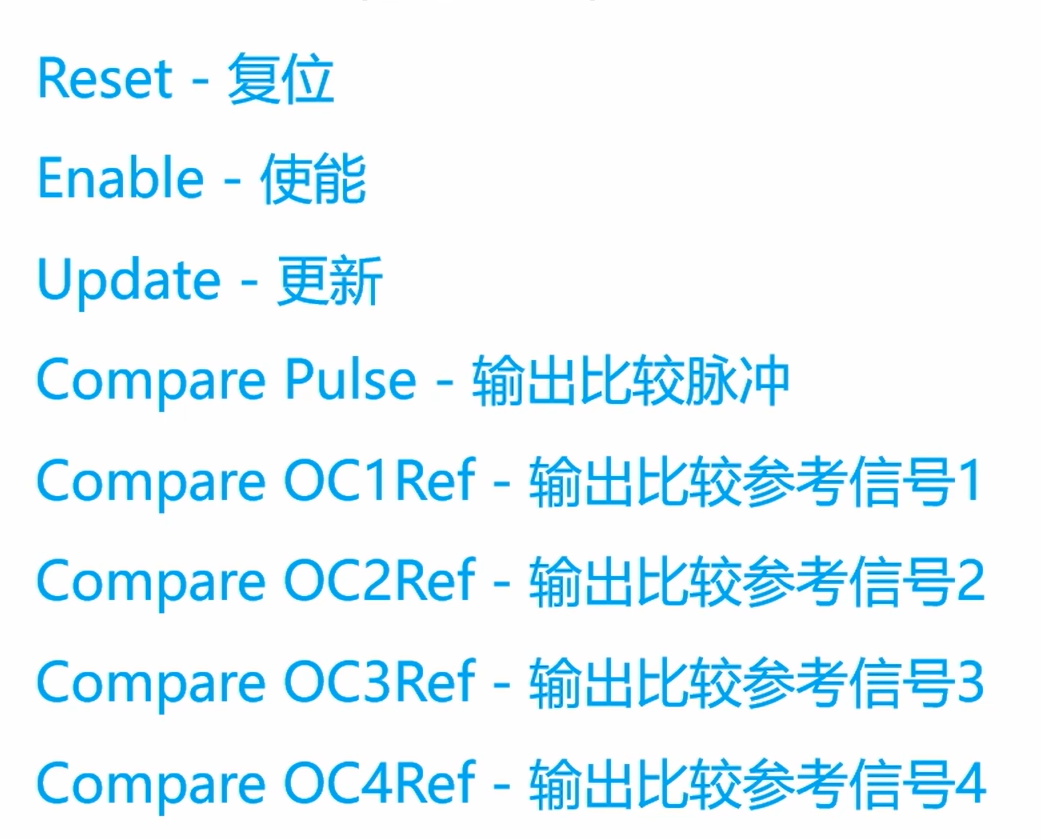
复位模式:使用TRGI的上升沿复位CNT,同时产生Update事件
门模式:当输入高电压时时计单元计数运作,低电压时保持高电压的计数状态并暂停计数
触发模式:使用TRGI的上升沿来启动定时器
外部时钟源:顾名思义
使能:通过TRGO把时计单元的开关状态输出出去
更新:每产生一个Update事件就向TRGO输出一个脉冲
编码器的三个模式分别是:在A相变化时计数,在B相计数和 在AB相都计数
Day 08 ENCODER
编码器的介绍:用于检测旋转的角度和转速,基本内部图:
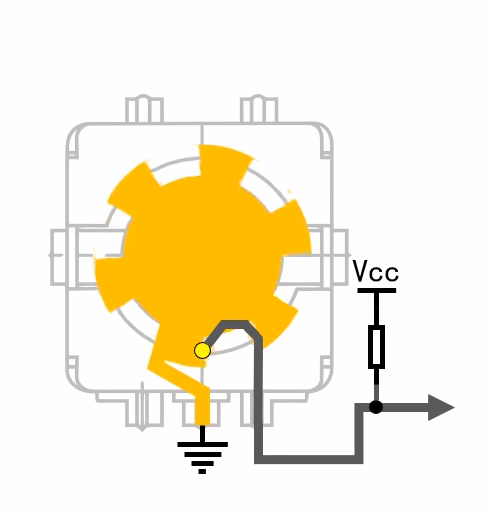 这样旋转时会对外输出俩个波形图(a相和b相),结合定时器的输入捕获就可捕获旋转的动作并进一步操作
编码器和计时器合作的工作流
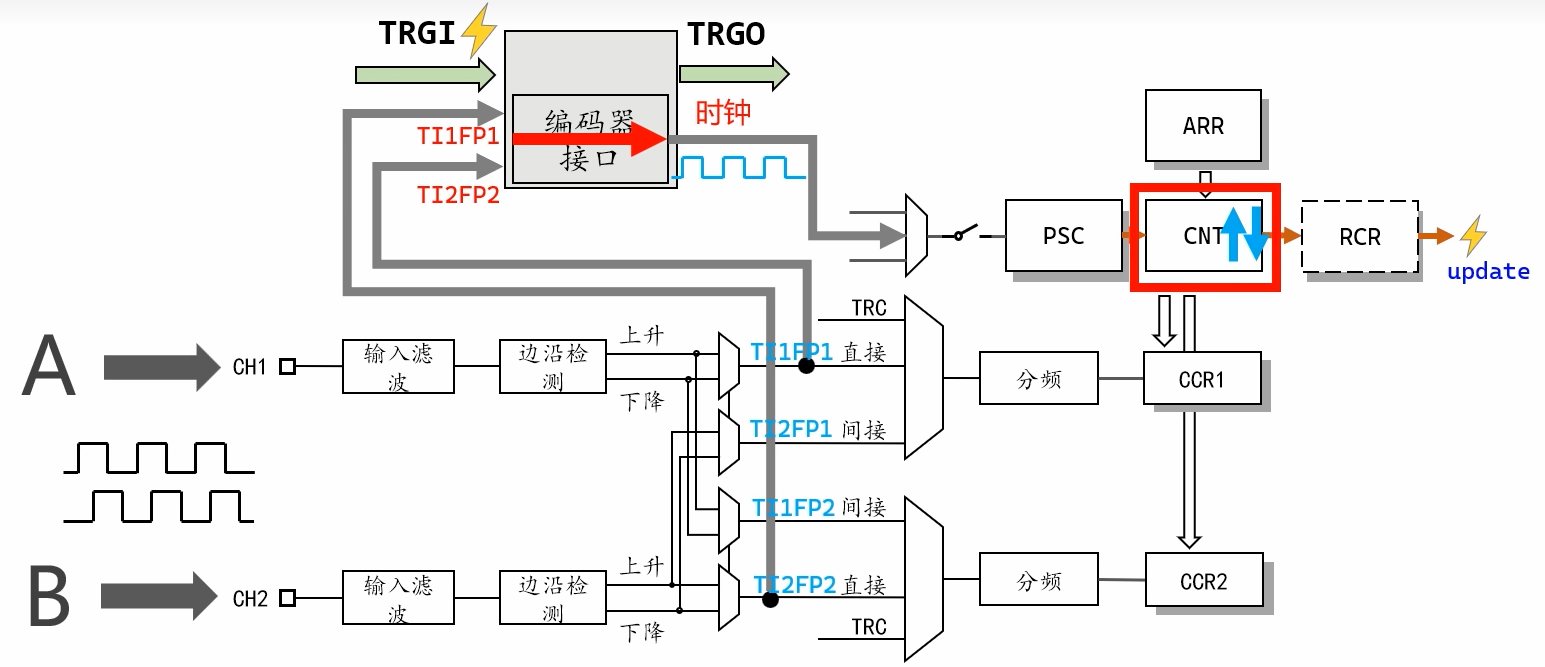
当编码器产生时钟信号作为时钟源控制计时器时,PSC如果等于0,表示没拧一次编码器CNT就计数一次,如果PSC等于1,则每拧俩次计数一次
注:
当输入捕获都设置为上升(下降)沿时,那么顺时针转A相在前,B相在后
当输入捕获AB相设置不一样时,那么顺时针转B相在前,A相在后
编码器的参数设置
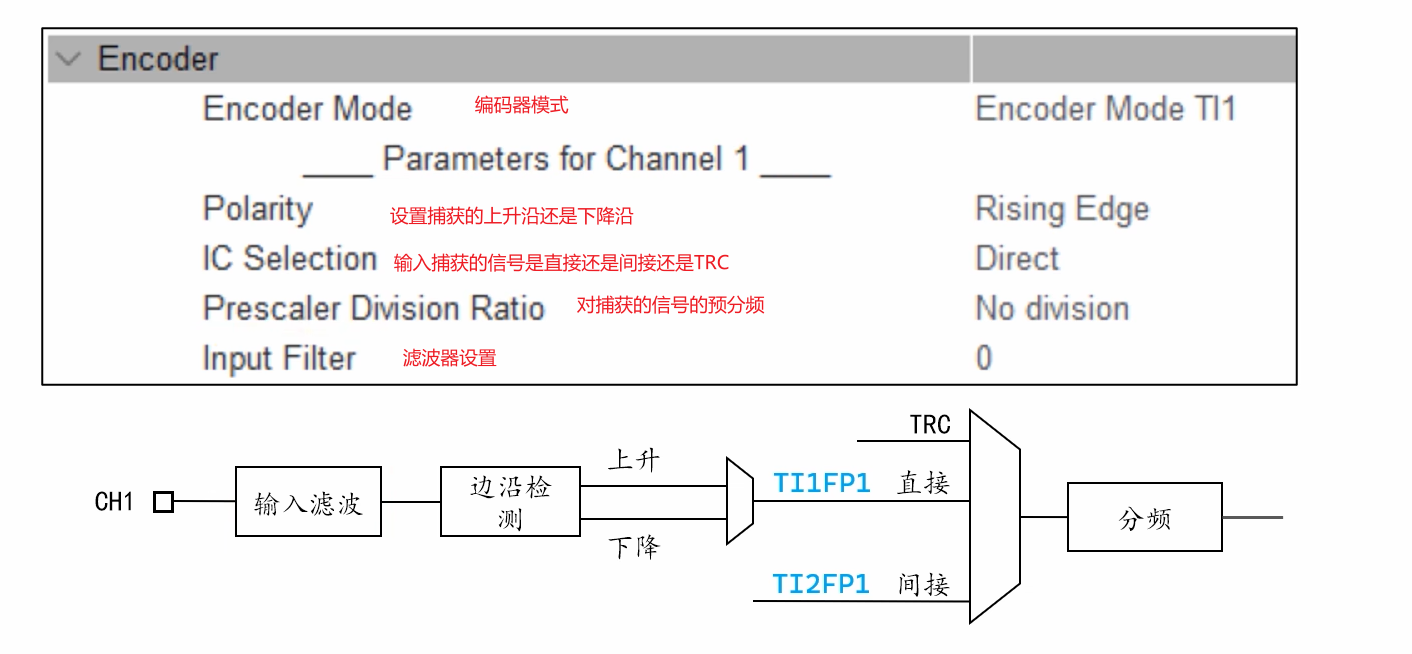
库函数:HAL_TIM_Encoder_Start(TIM_HAndleTypeDef *tim,Uint32_t Channel)
启动编码器
库函数:HAL_TIM_Encoder_Stop(TIM_HAndleTypeDef *tim,Uint32_t Channel)
关闭编码器
库函数:__HAL_TM_GET_COUNTER(&htimx)
读取计数器的值
旋转编码器计数的整个控制逻辑:
编码器通过旋转产生波形图,顺时针和逆时针转向决定AB相位差,波形图被输入捕获后经过 滤波分频输入到计时器的从模式控制器的编码器接口,编码器接口读取处理后的信号转换成 时钟信号给时计单元然后计数
Day 09 ADC
介绍:
本质:将模拟信号转化为数字信号
采样深度:用多少位二进制数来表示一个采样点
ADC的类型:逐次逼近型SAR(逻辑就是:用电容采集电压后和电压比较器另一端的“砝码电 压比较”)
ADC的内部结构 :
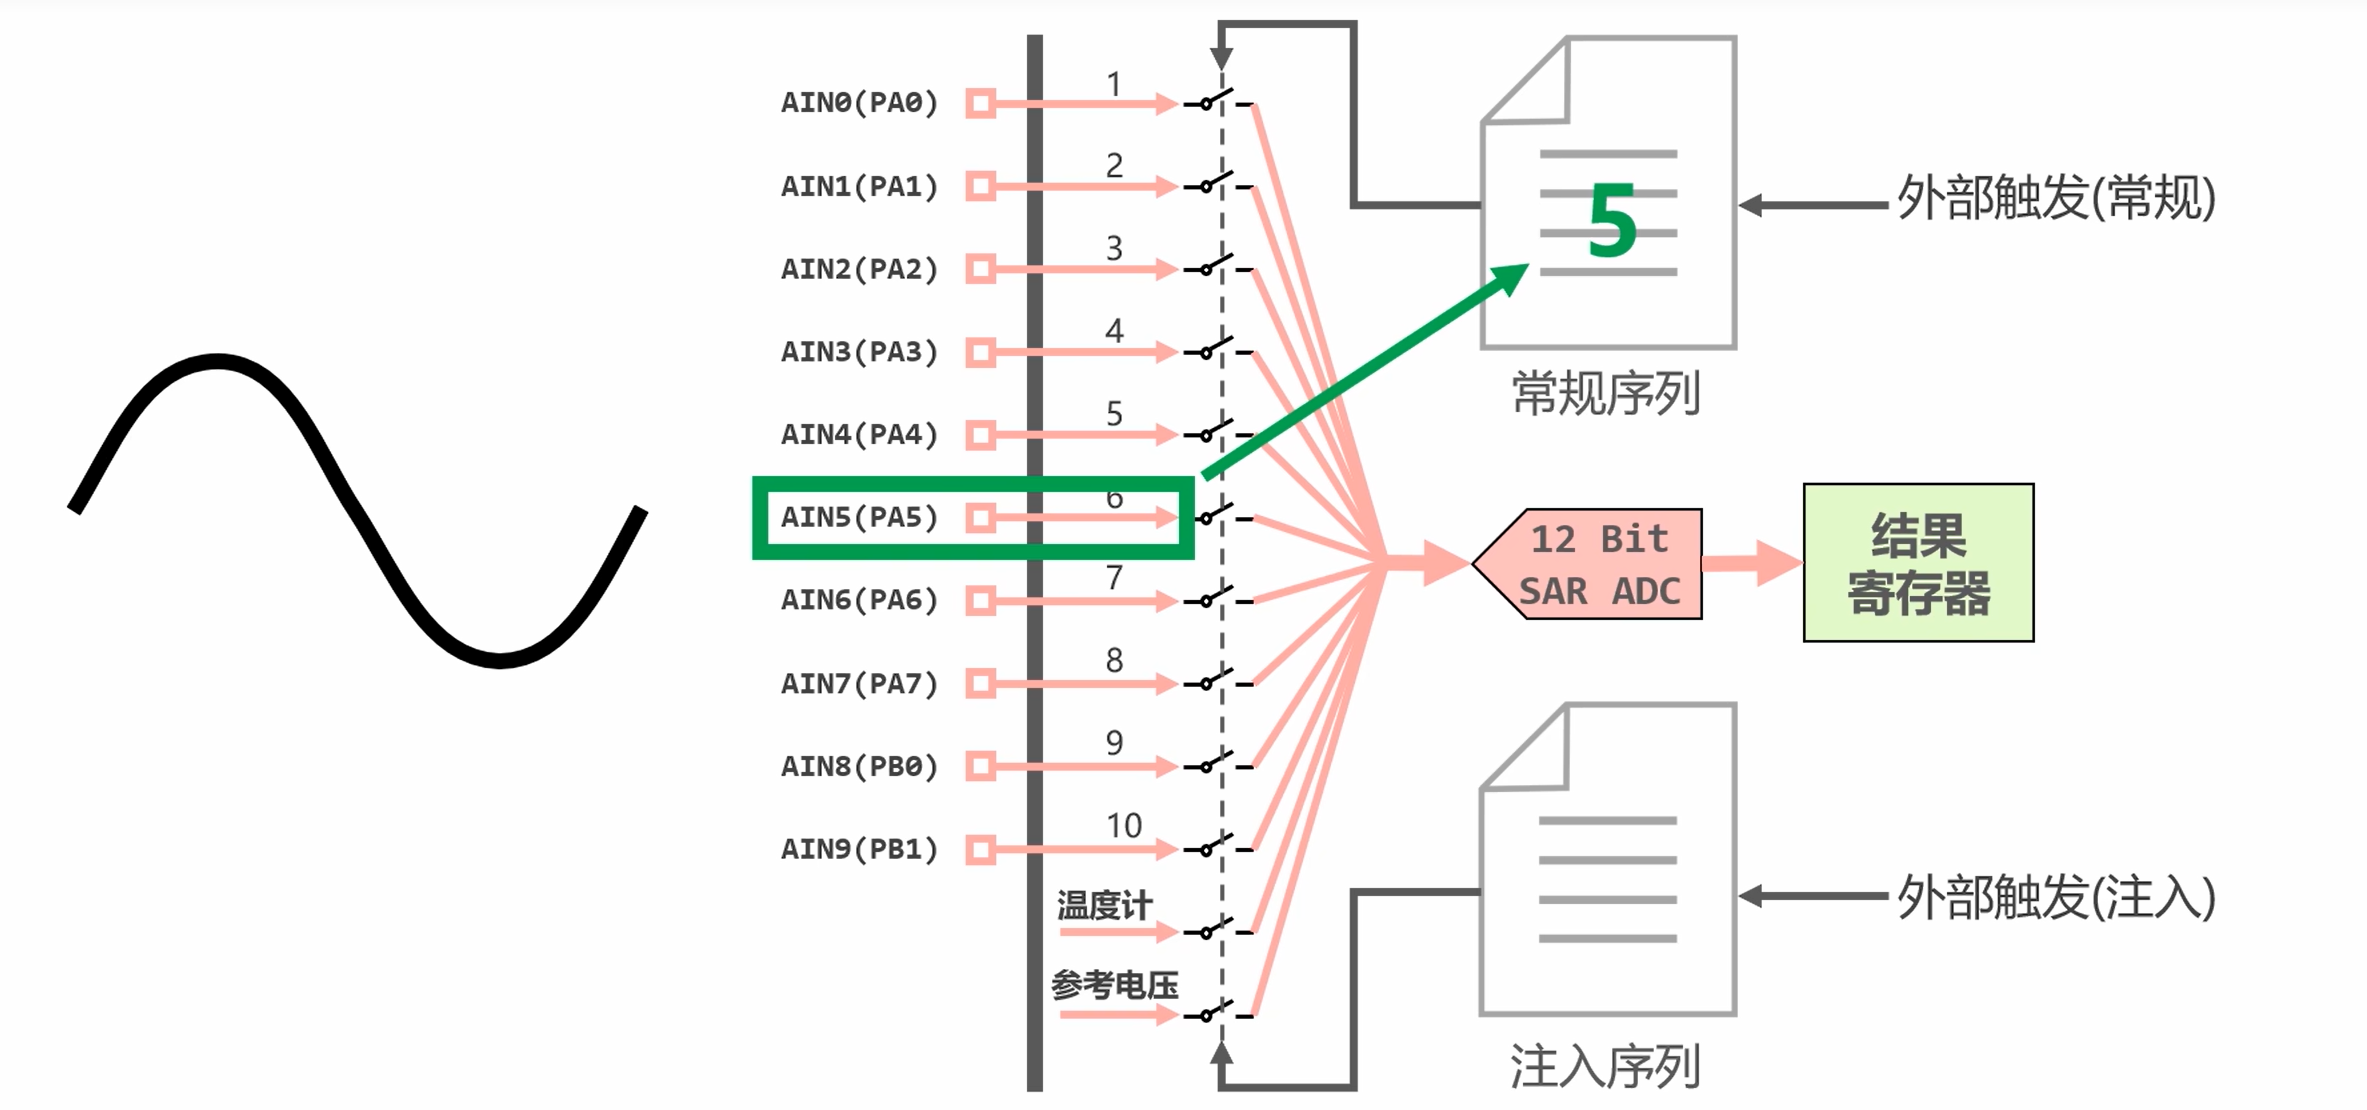
从单片机外到单片机内的开关由常规序列或者注入序列触发控制,每收到一个脉冲就转换一次数据
ADC的采样时间和转换时间:(输入到APB总线分支下的ADC1和2的时钟频率不能超过14mhz)
注:采样时间和转换时间都需要设置成时钟周期的倍数,例子:
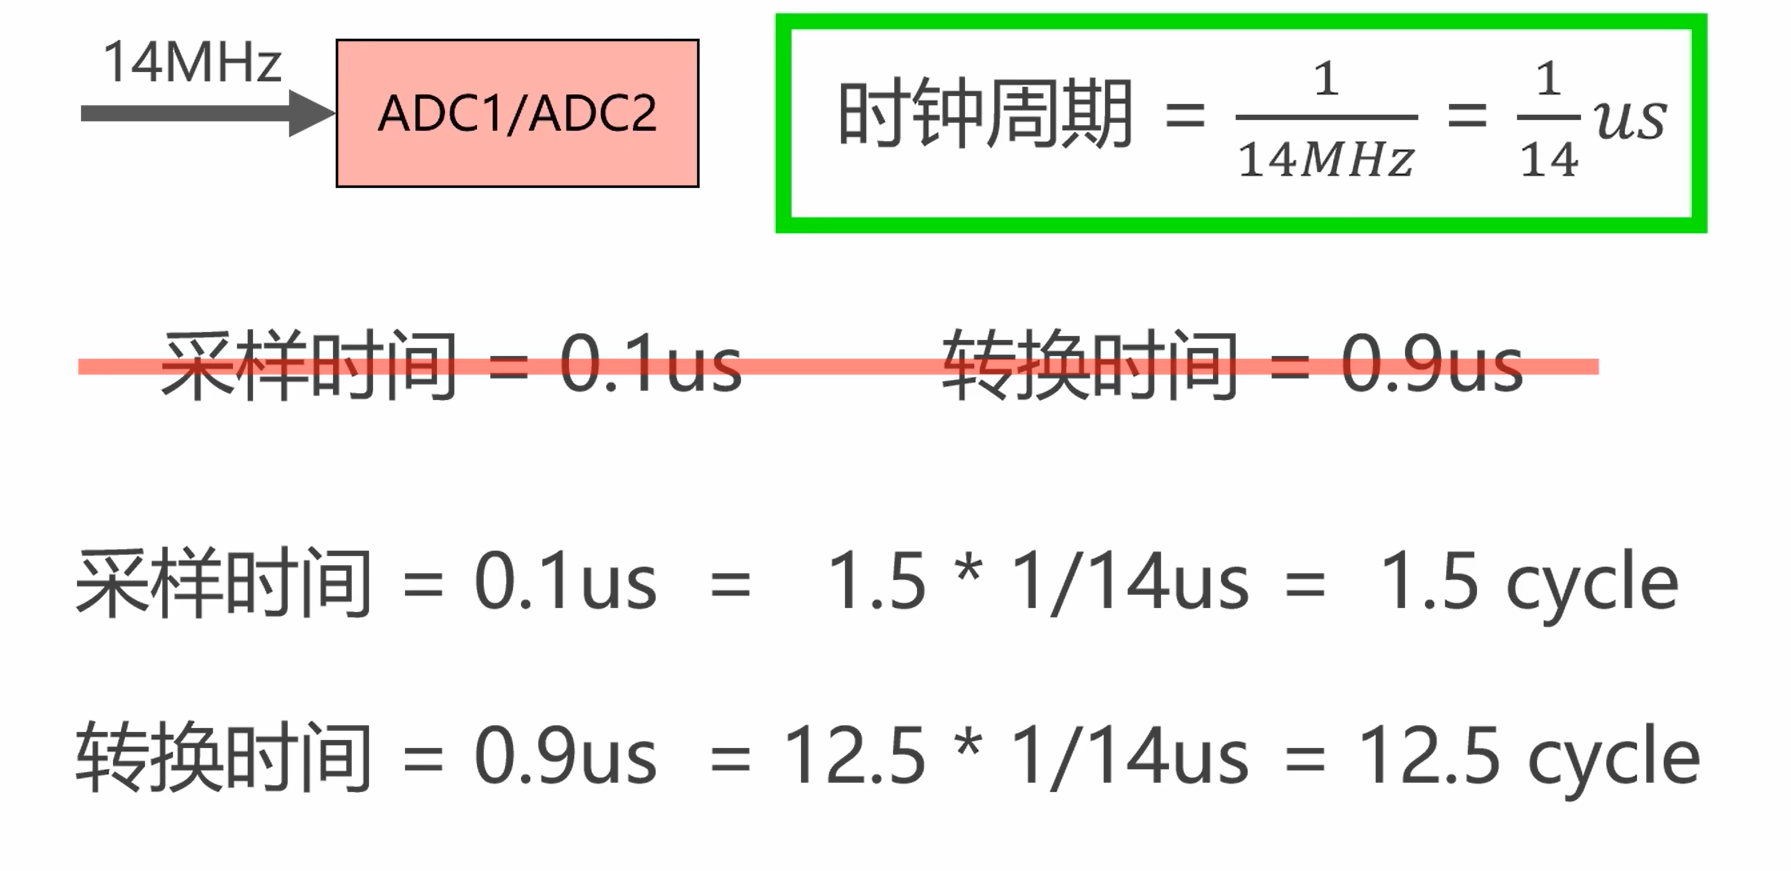
转换时间 :和采样深度有关,如果是12位的采样深度,每个深度都会消耗掉一个时钟周 期 外加0.5的周期总共就是12.5个时钟周期
采样时间就是:电容充电的时间,采样精度和采样时间有关
补充:如何平衡采样时间和采样精度
当采样的误差源小于转换的最小单位时就可以忽略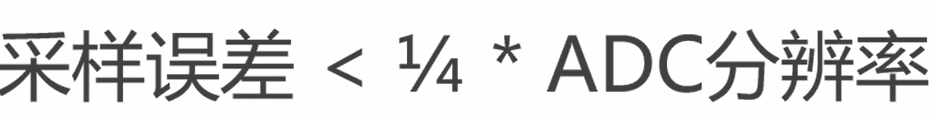
最佳采样时间的计算公式(只和时钟源的内阻有关)
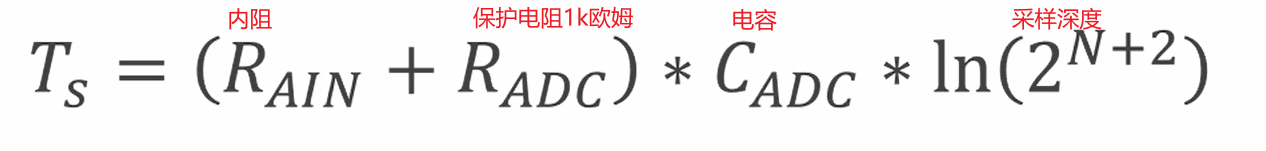
计算出来的结果必须时时钟周期的倍数,也就是采样时间必须时时钟周期的倍数
库函数:HAL_ADC_Start(ADC_HandleTypeDef *hADC)
启动常规序列
库函数:HAL_ADC_PollForConversion(ADC_HandleTypeDef *hADC,uint32_t Timeout)
以轮询标志位的方式等待常规序列的转换完成
库函数:HAL_ADC_GetValue(ADC_HandleTypeDef *hADC)
获取结果存储器的转化结果
实用函数:sprintf(数组名,字符串,其他了类型的字符),在stdio库里
实用函数:strlen(数组): 计算数组元素的长度
此致
致敬我的暑假
智能硬件社区聚焦AI智能硬件技术生态,汇聚嵌入式AI、物联网硬件开发者,打造交流分享平台,同步全国赛事资讯、开展 OPC 核心人才招募,助力技术落地与开发者成长。
更多推荐
 22
 0
- 0


 已为社区贡献1条内容

所有评论(0)