ARS548雷达使用中的问题及解答(四:接口)
1 与电相关的
1.1 供电
ARS 548 RDI传感器支持 12V DC 标称工作电压。
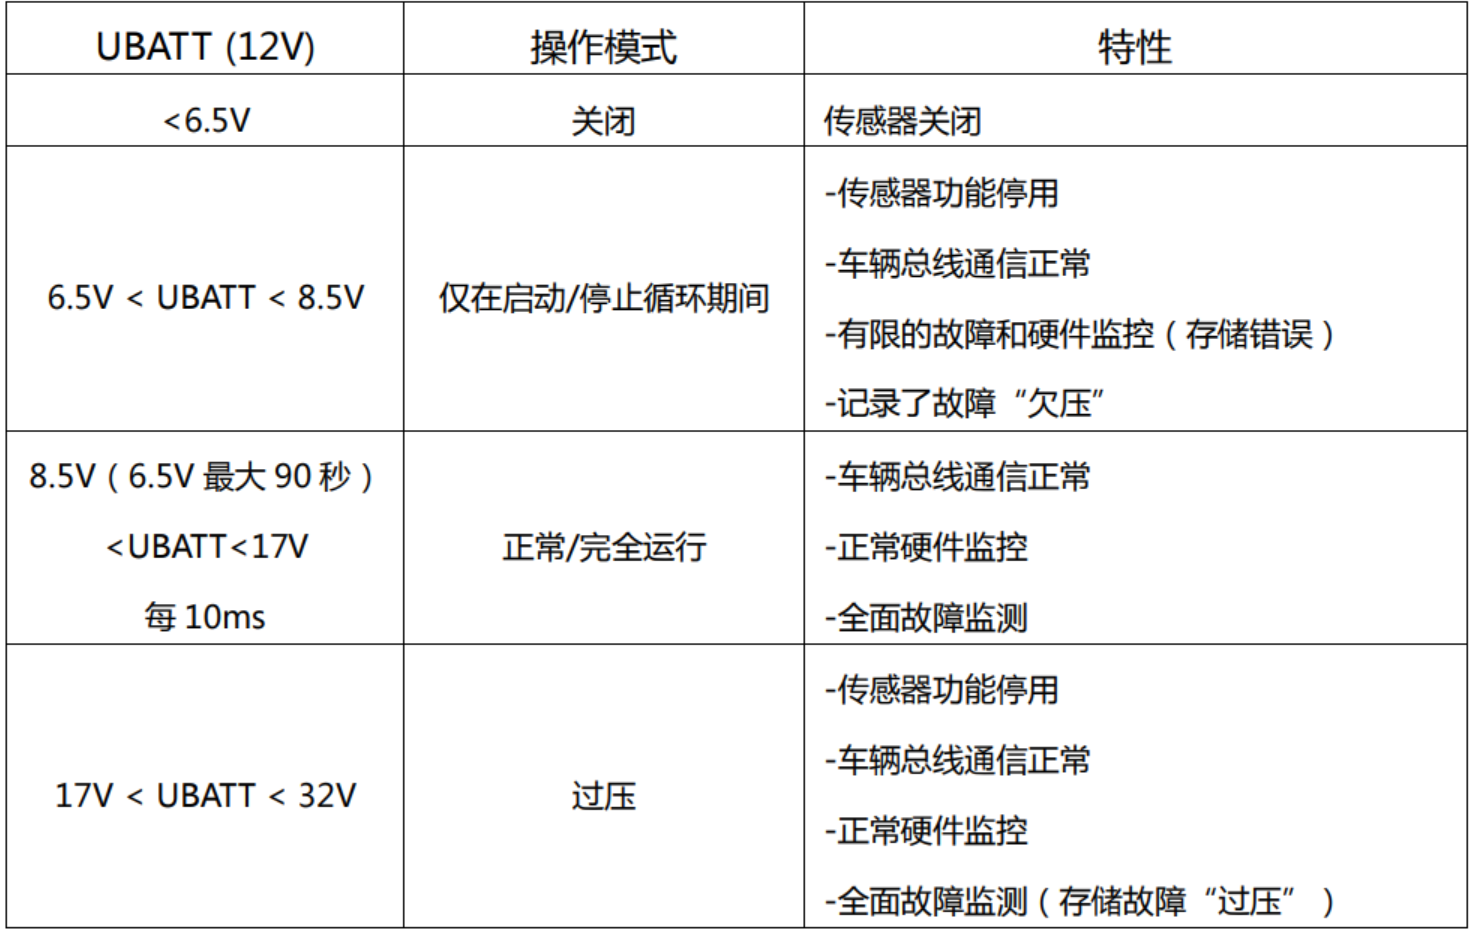
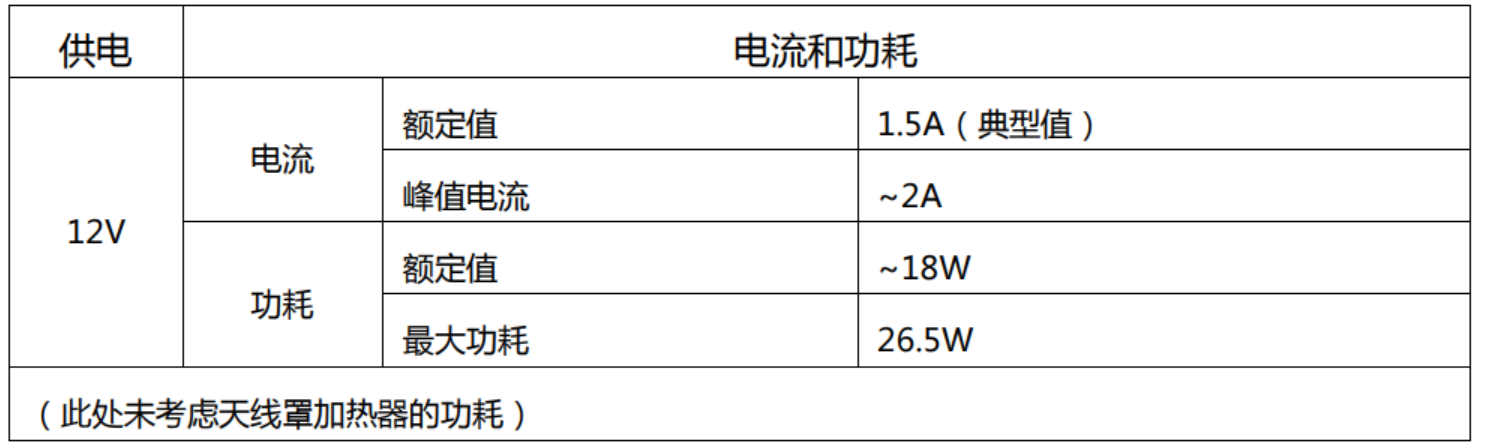
对于支持 12V DC 标称工作电压的传感器,表3给出了不同电源电压条件下的示例特性。此外,表 4列出了传感器的电流和功耗。表3电源操作模式(12V DC)-示例
电流与功耗
环境条件一章中提到的冷却气流对于传感器的安全运行是必需的。
1.2 将传感器连接到车载供电系统
雷达传感器的电源由车辆 UBATT 通过点火(K1.15)和接地(K1.31)提供,用于其他应用通常直接连接电源。
为避免通过控制单元的电源线产生电磁干扰,与 UBATT 和接地的连接应尽可能短。
内置有源反接保护电路。
如果电压水平高于上限迟滞值,则保护电路将传感器与蓄电池供电电压断开,如果电压水平低于下限迟滞值,则重新启动传感器。
1.3 输入/输出
ARS 548 RDI传感器的当前规格采用以下通信接口:1x 以太网
1.3.1 以太网接口
传感器支持基于 BroadR-Reach®的 100Mbit/s 以太网物理层规范[8]。
1.3.2 天线罩加热开关输出
(仅适用于 ARS 540 汽车雷达)
该传感器提供天线罩加热控制,以提高在冻雨或湿雪情况下的可用性。通常的雨和干雪不会显著影响传感器的可用性。加热功率由脉宽调制(PWM-脉宽调制)控制,以补偿驱动速度、电压水平、环境温度等,
输出为 UBATT 的 PWM 调制信号。加热开关和连接器引脚支持 80 W 的最大加热器功率。
天线罩加热可以通过单独的电源引脚供电,该引脚与传感器的正常电源解耦。
控制电路是防短路的。发生故障时,会将事件写入错误日志中。
加热应包括金属线的特殊布置。二次表面的电线应满足以下要求:
-加热线的方向应垂直于雷达波方向;否则,加热会起到雷达反射镜的作用,限制雷达波传播。由于传感器发出水平方向 HF 信号,导线必须垂直敷设。如果传感器相对于加热线倾斜,则会因偏振失配而产生额外损失。
-加热线的垂直度应在 90°+10°范围内。
-加热线的厚度应小于二次表面材料内部有效波长的 1/10。假设 εr=3,则要求直径<0.2 mm.
-加热线的间距应当是均匀的,并通过模拟验证,以与传感器匹配。
-加热线间距应大于二次表面材料内部的有效波长。假设εr=3,则要求间距>2.2 mm。
大陆集团建议间距为 5 mm。
-加热线引起的衰减不得超过 0.5dB(单向)。然而,这不会改变天线量允许的最大总衰减。
任何天线置加热设计都应由天线罩加热的设计者/开发者进行验证和发布,以确保稳健的雷达性能。
2 功能
2.1 输入信号
2.1.1 所需的静态参数
(仅适用于 ARS 540 汽车雷达)
以下静态参数需要客户提供,并且它们需要编码到传感器中。
-轴距
-车辆宽度
-车辆长度
-相对于车辆行驶方向的传感器方向
-相对于车辆参考点的传感器纵向位置(LongPos)
-相对于车辆参考点的传感器横向位置(LatPos)
-相对于车辆参考点的传感器垂直位置(VerPos)
-前部偏移配置(FASMid/FASHigh)
备注:
客户应提供继承上下方向最大变化的公差窗口。如果窗口不对称,编码值应为窗口的中点。
2.1.2 所需的动态参数
需要以下动态参数:
-横摆角速度
-车轮速度、车速或车轮圆周速度
-转向轮转向角度
-行驶方向
-车辆载重量变化
-可调悬架(例如越野行驶/公路行驶或高速行驶 )
所需的信号质量取决于预期的传感器性能。二进制消息格式和所需的动态输入参数精度将在单独的文件中商定,但此处无法为工业新市场业务提供。
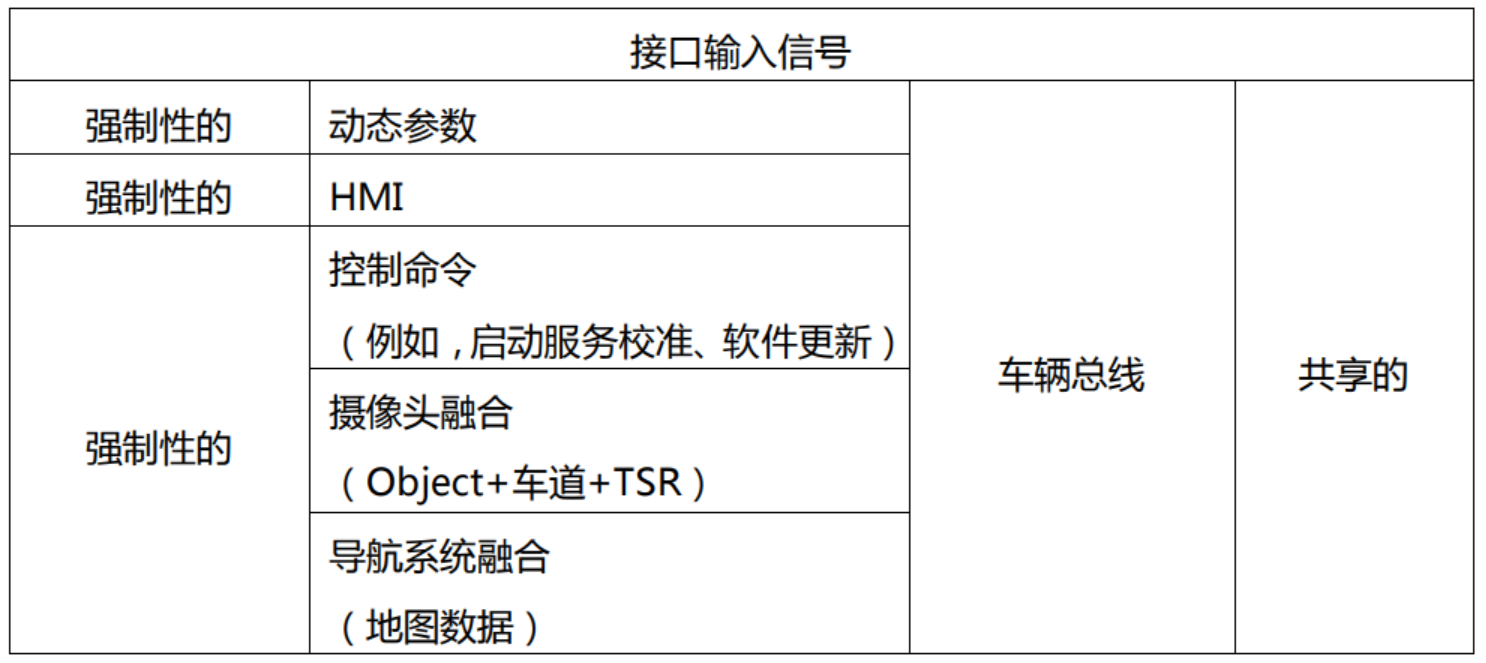
ARS 540 输入信号
2.2 输出信号
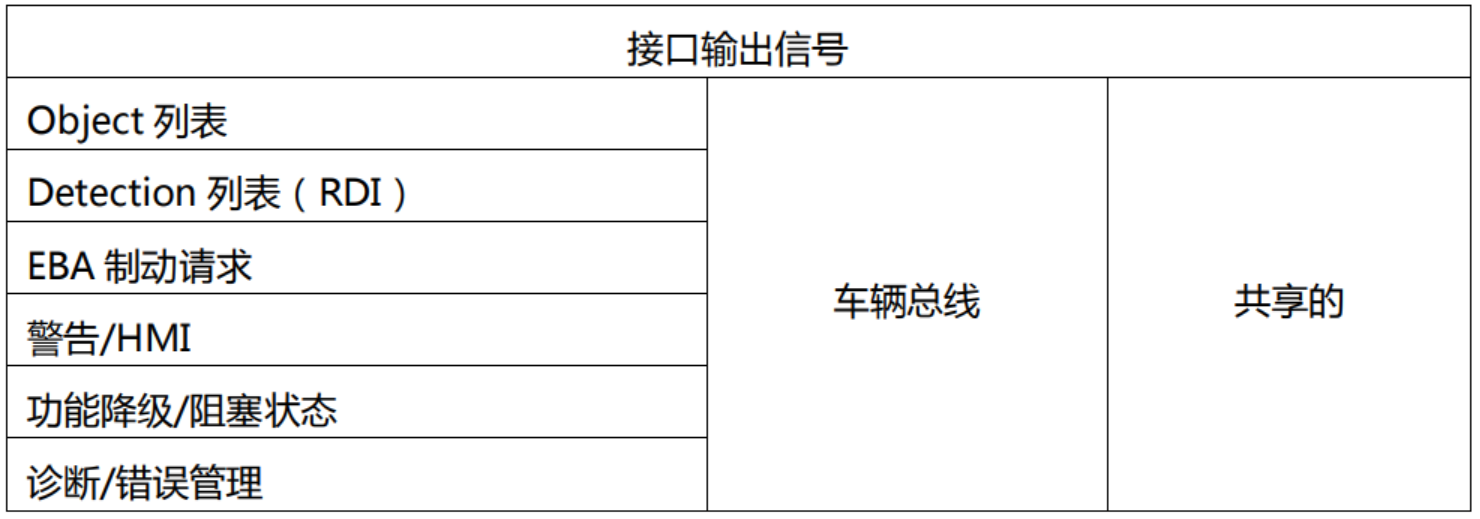
输出信号取决于传感器型号和车辆功能。
ARS 540 输出信号
3 机械特性
该设备可以集成在车辆前端,如果需要,也可以集成在车辆后端。对于所有其他应用这取决于单独的安装情况和要求。
我们的技术服务部门和客户共享支持最佳设备安装夹具集成概念的信息。
有关雷达传感器的安装位置和二次表面特性,请参阅本文的“安装指南”一章。
3.1 外壳
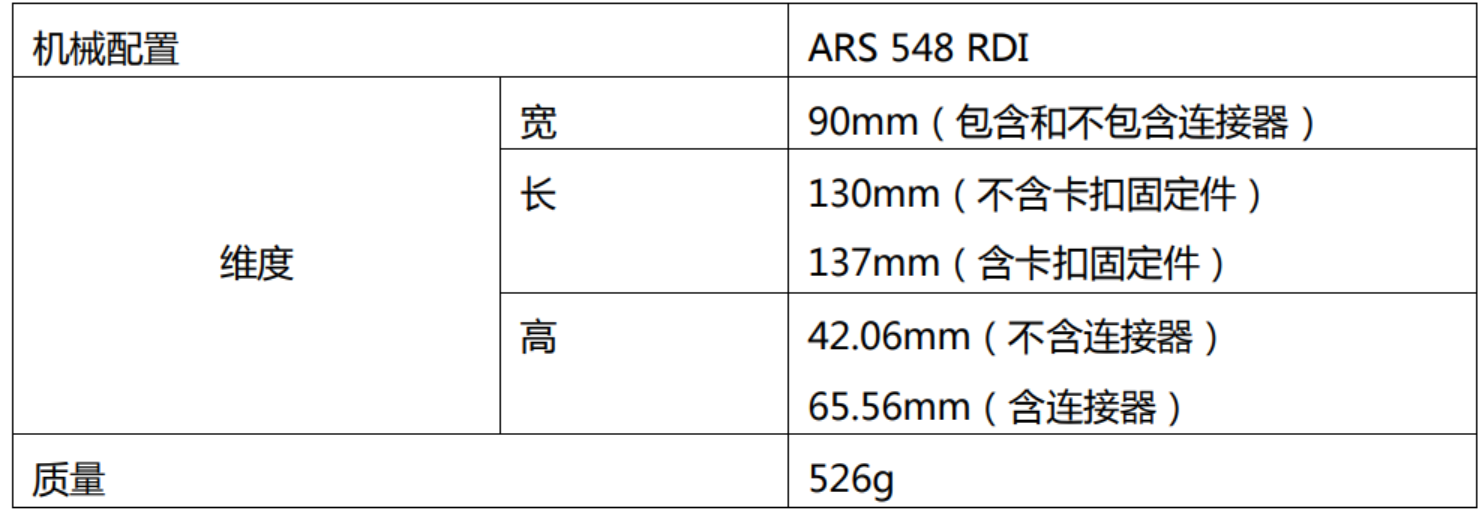
下表显示了机械尺寸和质量
3.2 ARS 548 RDI固定件/机械配置
3.2.1 ARS 548 RDI机械配置
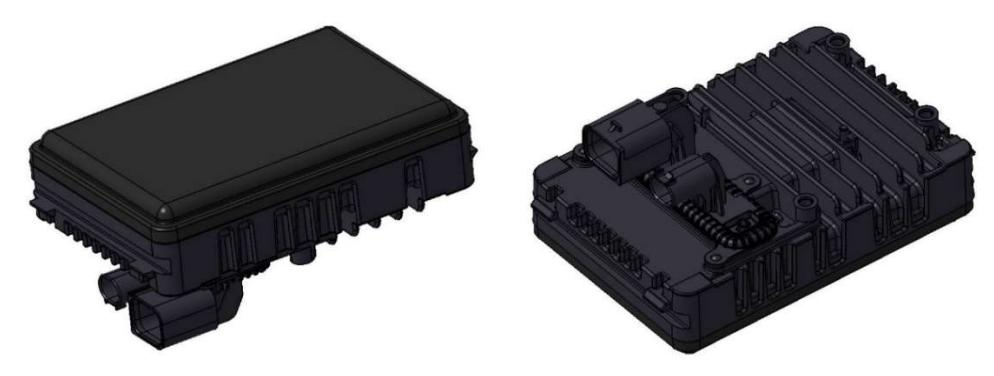
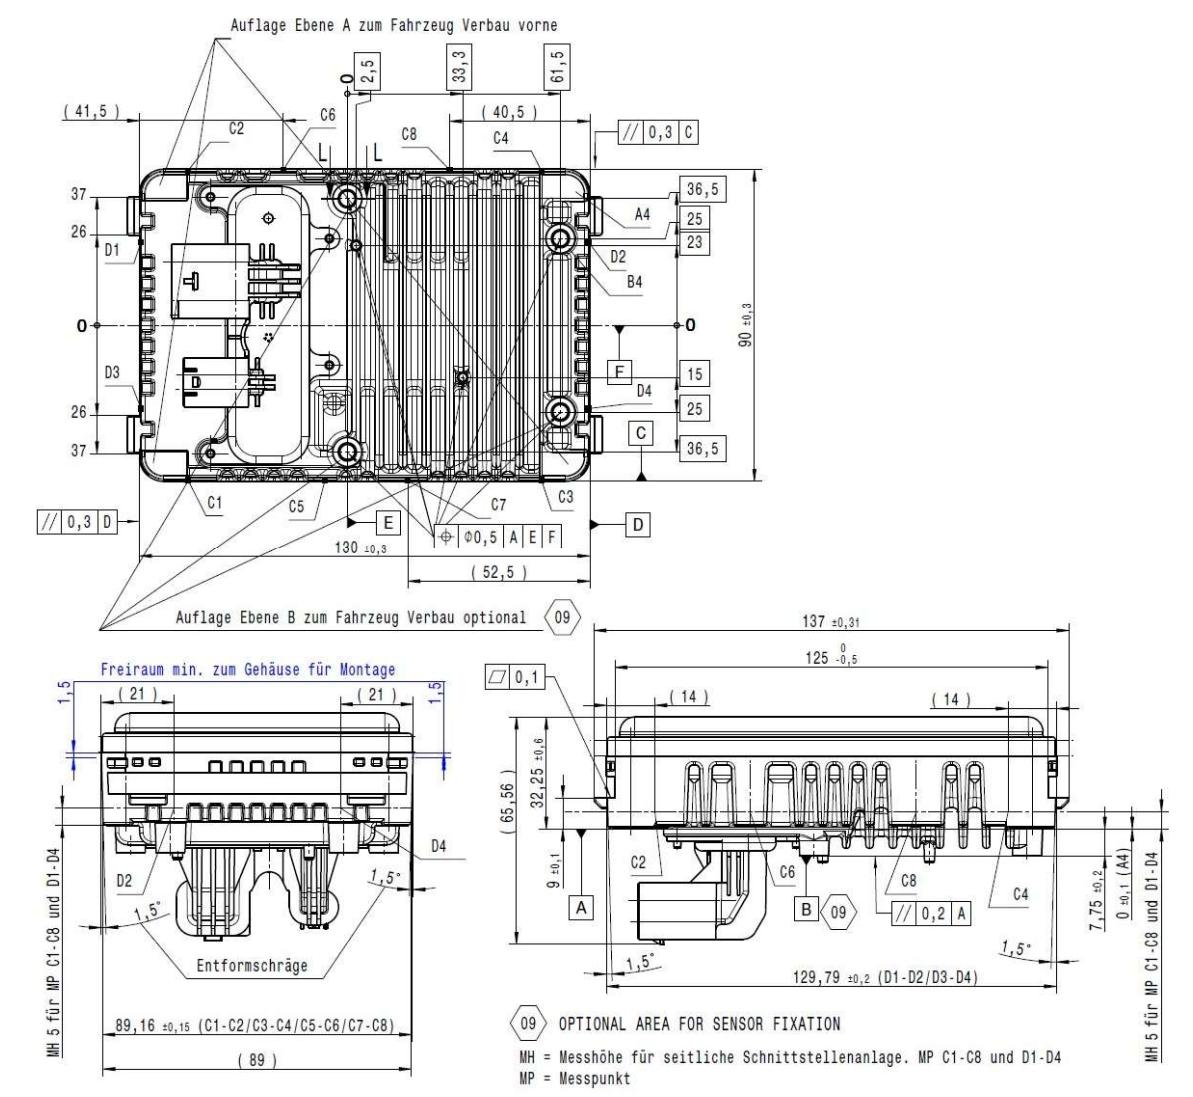
译者注:上图中的两个定位销的位置与实际产品有偏差,需要以实际产品为准。
3.2.2 ARS 548 RDI机械示例配置支架
仅尽可能推荐
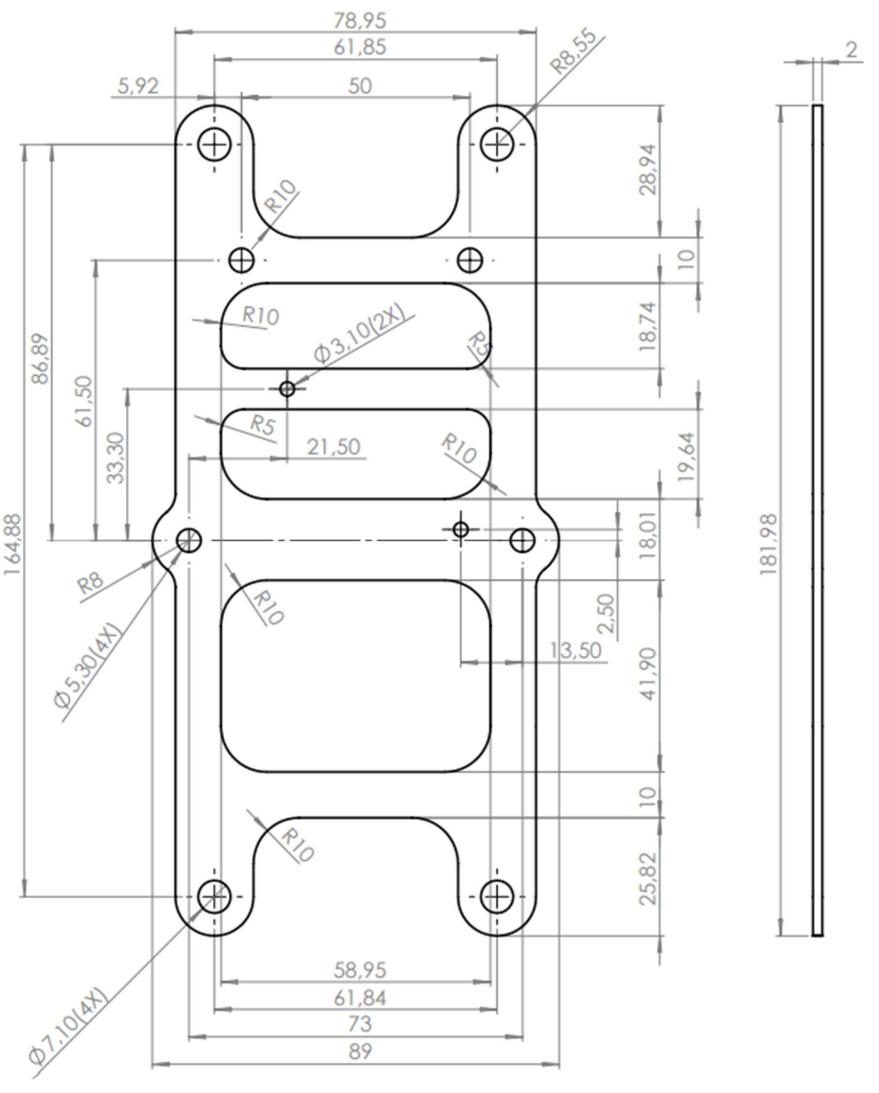
译者注:上图中的两个定位销孔的位置与实际产品有偏差,用户需要对图纸进行一定修改才可用。
3.3 车辆接连接器
3.3.1 连接器件朝向
从行驶方向的视图来看,默认安装方向为车辆连接器朝左。安装传感器时,接头也可以朝右。对于汽车版 ARS 540,必须在传感器的内部参数中对安装方向进行编码。
安装方向会影响 TX 和 RX 天线的位置。TX和 RX 天线具有不同的孔径;因此,它们受到次表面结构的不同影响。为了应用最佳性能 应根据客户提供的安装位置评估连接器方向.
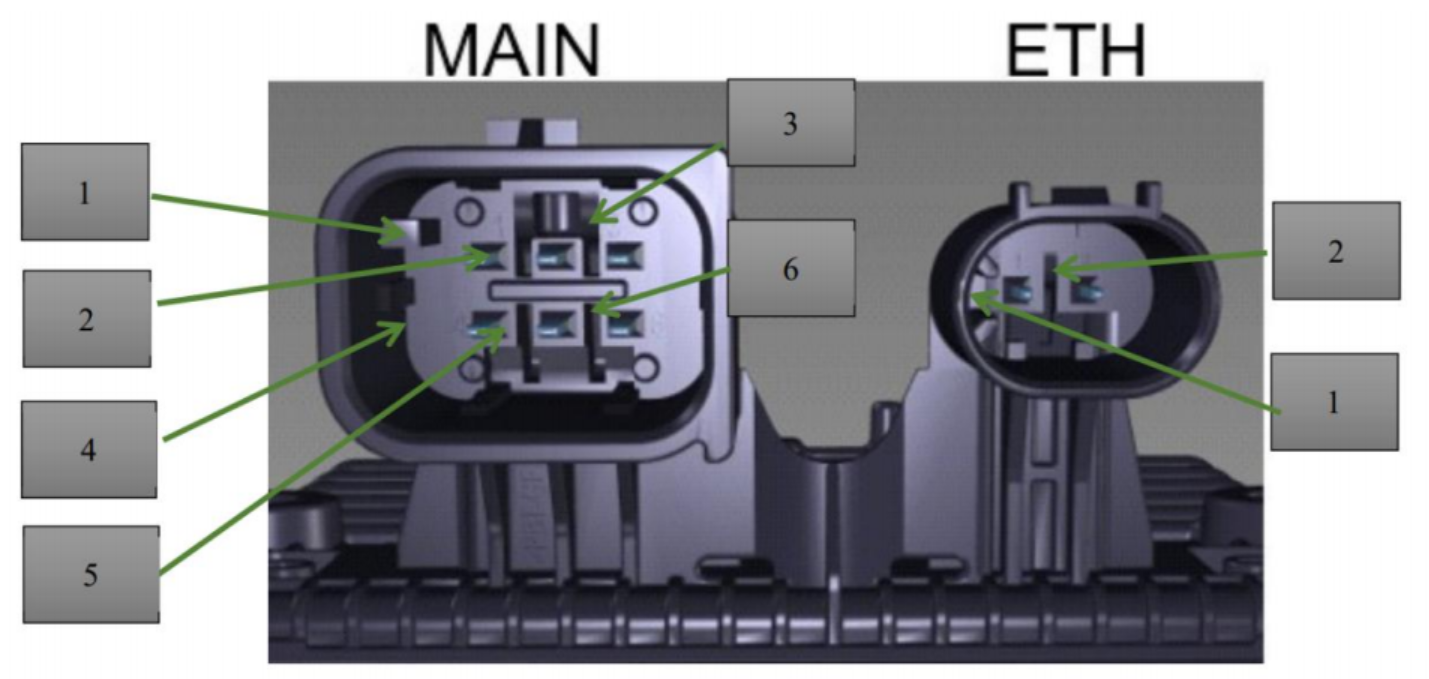
3.3.2 车辆连接器类型和尺寸目前,ARS 548 RDI传感器提供一种连接器类型(CT-A)
连接器类型 CT-A:
-6 针主连接器
-2 针以太网连接器
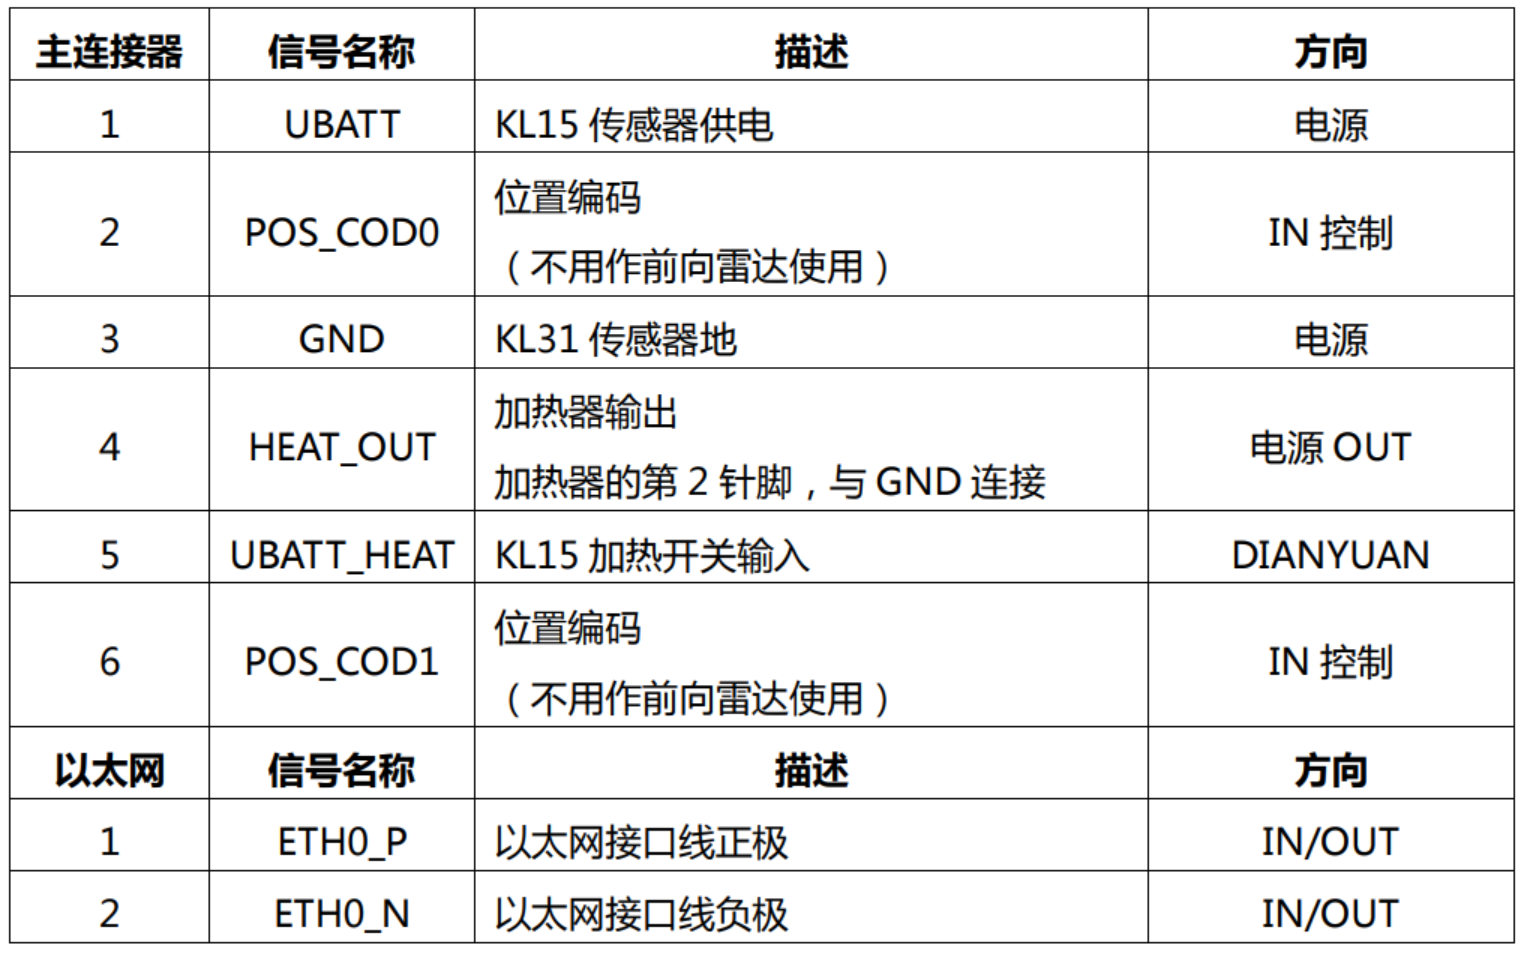
3.3.3 车辆连接器针脚输出
针脚分配取决于通信接口,为 ARS 548 RDI而设计,如表 和图 所示对于 ARS 548 RDI,只能使用主电源的针脚 1和针脚3(需要 1.5mm2 导线), 以太网的针脚 1和针脚 2(需要0.35mm2 导线)主连接器
主连接器
1、12V DC 1.5A 平均电流.
2、COD0=低电压=前雷达(Demo-SW不支持)2.
3、 Gnd
4、开关线路外部加热输出(Demo-SW 不支持)
5、开关线路外部加热输入(Demo-SW 不支持)
6、COD1=低电压=前雷达(Demo-SW 不支持 )
蓝色=ARS 548 RDI的 Demo-SW 中有效
ARS 548 RDI引脚分配-6 和2针连接器
以太网双绞线的偏差长度 H=13mm
3.4 标签
ARS 548 RDI标签由两部分组成。一个标签位于侧面,采用二维码来实现。如图 12 所示 另一个标签位于壳体前部 采用激光标记的形式 是为大陆集团和客户信息保留的区域。
调查表明,对雷达性能的影响可以忽略不计。
对于查询和请求,应说明序列 ID。

此处 ,ARS 548 RDI带有新的 A2-C-No.的原始标签将在可用和内部变更请求流程批准后放置。
3.5 算法-软件
算法软件可分为具有以下功能的四个主要区域
【数据采集和处理】
·雷达硬件控制
·原始信号处理
【数据分析和分类】
·航向评估
·道路描述
·车辆动态观测器
·雷达 Detection 图像
·Object 检测和分类(包括行人和自行车检测)
【高级功能】
·紧急制动辅助
·传感器融合
【支持和安全功能】
·线未端校准
·服务校准

智能硬件社区聚焦AI智能硬件技术生态,汇聚嵌入式AI、物联网硬件开发者,打造交流分享平台,同步全国赛事资讯、开展 OPC 核心人才招募,助力技术落地与开发者成长。
更多推荐
 11
 0
- 0


 已为社区贡献2条内容

所有评论(0)