ESP-IDF保姆级入门44|Modbus工业总线协议全解:RTU帧格式/主从机实现/CRC校验/异常处理/RS485可靠性,掌握工业设备标准通信协议
专栏前言
上一篇我们掌握了工业级低功耗物联网节点设计,实现了电池供电设备的超长续航与可靠采集,构建了终端侧的低功耗体系。
而在工业自动化场景中,设备互联互通的核心是标准工业总线协议——PLC、触摸屏、传感器、变频器、仪表几乎都支持Modbus协议,它是工业现场的“通用语言”。
很多新手做工业设备集成时,对Modbus帧格式、主从逻辑、字节序、异常处理理解不深,导致通信不稳、兼容性差、对接第三方设备失败,影响系统集成进度。
ESP32可基于UART外设轻松实现Modbus RTU主机与从机,配合RS485隔离接口,可满足工业现场的通信要求;
也可基于WiFi实现Modbus TCP,作为以太网网关接入工业系统。
无需专用协议芯片,纯软件即可实现标准兼容的Modbus协议栈,配合之前讲的EMC防护、电源管理,可打造工业级的通信终端与采集节点。
本篇一次性讲透ESP-IDF下的Modbus工业总线协议:
Modbus协议基础与架构选型 → RTU帧格式与CRC校验详解 → Modbus从机实现与寄存器映射 → Modbus主机与轮询策略 → RS485硬件与可靠性设计 → 最佳实践与踩坑汇总
全程配可运行代码、帧结构解析与工程化方案,零基础也能掌握标准Modbus协议开发,实现工业设备互联互通与系统集成。
一、Modbus核心基础与ESP32方案选型
1. 协议定位与三种传输模式
Modbus是Modicon公司推出的工业现场总线协议,是目前应用最广的工业通信标准,架构简单、开放免费、兼容性强,几乎所有工业设备都支持。根据传输介质与格式分为三种模式:
| 传输模式 | 物理层 | 编码方式 | 效率 | 典型应用场景 |
|---|---|---|---|---|
| RTU | RS485/RS232 | 二进制 | 高 | 工业现场总线、设备级通信 |
| ASCII | RS485/RS232 | 可打印ASCII字符 | 低 | 调试场景、极少量产使用 |
| TCP | 以太网 | TCP/IP封装 | 中 | 上位机通信、网关、系统集成 |
工业现场90%以上采用Modbus RTU + RS485的组合,是本篇的核心重点。
2. 主从架构与半双工机制
Modbus采用一主多从的主从架构,严格半双工通信,是协议最核心的规则:
- 总线上只有1个主机,最多247个从机,每个从机分配唯一地址(1~247)
- 通信只能由主机发起,从机收到匹配地址的请求后才应答,从机之间不能直接通信
- 同一时间总线只能有一个方向传输,收发需要硬件切换方向
- 主机按顺序轮询各个从机,避免总线冲突
3. ESP32实现方案对比
| 实现方案 | 开发量 | 标准兼容性 | 稳定性 | 适用场景 |
|---|---|---|---|---|
| 原生自研实现 | 较大 | 可按需裁剪 | 取决于实现质量 | 资源极受限、功能简单的从机 |
| FreeModbus开源库 | 小 | 完整标准兼容 | 高,工业级验证 | 绝大多数量产工业场景 |
| ESP-IDF官方组件 | 中等 | 基础功能 | 一般 | 快速原型验证、简单场景 |
工程提示:量产工业级项目优先选用FreeModbus开源栈,经过多年工业现场验证,第三方设备兼容性好;简单从机场景可自行实现最小功能集,减少资源占用。
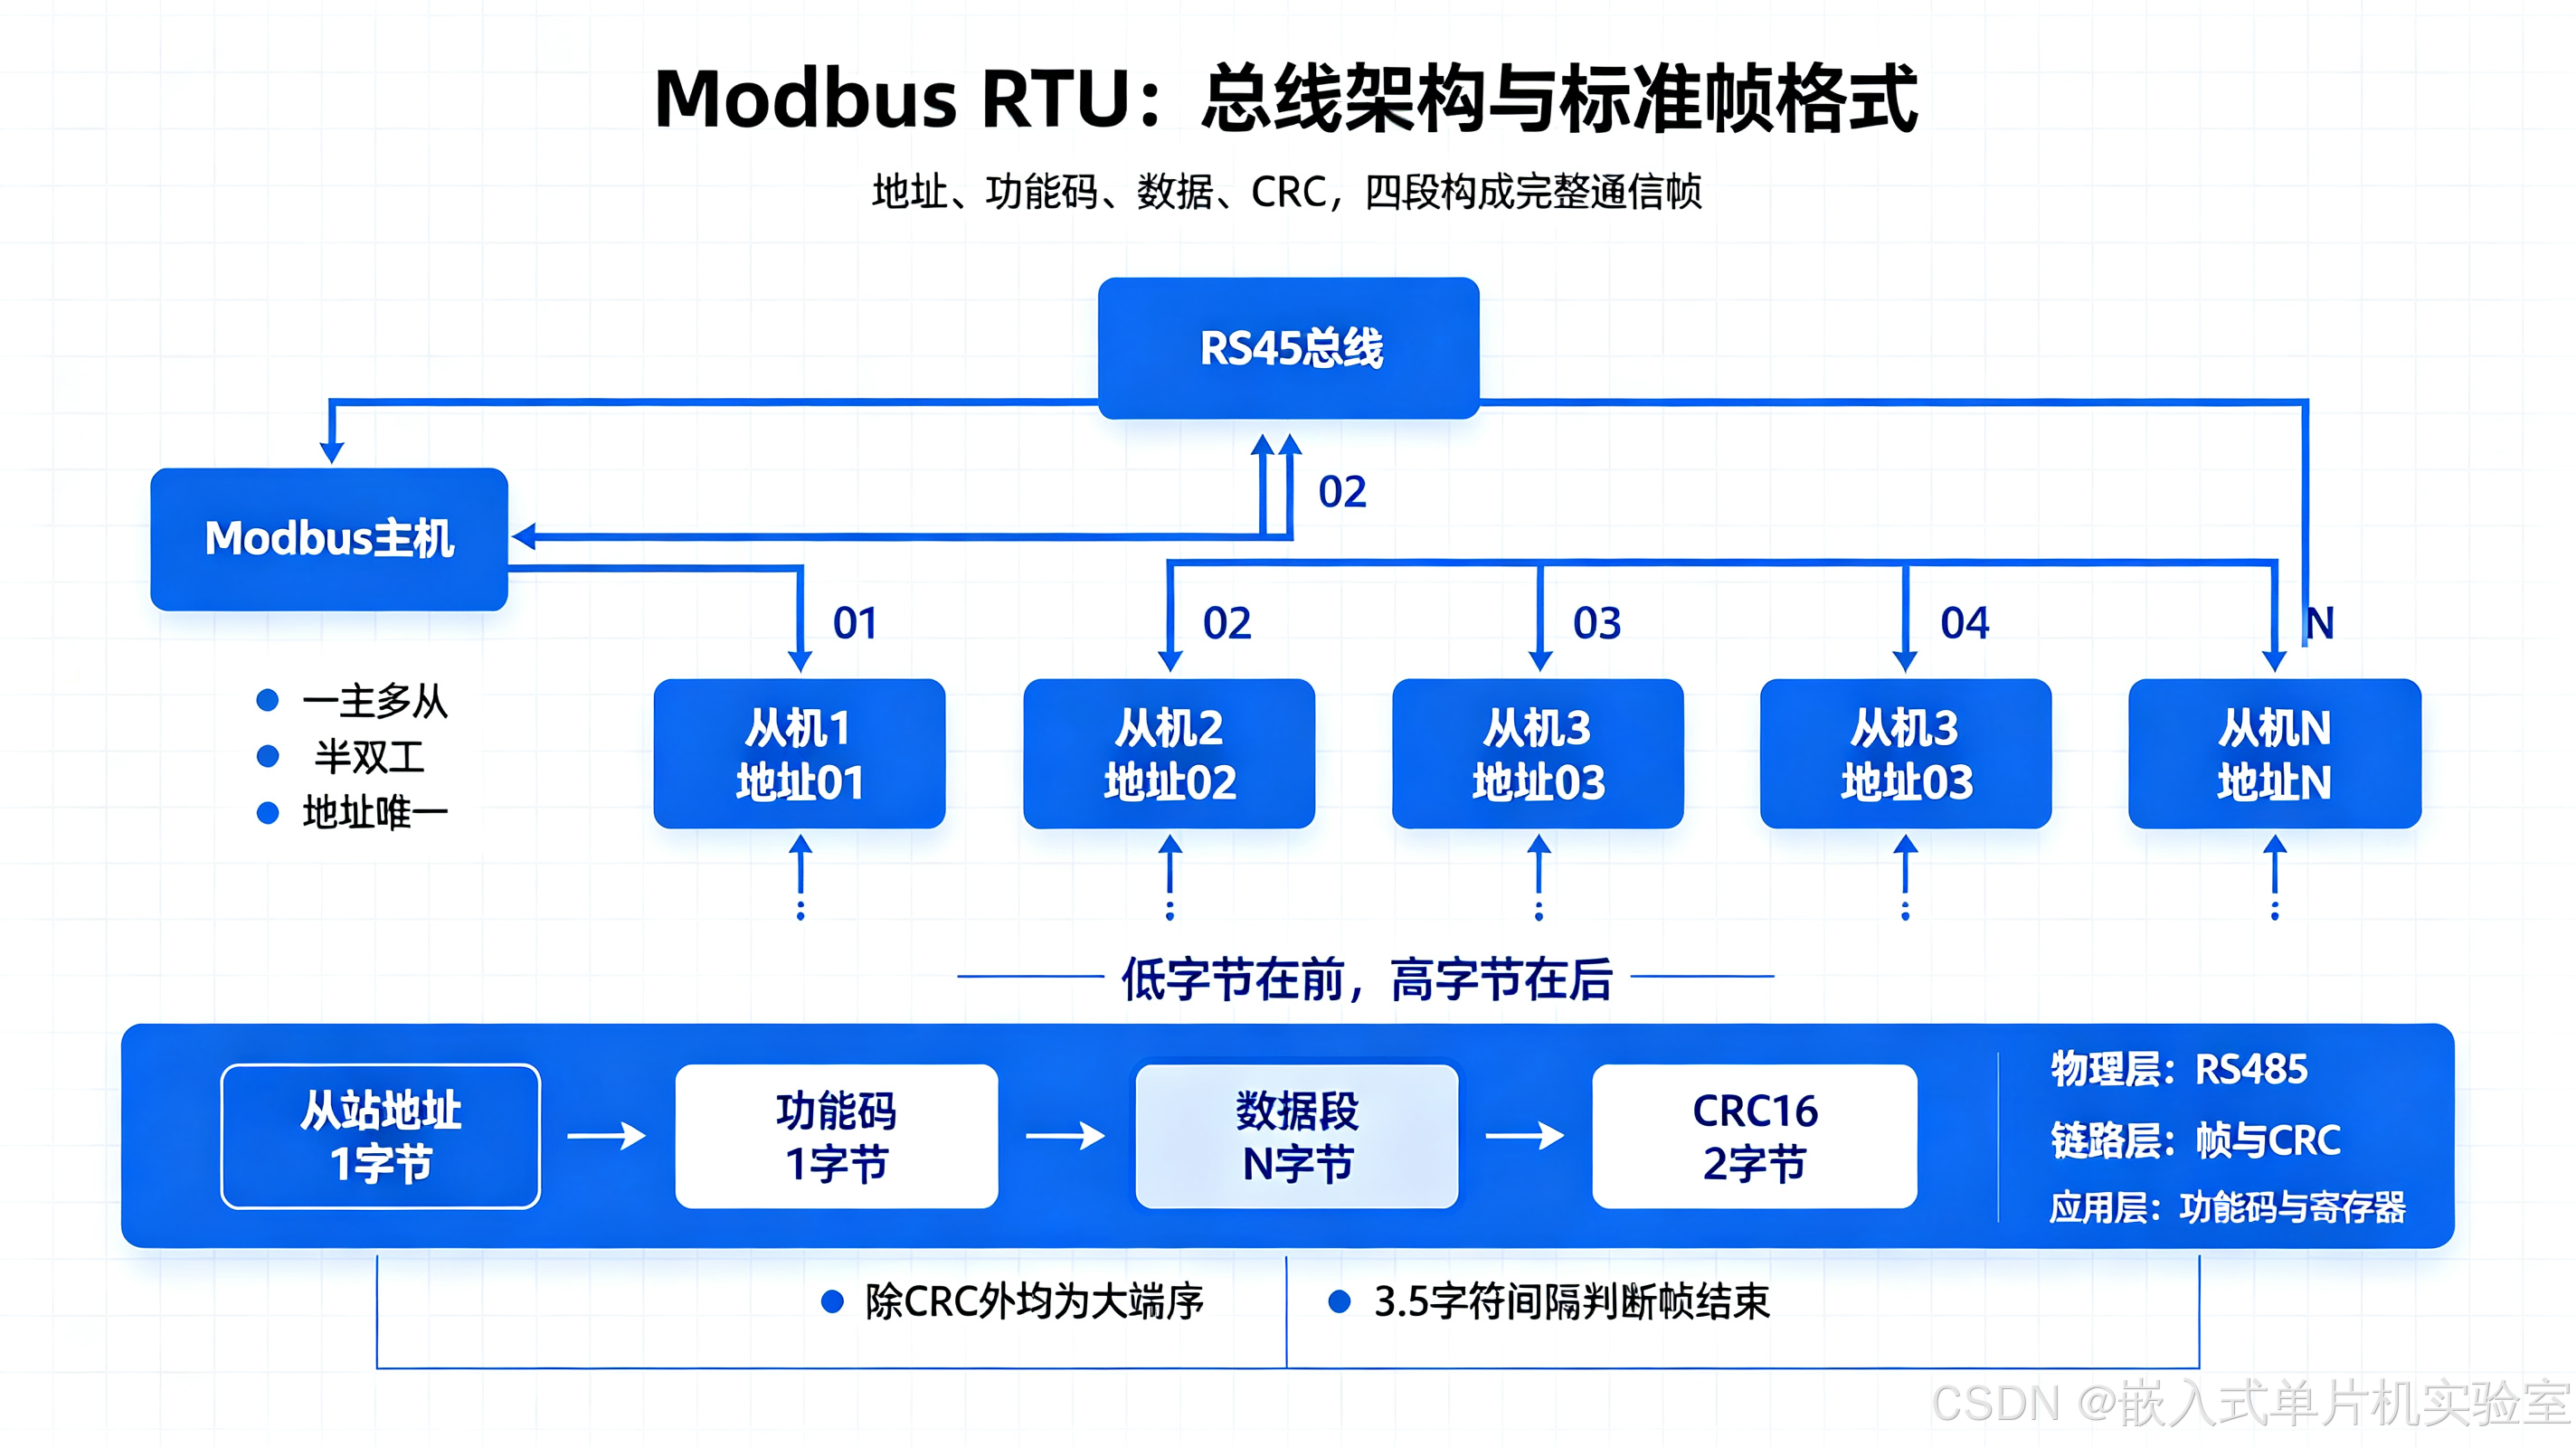
【配图1:Modbus RTU总线架构与帧结构图】
配图说明:展示主机→RS485总线→多节点从机的总线拓扑;下方展开RTU帧的完整字段结构,标注各字段长度、含义与字节序;侧边标注物理层、协议层、应用层的对应关系,直观呈现总线架构与帧格式。
下面是 Modbus 主从架构与三种传输模式的整体关系图:
二、RTU帧格式与CRC校验详解
1. 标准RTU帧结构
Modbus RTU帧由4部分组成,除CRC字段外均为大端序(高字节在前),CRC字段为小端序(低字节在前),这是新手最容易踩坑的点。
| 字段 | 长度(字节) | 说明 |
|---|---|---|
| 从站地址 | 1 | 目标从机地址,1~247;0为广播地址,从机收到不应答 |
| 功能码 | 1 | 指令类型,如03读寄存器、06写寄存器 |
| 数据段 | N | 具体指令数据,长度由功能码决定 |
| CRC16校验 | 2 | 整帧校验值,低字节在前,高字节在后 |
帧间隔规则:两帧之间至少间隔3.5个字符的传输时间,接收方以此判断一帧结束。例如9600波特率、10位/字符(1起始+8数据+1停止),3.5字符时间≈3.6ms。
2. 常用标准功能码
工业现场8个核心功能码覆盖95%以上的应用场景:
| 功能码 | 功能描述 | 数据类型 | 操作权限 |
|---|---|---|---|
| 0x01 | 读线圈状态 | 位(线圈) | 读 |
| 0x02 | 读离散输入状态 | 位(离散输入) | 只读 |
| 0x03 | 读保持寄存器 | 16位寄存器 | 读 |
| 0x04 | 读输入寄存器 | 16位寄存器 | 只读 |
| 0x05 | 写单个线圈 | 位(线圈) | 写 |
| 0x06 | 写单个保持寄存器 | 16位寄存器 | 写 |
| 0x0F | 写多个线圈 | 位(线圈) | 写 |
| 0x10 | 写多个保持寄存器 | 16位寄存器 | 写 |
工业仪表、传感器最常用0x03读保持寄存器与0x10写多个保持寄存器,是对接第三方设备的核心功能码。
3. CRC16-Modbus标准实现
CRC是通信可靠性的基础,校验错误的帧直接丢弃。Modbus CRC16标准参数:
- 初始值:
0xFFFF - 多项式:
0xA001(对应0x8005多项式的逆序) - 输出:16位校验值,低字节先发、高字节后发
#include <stdint.h>

// 标准Modbus CRC16计算函数
uint16_t modbus_crc16(const uint8_t *data, uint16_t len)
{
    uint16_t crc = 0xFFFF;
    for (uint16_t i = 0; i < len; i++)
    {
        crc ^= data[i];
        for (uint8_t j = 0; j < 8; j++)
        {
            if (crc & 0x0001)
                crc = (crc >> 1) ^ 0xA001;
            else
                crc >>= 1;
        }
    }
    return crc;
}
使用示例:计算完CRC值后,将低字节放入帧的倒数第2字节,高字节放入最后1字节。
下面是 RTU 帧结构与 CRC 校验流程的示意图:
三、Modbus从机实现与寄存器映射
ESP32最常用作Modbus从机:作为工业仪表、采集节点,响应PLC、触摸屏的读写请求。
1. 四大存储区地址映射
Modbus协议定义了四个独立的数据存储区,从机需用内存模拟对应地址空间:
| 存储区 | 数据类型 | 访问权限 | 地址范围 | 典型用途 |
|---|---|---|---|---|
| 线圈 | 位 | 可读可写 | 00001~09999 | 开关输出、控制标志位 |
| 离散输入 | 位 | 只读 | 10001~19999 | 开关输入、状态检测 |
| 输入寄存器 | 16位字 | 只读 | 30001~39999 | 采集数据、只读参数 |
| 保持寄存器 | 16位字 | 可读可写 | 40001~49999 | 配置参数、控制变量 |
实际开发中通常用数组模拟存储区,主机通过功能码访问对应偏移地址。
2. 从机核心处理流程
- 串口接收数据,通过3.5字符超时判断一帧接收完成
- 校验帧长度与CRC,错误则直接丢弃,不做任何响应
- 匹配从站地址,非本机地址或广播地址则丢弃
- 解析功能码,执行对应读写操作,校验地址边界
- 操作成功则构造应答帧,附加CRC后发送回主机
- 功能码不支持、地址越界、数据非法,返回标准异常应答帧
实战1:极简Modbus RTU从机
实现功能:支持0x03读保持寄存器、0x06写单个寄存器、0x10写多个寄存器,GPIO控制RS485收发方向。
#include <stdio.h>
#include <string.h>
#include "freertos/FreeRTOS.h"
#include "freertos/task.h"
#include "driver/uart.h"
#include "driver/gpio.h"
#include "esp_log.h"

#define TAG "MODBUS_SLAVE"

#define UART_NUM      UART_NUM_1
#define BAUD_RATE     9600
#define TX_PIN        GPIO_NUM_17
#define RX_PIN        GPIO_NUM_16
#define RS485_DE_PIN  GPIO_NUM_4    // RS485收发控制:高发送低接收

#define SLAVE_ADDR    0x01          // 本机从站地址
#define REG_NUM       32            // 保持寄存器数量

static uint16_t g_holding_reg[REG_NUM] = {0}; // 保持寄存器数组

// RS485发送模式切换
static void rs485_send_mode(void)
{
    gpio_set_level(RS485_DE_PIN, 1);
}

// RS485接收模式切换
static void rs485_recv_mode(void)
{
    gpio_set_level(RS485_DE_PIN, 0);
}

// 发送应答帧
static void send_response(const uint8_t *data, uint16_t len)
{
    rs485_send_mode();
    uart_write_bytes(UART_NUM, data, len);
    uart_wait_tx_done(UART_NUM, pdMS_TO_TICKS(10));
    rs485_recv_mode();
}

// 处理0x03读保持寄存器
static uint16_t handle_read_holding(const uint8_t *req, uint8_t *resp)
{
    uint16_t start_addr = ((uint16_t)req[2] << 8) | req[3];
    uint16_t reg_cnt = ((uint16_t)req[4] << 8) | req[5];

    // 地址越界检查
    if (start_addr + reg_cnt > REG_NUM) {
        return 0; // 返回异常
    }

    // 构造应答
    resp[0] = SLAVE_ADDR;
    resp[1] = 0x03;
    resp[2] = reg_cnt * 2; // 字节数

    for (uint16_t i = 0; i < reg_cnt; i++) {
        uint16_t val = g_holding_reg[start_addr + i];
        resp[3 + i*2] = (val >> 8) & 0xFF;   // 高字节在前
        resp[3 + i*2 + 1] = val & 0xFF;        // 低字节在后
    }

    uint16_t crc = modbus_crc16(resp, 3 + reg_cnt*2);
    resp[3 + reg_cnt*2] = crc & 0xFF;         // CRC低字节
    resp[3 + reg_cnt*2 + 1] = (crc >> 8) & 0xFF; // CRC高字节

    return 5 + reg_cnt*2;
}

// 处理0x06写单个保持寄存器
static uint16_t handle_write_single(const uint8_t *req, uint8_t *resp)
{
    uint16_t addr = ((uint16_t)req[2] << 8) | req[3];
    uint16_t value = ((uint16_t)req[4] << 8) | req[5];

    if (addr >= REG_NUM) {
        return 0;
    }

    g_holding_reg[addr] = value;

    // 写操作应答原样返回请求帧
    memcpy(resp, req, 6);
    uint16_t crc = modbus_crc16(resp, 6);
    resp[6] = crc & 0xFF;
    resp[7] = (crc >> 8) & 0xFF;

    return 8;
}

void modbus_slave_task(void *pvParameters)
{
    uint8_t recv_buf[256];
    uint8_t resp_buf[256];

    // UART初始化
    uart_config_t uart_cfg = {
        .baud_rate = BAUD_RATE,
        .data_bits = UART_DATA_8_BITS,
        .parity = UART_PARITY_DISABLE,
        .stop_bits = UART_STOP_BITS_1,
        .flow_ctrl = UART_HW_FLOWCTRL_DISABLE,
    };
    uart_param_config(UART_NUM, &uart_cfg);
    uart_set_pin(UART_NUM, TX_PIN, RX_PIN, UART_PIN_NO_CHANGE, UART_PIN_NO_CHANGE);
    uart_driver_install(UART_NUM, 1024, 1024, 0, NULL, 0);

    // RS485控制引脚初始化
    gpio_config_t io_cfg = {
        .pin_bit_mask = 1ULL << RS485_DE_PIN,
        .mode = GPIO_MODE_OUTPUT,
    };
    gpio_config(&io_cfg);
    rs485_recv_mode();

    ESP_LOGI(TAG, "Modbus从机启动,地址%d,波特率%d", SLAVE_ADDR, BAUD_RATE);

    while (1) {
        int len = uart_read_bytes(UART_NUM, recv_buf, sizeof(recv_buf), pdMS_TO_TICKS(50));
        if (len < 4) continue; // 最短帧4字节

        // CRC校验
        uint16_t recv_crc = ((uint16_t)recv_buf[len-1] << 8) | recv_buf[len-2];
        uint16_t calc_crc = modbus_crc16(recv_buf, len - 2);
        if (recv_crc != calc_crc) continue;

        // 地址匹配
        if (recv_buf[0] != SLAVE_ADDR && recv_buf[0] != 0) continue;

        uint16_t resp_len = 0;
        switch (recv_buf[1]) {
            case 0x03:
                resp_len = handle_read_holding(recv_buf, resp_buf);
                break;
            case 0x06:
                resp_len = handle_write_single(recv_buf, resp_buf);
                break;
            default:
                // 异常应答:不支持功能码
                resp_buf[0] = SLAVE_ADDR;
                resp_buf[1] = recv_buf[1] | 0x80;
                resp_buf[2] = 0x01; // 异常码1:不支持功能码
                uint16_t crc = modbus_crc16(resp_buf, 3);
                resp_buf[3] = crc & 0xFF;
                resp_buf[4] = (crc >> 8) & 0xFF;
                resp_len = 5;
                break;
        }

        if (resp_len > 0 && recv_buf[0] != 0) { // 广播不应答
            send_response(resp_buf, resp_len);
        }
    }
}

void app_main(void)
{
    xTaskCreate(modbus_slave_task, "mb_slave", 4096, NULL, 3, NULL);
}
关键说明
- 3.5字符超时:本例通过读取超时间接判断帧结束,高波特率场景建议使用串口空闲中断,帧边界判断更精准
- 寄存器字节序:所有16位寄存器严格按大端序传输,高字节在前、低字节在后,和ESP32原生小端相反
- 广播地址:地址0为广播,从机执行指令但不应答,避免多个从机同时应答造成总线冲突
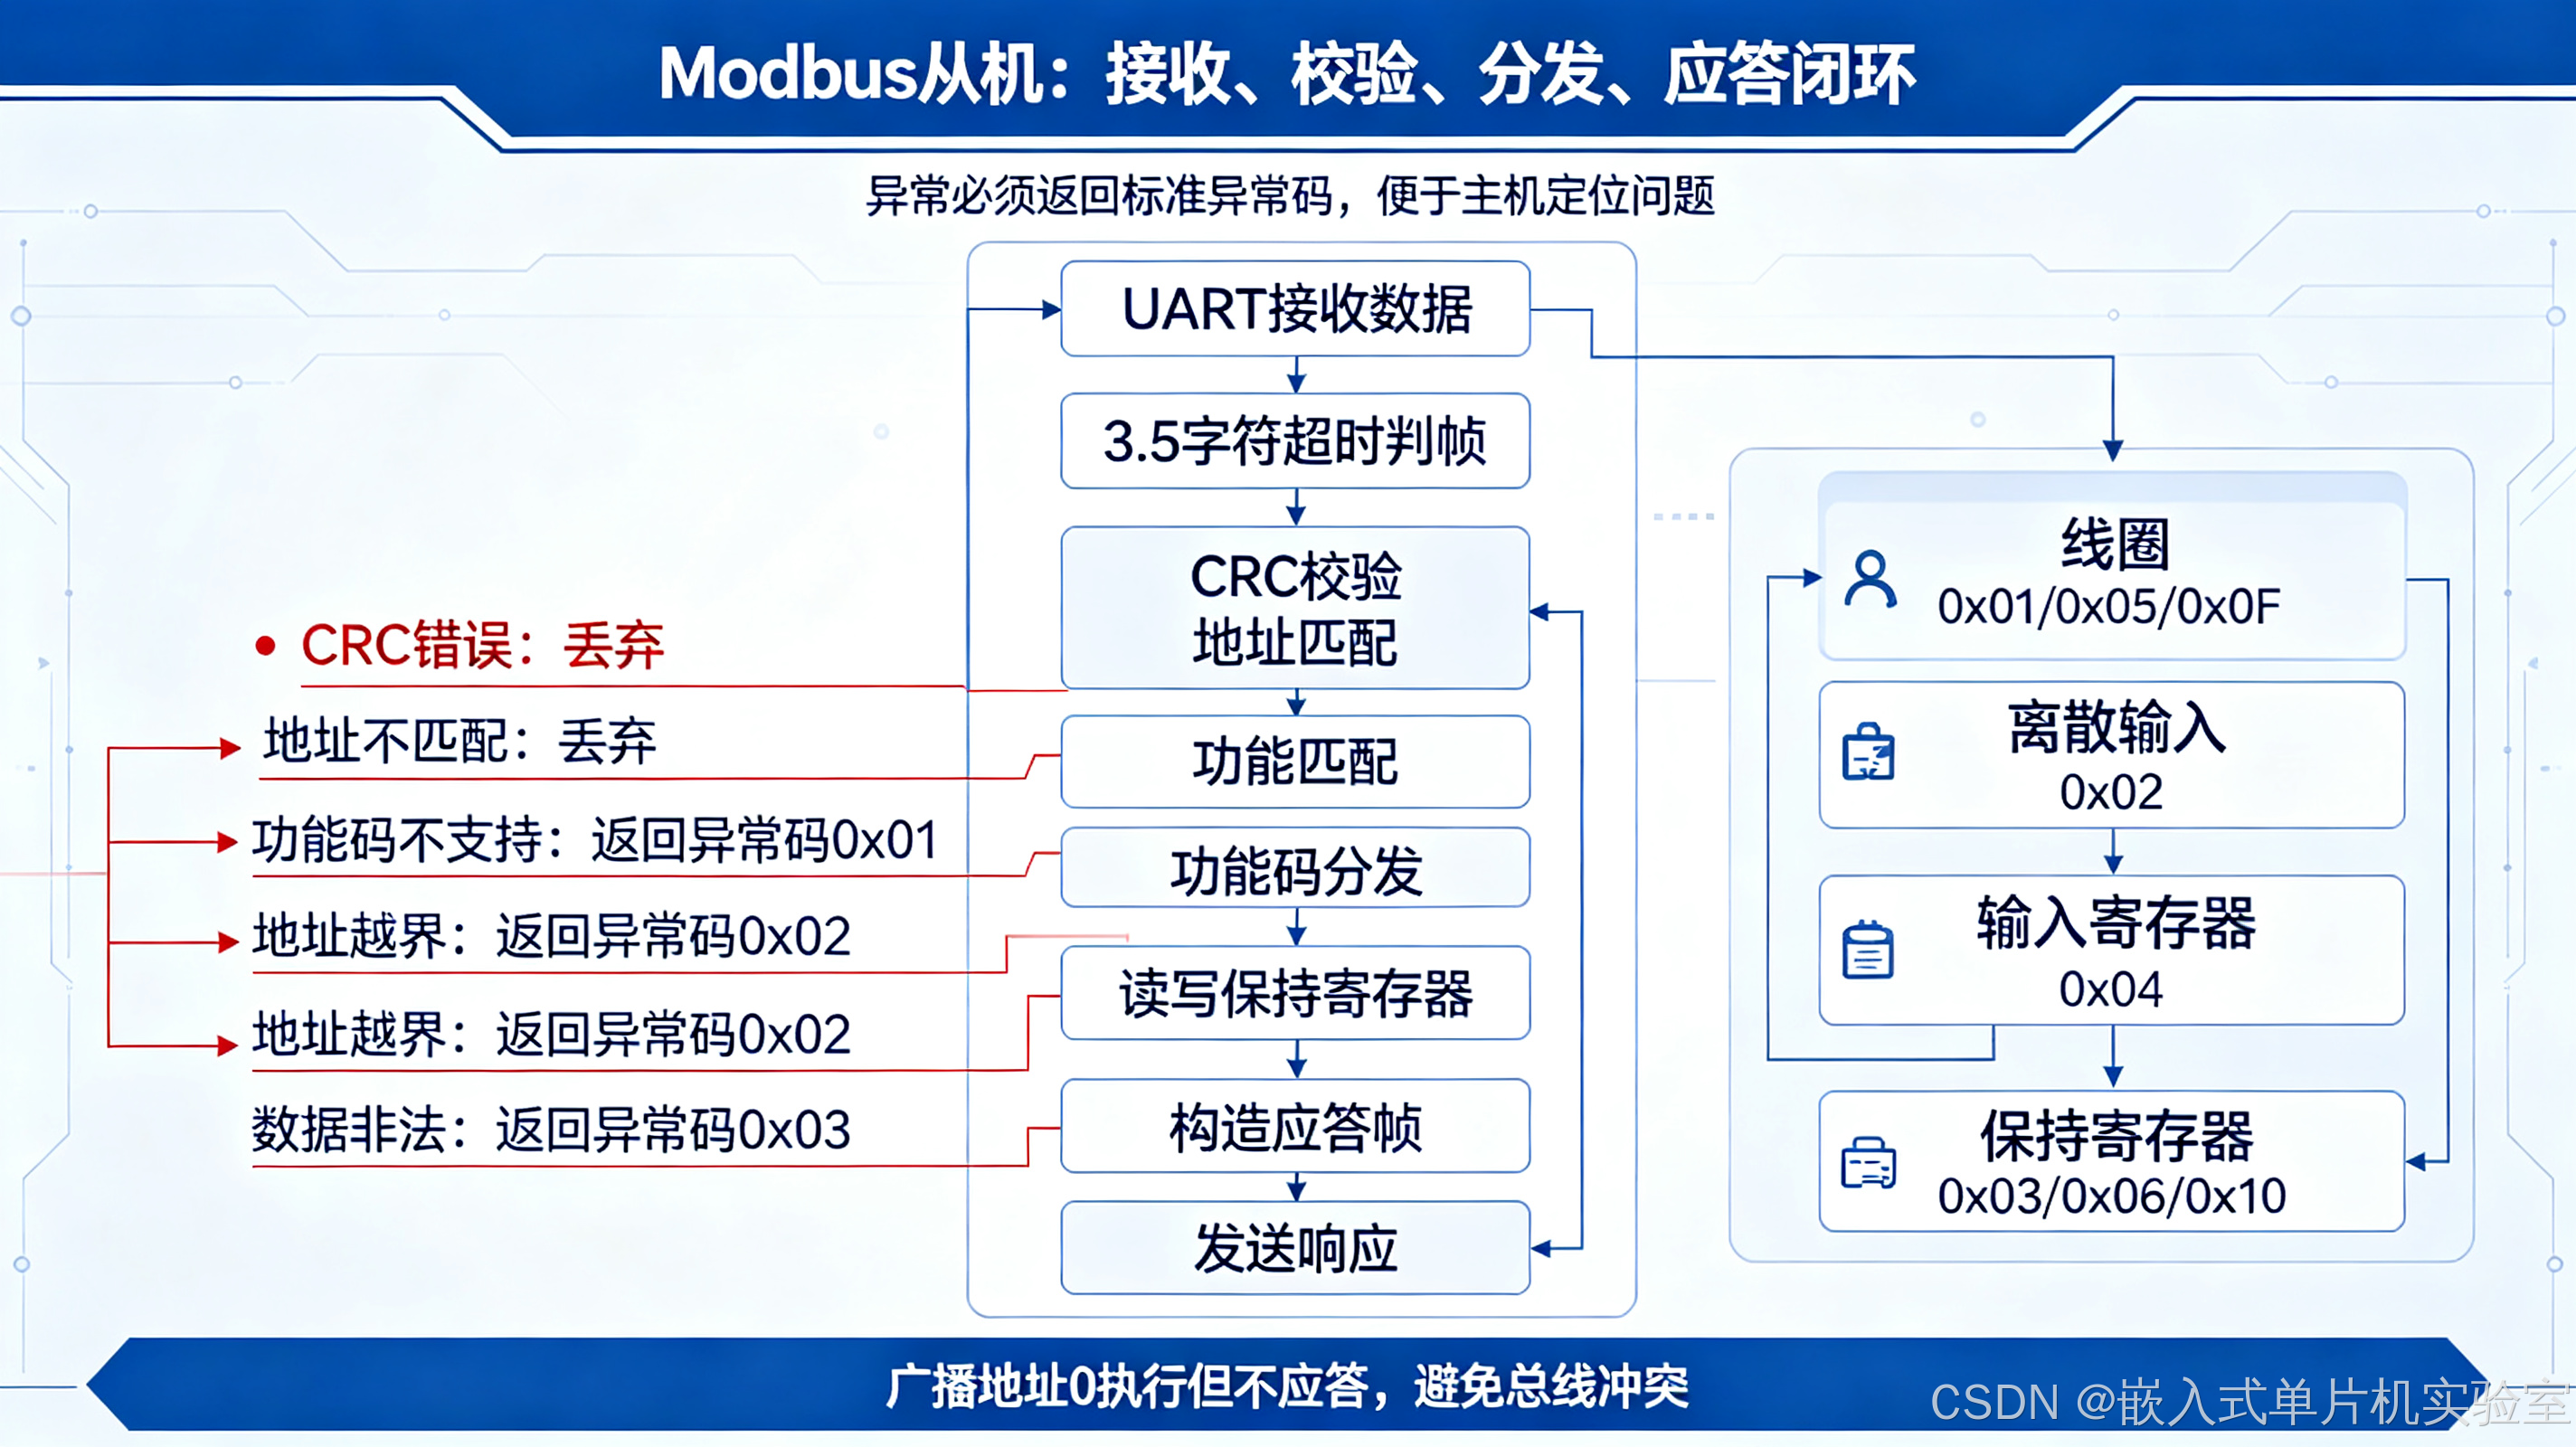
【配图2:Modbus从机软件处理流程图】
配图说明:展示从串口接收→超时判帧→CRC校验→地址匹配→功能码分发→读写寄存器→构造应答→发送的完整流程;标注异常分支的处理逻辑,直观呈现从机的完整执行路径。
下面是 Modbus 从机核心处理流程的完整流程图:
四、Modbus主机实现与轮询策略
当ESP32作为采集网关,对接多个Modbus从机设备时,需要实现Modbus主机功能。
1. 主机核心工作流程
- 构造请求帧:指定从机地址、功能码、数据,计算CRC
- 切换RS485为发送模式,发送请求帧
- 发送完成切换为接收模式,启动超时定时器
- 等待接收应答帧,超时则触发重发
- 收到应答后校验CRC与地址,解析数据
- 异常应答或连续超时,记录该从机故障
- 轮询下一个从机,循环执行
2. 工业级轮询策略
- 轮询周期:根据实时性要求设置,兼顾总线负载,一般100ms~数秒
- 超时时间:设为100~500ms,大于从机最大响应时间,避免误判
- 重发次数:单帧失败重发2~3次,仍失败则标记设备离线
- 故障恢复:离线设备定时重试,恢复后自动加入轮询
实战2:简易主机轮询读取
实现功能:轮询指定从机的保持寄存器,超时重发,解析数据。
// 读取指定从机的保持寄存器
static esp_err_t modbus_read_holding(uint8_t slave_addr, uint16_t start_addr,
                                      uint16_t reg_cnt, uint16_t *out_buf)
{
    uint8_t req[8];
    req[0] = slave_addr;
    req[1] = 0x03;
    req[2] = (start_addr >> 8) & 0xFF;
    req[3] = start_addr & 0xFF;
    req[4] = (reg_cnt >> 8) & 0xFF;
    req[5] = reg_cnt & 0xFF;
    uint16_t crc = modbus_crc16(req, 6);
    req[6] = crc & 0xFF;
    req[7] = (crc >> 8) & 0xFF;

    // 发送请求
    rs485_send_mode();
    uart_write_bytes(UART_NUM, req, 8);
    uart_wait_tx_done(UART_NUM, pdMS_TO_TICKS(10));
    rs485_recv_mode();

    // 等待应答
    uint8_t resp[256];
    int len = uart_read_bytes(UART_NUM, resp, sizeof(resp), pdMS_TO_TICKS(200));
    if (len < 5) return ESP_ERR_TIMEOUT;

    // 校验
    uint16_t recv_crc = ((uint16_t)resp[len-1] << 8) | resp[len-2];
    uint16_t calc_crc = modbus_crc16(resp, len - 2);
    if (recv_crc != calc_crc) return ESP_ERR_INVALID_CRC;
    if (resp[0] != slave_addr) return ESP_ERR_INVALID_RESPONSE;
    if (resp[1] & 0x80) return ESP_ERR_NOT_SUPPORTED; // 异常应答

    // 解析数据
    for (uint16_t i = 0; i < reg_cnt; i++) {
        out_buf[i] = ((uint16_t)resp[3 + i*2] << 8) | resp[3 + i*2 + 1];
    }

    return ESP_OK;
}
下面是 Modbus 主机轮询多个从机的完整工作流程图:
五、工程化:RS485硬件与可靠性设计
Modbus RTU的可靠性80%取决于RS485硬件与总线设计,是工业现场稳定运行的核心。
1. RS485硬件电路设计
- 收发控制:GPIO控制DE/RE引脚,发送完成延时再切接收,避免帧尾丢失;工业级推荐GPIO控制,比自动流向更可靠
- 电气隔离:必须使用隔离型RS485芯片或加数字隔离器,切断地环路,大幅提升抗干扰能力(对应EMC篇)
- 终端匹配:总线首尾两端各接120Ω终端电阻,匹配特性阻抗,减少信号反射
- 偏置电阻:节点较多时加上下拉偏置电阻(各1kΩ),保证空闲时总线电平确定
- ESD防护:A/B线各接TVS管到保护地,静电泄放,防止接口损坏
2. 软件可靠性增强
- 超时重传:单次通信失败自动重发2~3次,容忍临时干扰
- 异常码解析:正确处理标准异常码,区分功能不支持、地址越界、数据非法,便于排查
- 故障计数:每个从机独立统计失败次数,连续失败标记离线,避免占用总线时间
- 总线空闲检测:发送前检测总线状态,避免冲突
3. 多字节数据对齐
Modbus协议为大端序,ESP32为小端序,多字节数据必须做转换:
- 16位寄存器:拆分高低字节,高字节先发
- 32位整型/浮点:分两个寄存器传输,需提前约定高低字顺序,不同厂家定义可能不同,对接时明确文档化
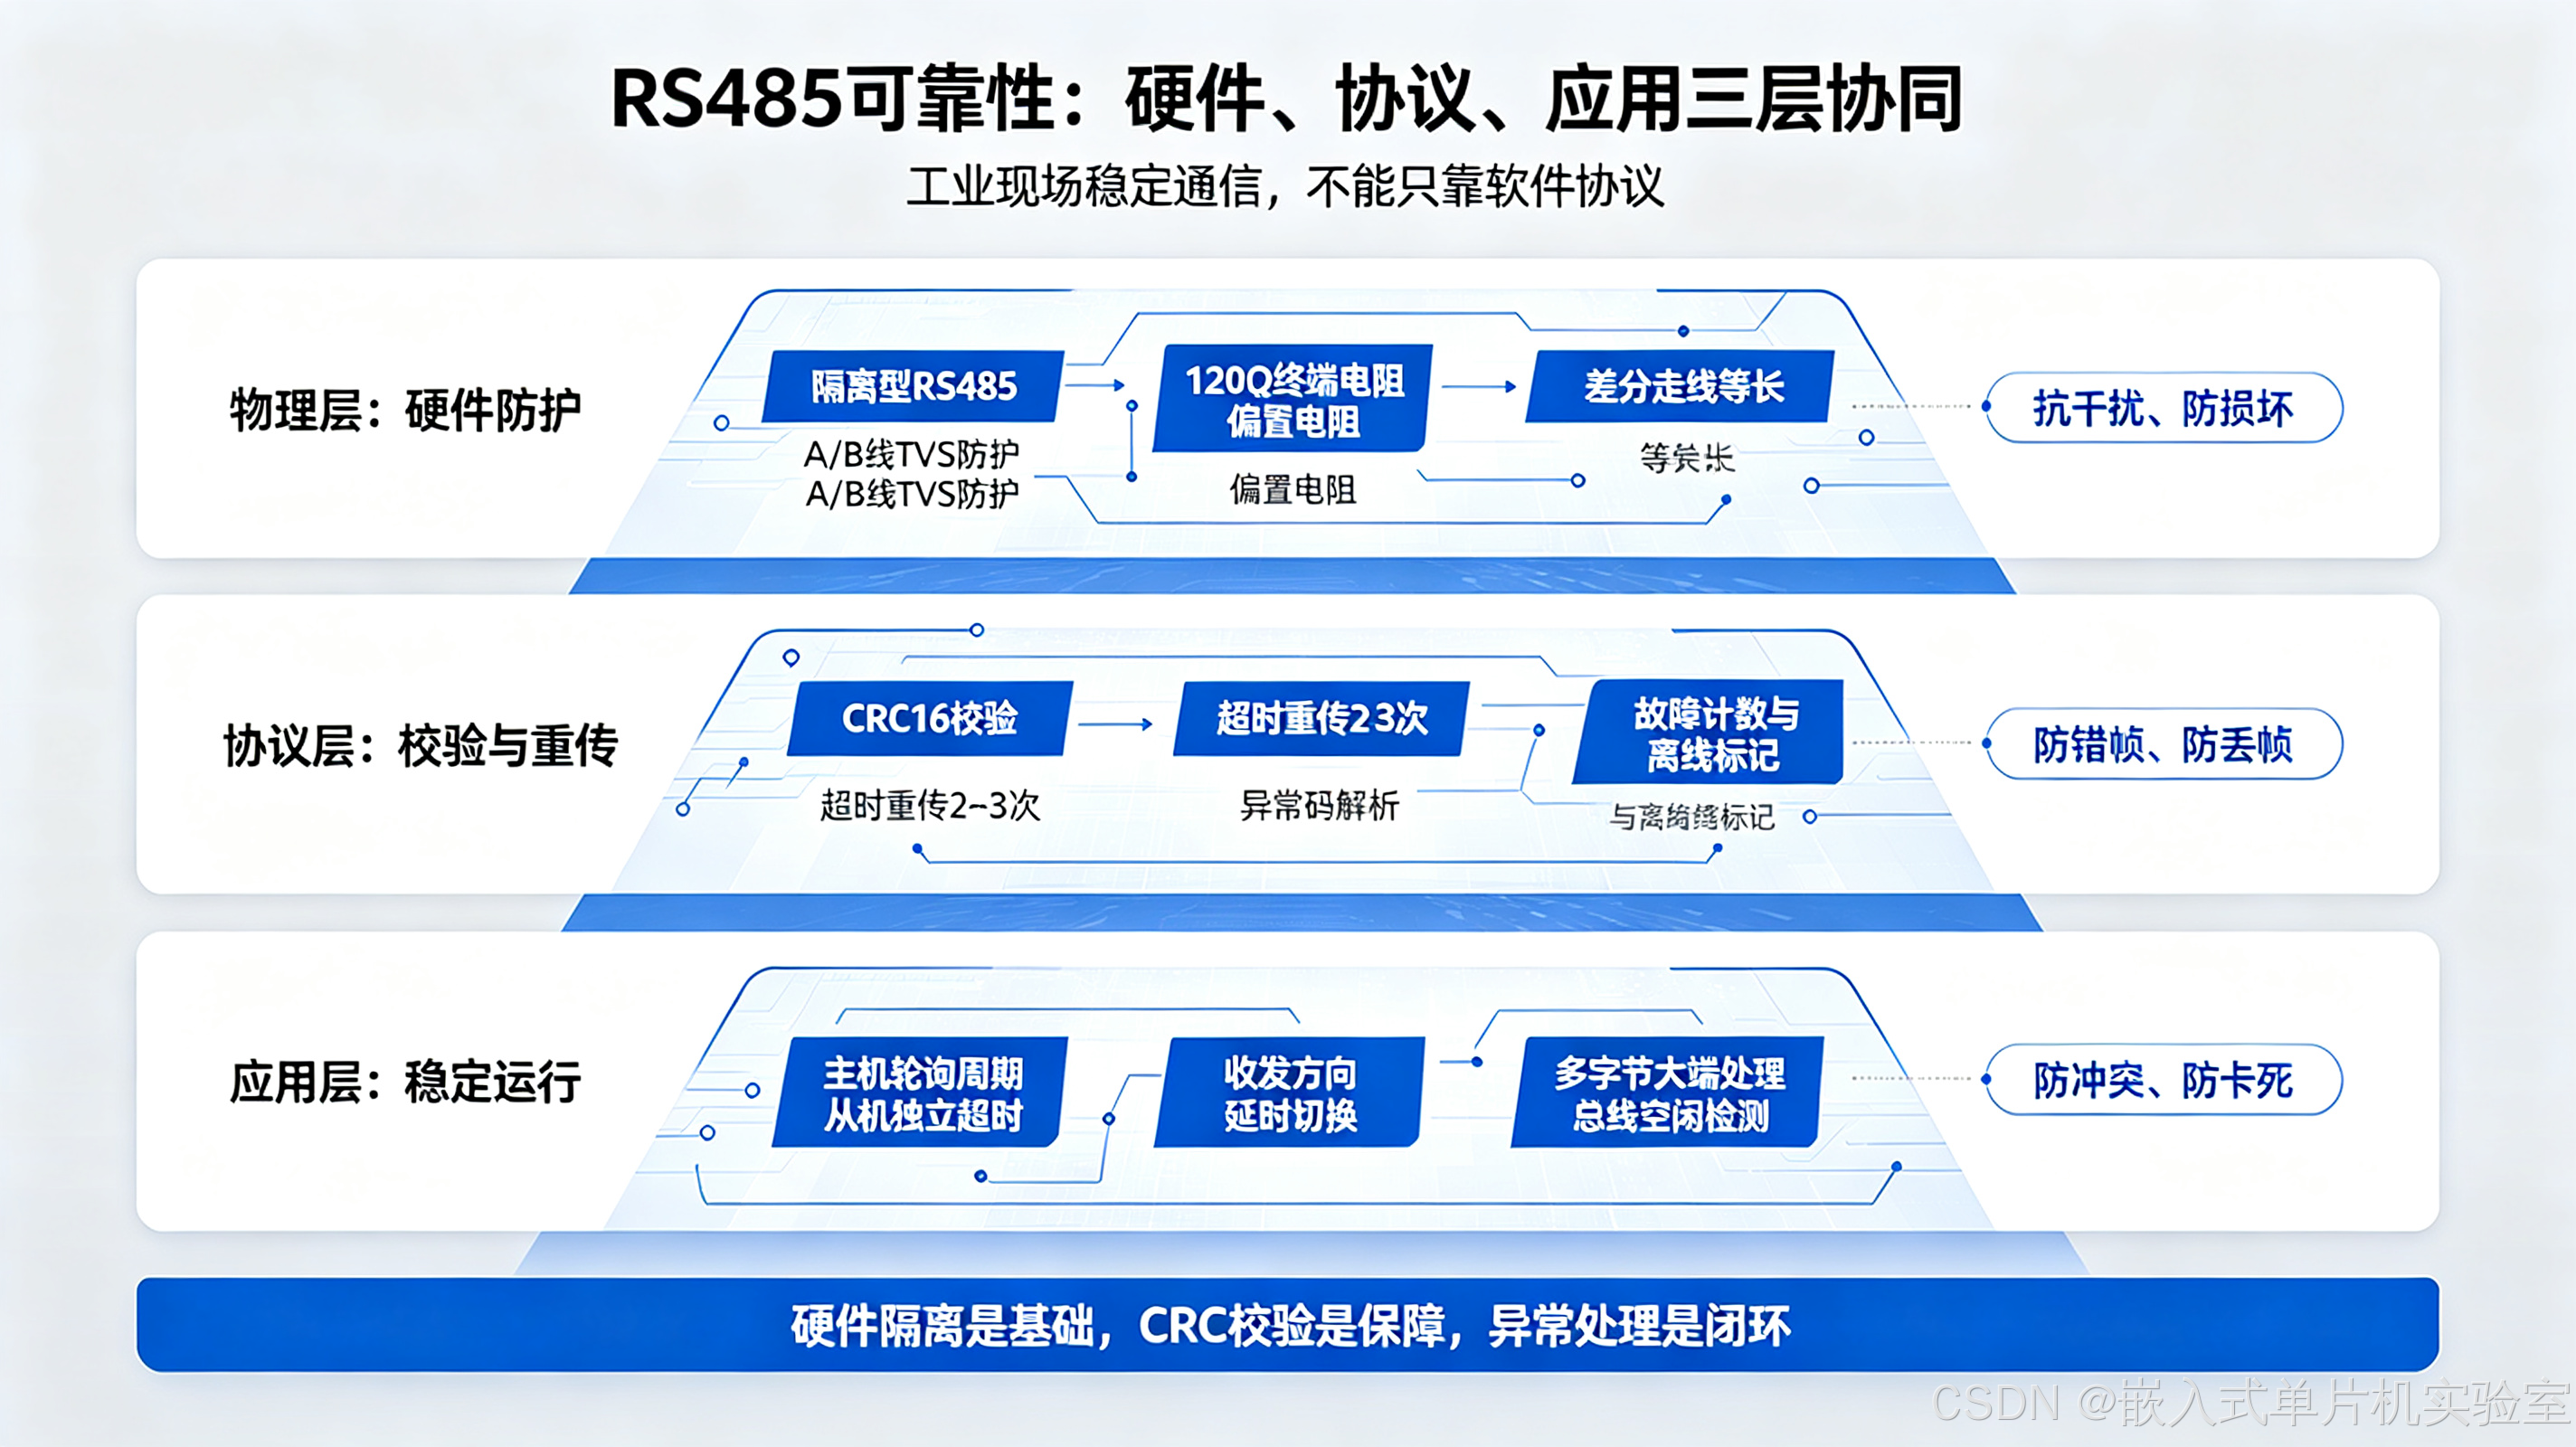
【配图3:工业RS485-Modbus可靠性设计全景图】
配图说明:从物理层硬件防护、协议层校验重传、应用层异常处理三个层级,展示完整的可靠性设计体系;每层标注核心措施与解决的问题,直观呈现工业级总线的可靠性保障。
下面是工业 RS485-Modbus 可靠性设计的全景架构图:
六、工程最佳实践
1. 协议实现
- 严格遵循标准帧格式与CRC字节序,优先保证第三方设备兼容性
- 寄存器地址统一从0开始,避免0地址/1地址混淆,文档明确说明
- 多字节数据定义字节序与寄存器顺序,浮点、32位数据约定清晰
- 支持标准异常码,不随意自定义功能码与私有格式
2. 硬件设计
- 工业级必须做电气隔离,总线侧与系统侧电源地完全隔离
- 总线两端必须加终端电阻,超过10个节点增加偏置电阻
- 收发切换留足延时,等待发送完成再切接收,避免帧尾丢失
- 总线走线差分等长,远离高频电路,减少干扰耦合
3. 调试与验证
- 用Modbus Poll、Modbus Slave等标准工具调试,验证兼容性
- 先测从机再测主机,先短距离再长距离,先低波特率再高波特率
- 用USB转485抓包对比标准帧,快速定位通信问题
- 连续24小时压力测试,验证错误率与稳定性
七、新手高频踩坑汇总
- CRC字节序搞反,通信完全不通
- 误将CRC高字节在前,导致所有帧校验失败,从机不应答
- 解决:CRC低字节先发、高字节后发;用标准工具抓包对比校验值
- 大小端不匹配,读取数据全错乱
- 直接发送ESP32原生小端数据,高低字节颠倒,数值完全错误
- 解决:所有16位数据拆分高低字节,按大端序传输;接收时合并还原
- 收发切换不及时,丢帧头帧尾
- 发送完立刻切接收,帧尾还未输出就切换方向,导致最后几个字节丢失
- 解决:等待发送完成中断或加延时,确保数据全部发出再切接收
- 帧结束判断错误,帧拆分或合并
- 超时设置太短,一帧拆成两帧;太长,多帧合并成一帧
- 解决:按波特率准确计算3.5字符时间,配合串口空闲中断判断
- 地址冲突,总线乱码
- 总线上存在相同地址从机,同时应答造成冲突,数据全错
- 解决:出厂配置唯一地址,逐个设备接入测试,避免重址
- 忽略异常应答,故障无法定位
- 收到异常功能码直接丢弃,不知道具体错误原因
- 解决:解析标准异常码,记录错误类型,针对性排查问题
下一篇预告(45篇)
ESP-IDF保姆级入门45|边缘采集网关与协议转换全解:Modbus转MQTT/多设备接入/数据标准化/云端同步,打造工业级边缘采集网关,实现多协议设备数据汇聚与云边协同!

智能硬件社区聚焦AI智能硬件技术生态,汇聚嵌入式AI、物联网硬件开发者,打造交流分享平台,同步全国赛事资讯、开展 OPC 核心人才招募,助力技术落地与开发者成长。
更多推荐
 3
 0
- 0


 已为社区贡献37条内容

所有评论(0)