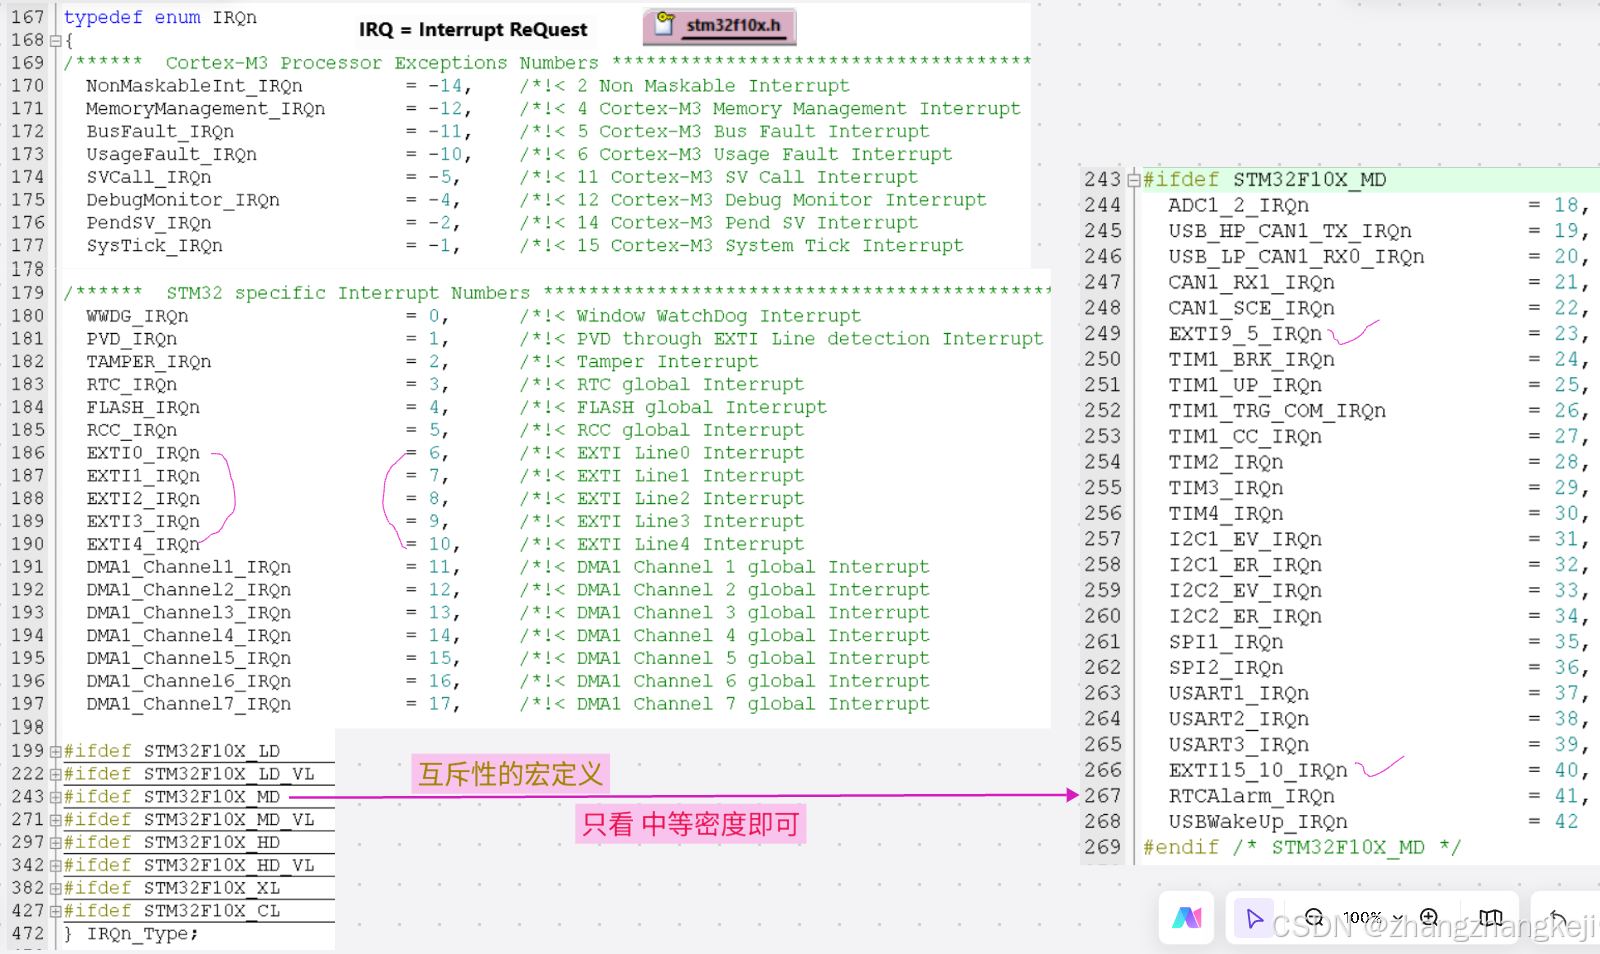
stm32 5-2 : 中断,代码篇,对射式红外计数器,旋转编码器。 本 M3中等密度的中断向量列表
·
(47)上一篇已经记录了一些代码篇的知识。
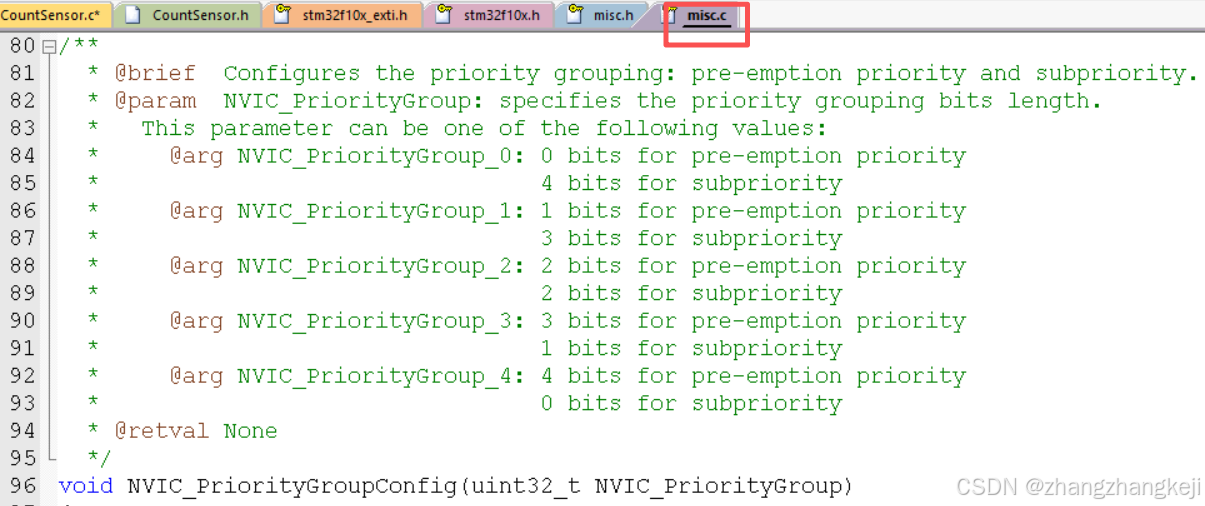
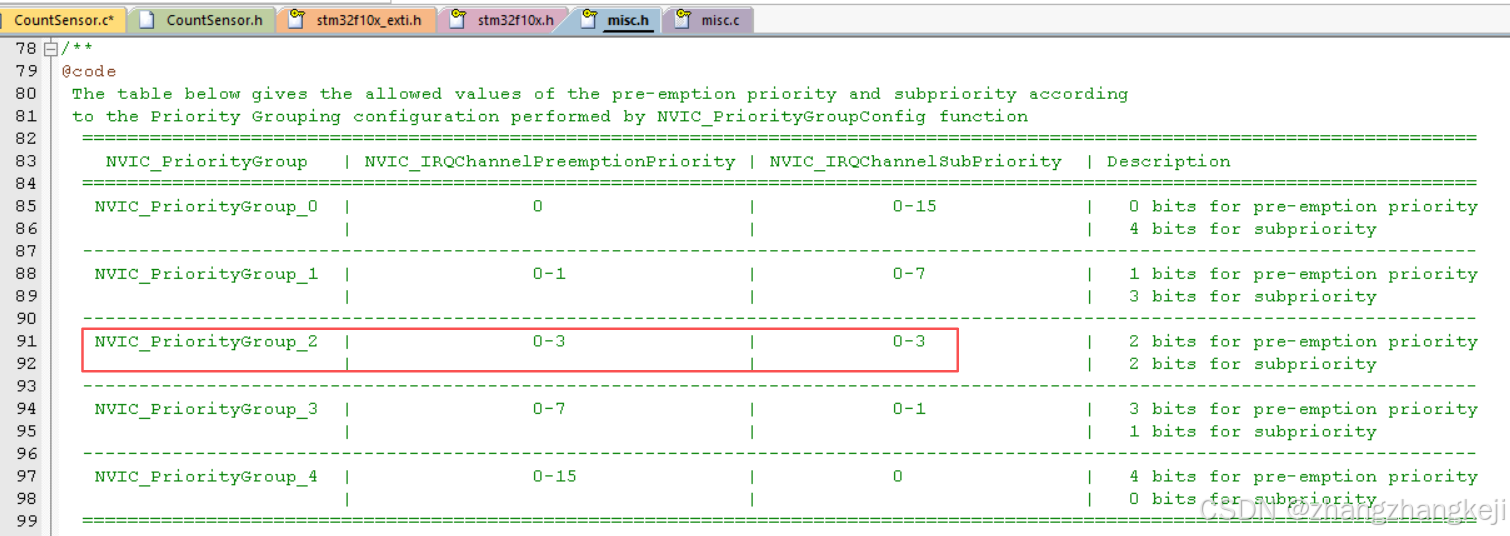
关于中断分优先级 :
++
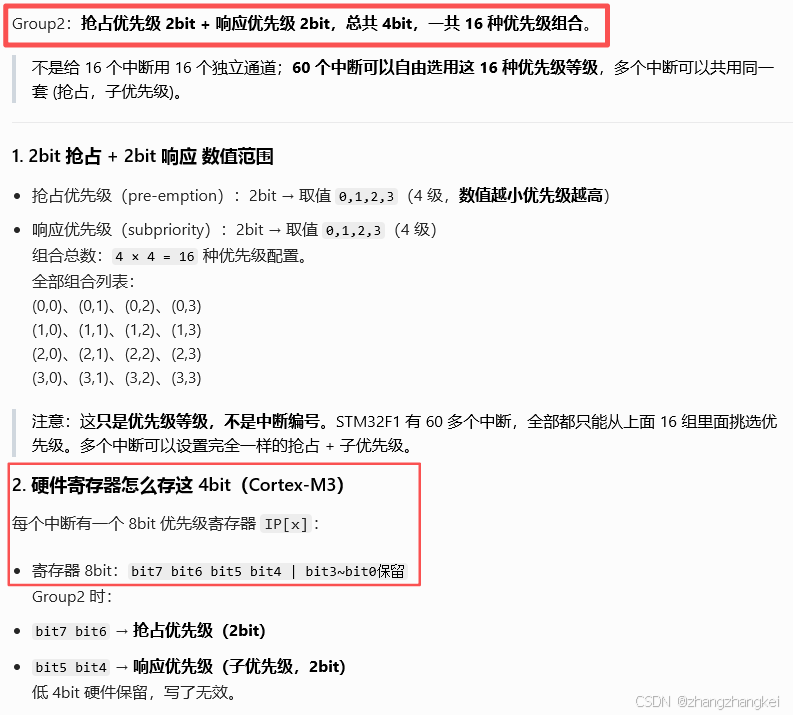
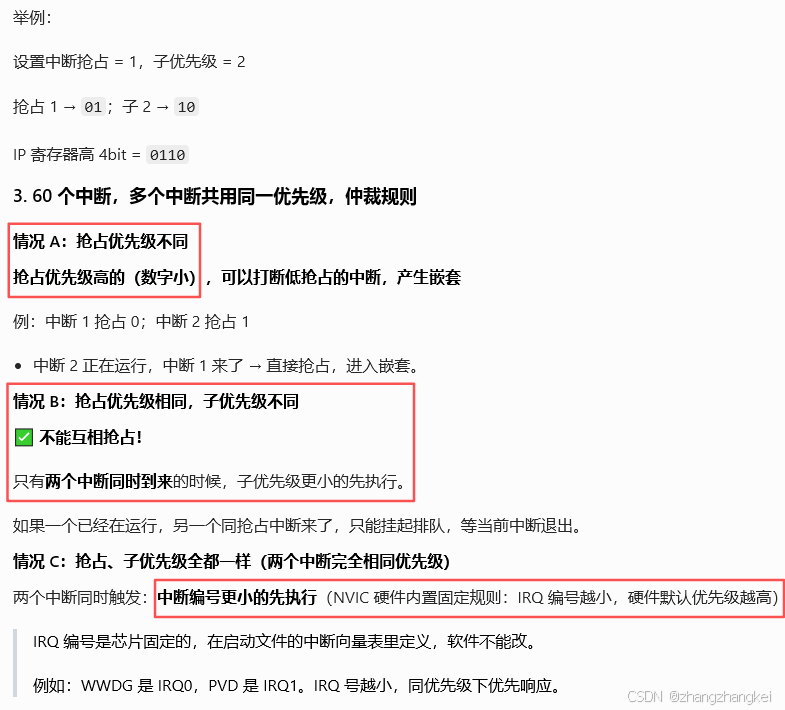
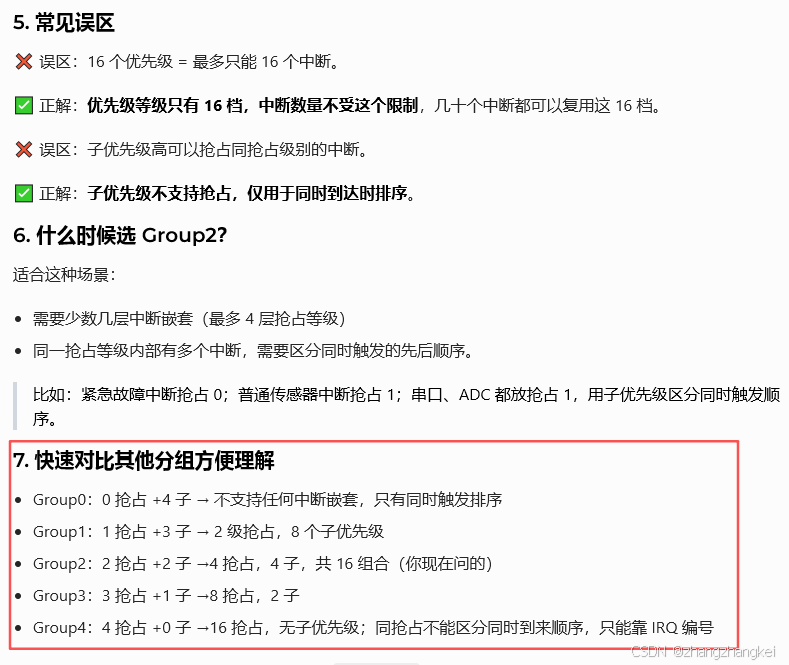
++ 一个板子,一套代码,只可以用一种分组方式。此函数,只被调用一次。
(48)
++
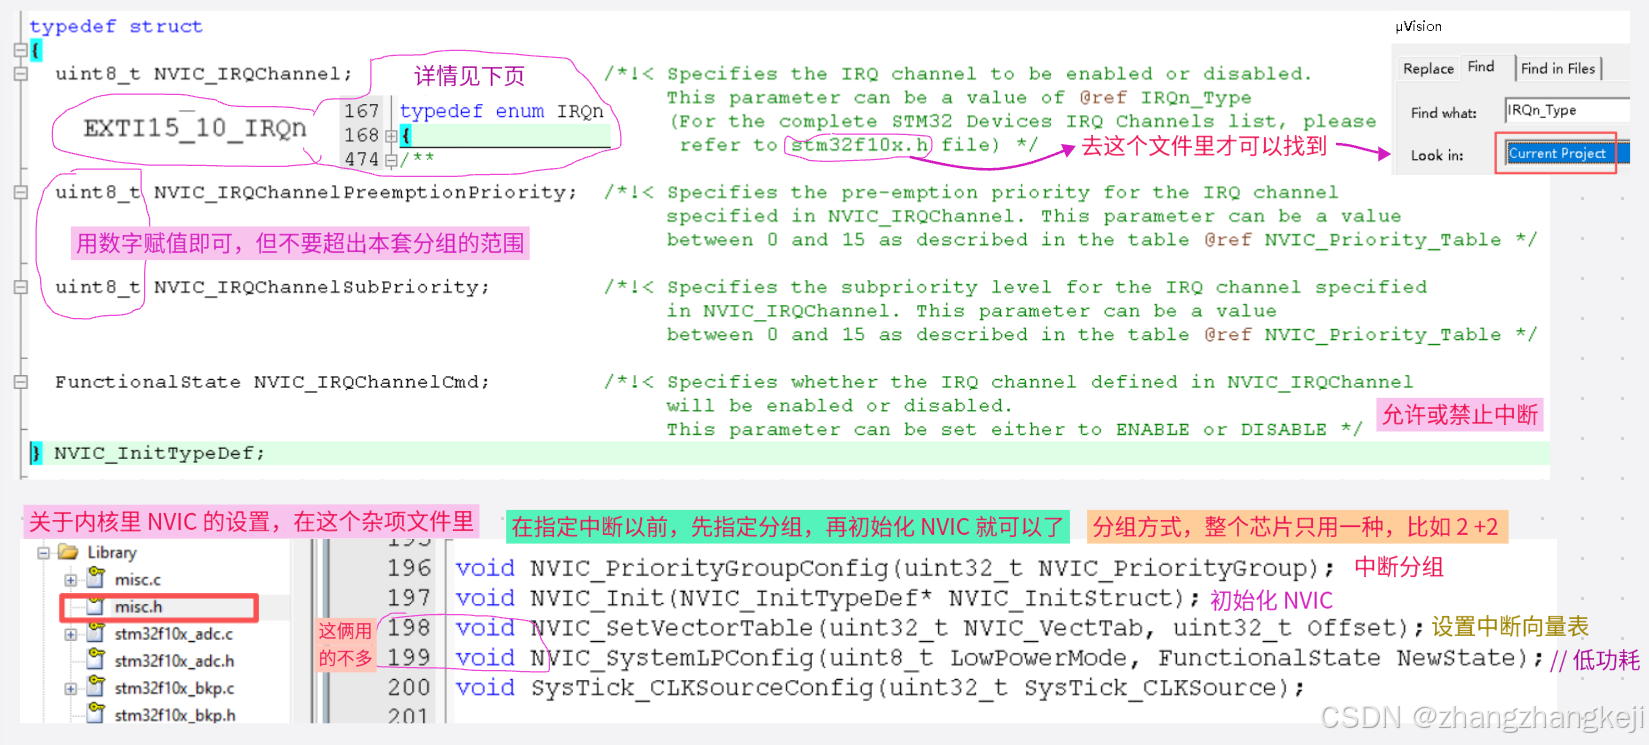
++ 关于 NVIC 的配置 :
(49)
++ CountSensor . c 里的完整代码 :
#include "stm32f10x.h"                  // Device header

uint16_t CountSensor_Count;				//全局变量,用于计数

/**
  * 函    数:计数传感器初始化
  * 参    数:无
  * 返 回 值:无
  */
void CountSensor_Init(void)
{
	/*开启时钟*/ // EXTI 和 NVIC 是一直时钟开启的
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);		//开启GPIOB的时钟
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);		//开启AFIO的时钟,外部中断必须开启AFIO的时钟

	/*GPIO初始化*/
	GPIO_InitTypeDef GPIO_InitStructure; // 上拉输入
	GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;
	GPIO_InitStructure.GPIO_Pin = GPIO_Pin_14;
	GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
	GPIO_Init(GPIOB, &GPIO_InitStructure);						//将PB14引脚初始化为上拉输入

	/*AFIO选择中断引脚*/
	GPIO_EXTILineConfig(GPIO_PortSourceGPIOB, GPIO_PinSource14);//将外部中断的14号线映射到GPIOB,即选择PB14为外部中断引脚

	/*EXTI初始化*/
	EXTI_InitTypeDef EXTI_InitStructure;						//定义结构体变量
	EXTI_InitStructure.EXTI_Line = EXTI_Line14;					//选择配置外部中断的14号线
	EXTI_InitStructure.EXTI_LineCmd = ENABLE;					//指定外部中断线使能
	EXTI_InitStructure.EXTI_Mode = EXTI_Mode_Interrupt;			//指定外部中断线为中断模式
	EXTI_InitStructure.EXTI_Trigger = EXTI_Trigger_Falling;		//指定外部中断线为下降沿触发
	EXTI_Init(&EXTI_InitStructure);								//将结构体变量交给EXTI_Init,配置EXTI外设

	/*NVIC中断分组*/
	NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);				//配置NVIC为分组2
																//即抢占优先级范围:0~3,响应优先级范围:0~3
																//此分组配置在整个工程中仅需调用一次
																//若有多个中断,可以把此代码放在main函数内,while循环之前
																//若调用多次配置分组的代码,则后执行的配置会覆盖先执行的配置

	/*NVIC配置*/
	NVIC_InitTypeDef NVIC_InitStructure;						//定义结构体变量
	NVIC_InitStructure.NVIC_IRQChannel = EXTI15_10_IRQn;		//选择配置NVIC的EXTI15_10线
	NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;				//指定NVIC线路使能
	NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;	//指定NVIC线路的抢占优先级为1
	NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1;			//指定NVIC线路的响应优先级为1
	NVIC_Init(&NVIC_InitStructure);								//将结构体变量交给NVIC_Init,配置NVIC外设
}

/**
  * 函    数:获取计数传感器的计数值
  * 参    数:无
  * 返 回 值:计数值,范围:0~65535
  */
uint16_t CountSensor_Get(void)
{
	return CountSensor_Count;
}

/**
  * 函    数:EXTI15_10外部中断函数
  * 参    数:无
  * 返 回 值:无
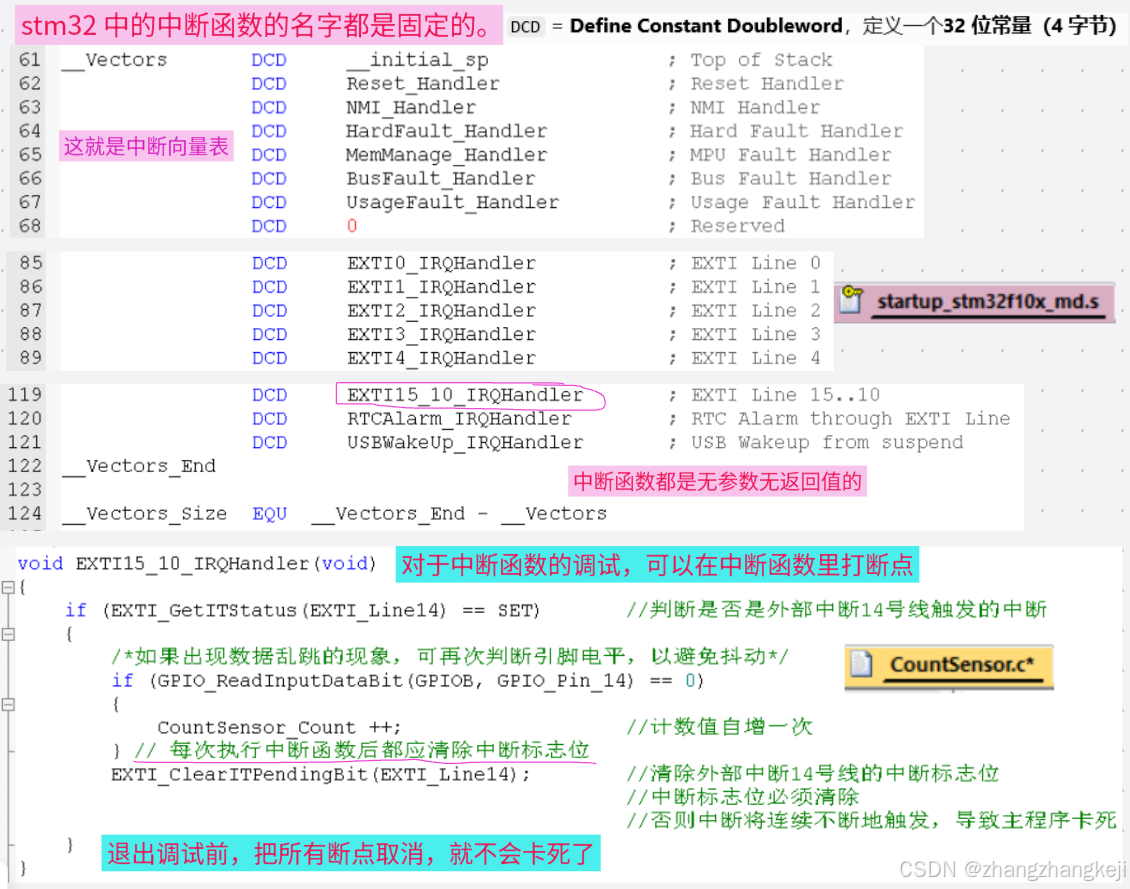
  * 注意事项:此函数为中断函数,无需调用,中断触发后自动执行
  *           函数名为预留的指定名称,可以从启动文件复制
  *           请确保函数名正确,不能有任何差异,否则中断函数将不能进入
  */
void EXTI15_10_IRQHandler(void)
{
	if (EXTI_GetITStatus(EXTI_Line14) == SET)		//判断是否是外部中断14号线触发的中断
	{
		/*如果出现数据乱跳的现象,可再次判断引脚电平,以避免抖动*/
		if (GPIO_ReadInputDataBit(GPIOB, GPIO_Pin_14) == 0)
		{
			CountSensor_Count ++;					//计数值自增一次
		} // 每次执行中断函数后都应清除中断标志位
		EXTI_ClearITPendingBit(EXTI_Line14);		//清除外部中断14号线的中断标志位
													//中断标志位必须清除
													//否则中断将连续不断地触发,导致主程序卡死
	}
}
++ 主 main . c :
#include "stm32f10x.h"                  // Device header
#include "Delay.h"
#include "OLED.h"
#include "CountSensor.h"

int main(void)
{
	/*模块初始化*/
	OLED_Init();			//OLED初始化
	CountSensor_Init();		//计数传感器初始化

	/*显示静态字符串*/
	OLED_ShowString(1, 1, "Count:");	//1行1列显示字符串Count:

	while (1)
	{
		OLED_ShowNum(1, 7, CountSensor_Get(), 5);		//OLED不断刷新显示CountSensor_Get的返回值
	}
}
(50)编码器计数中断 :
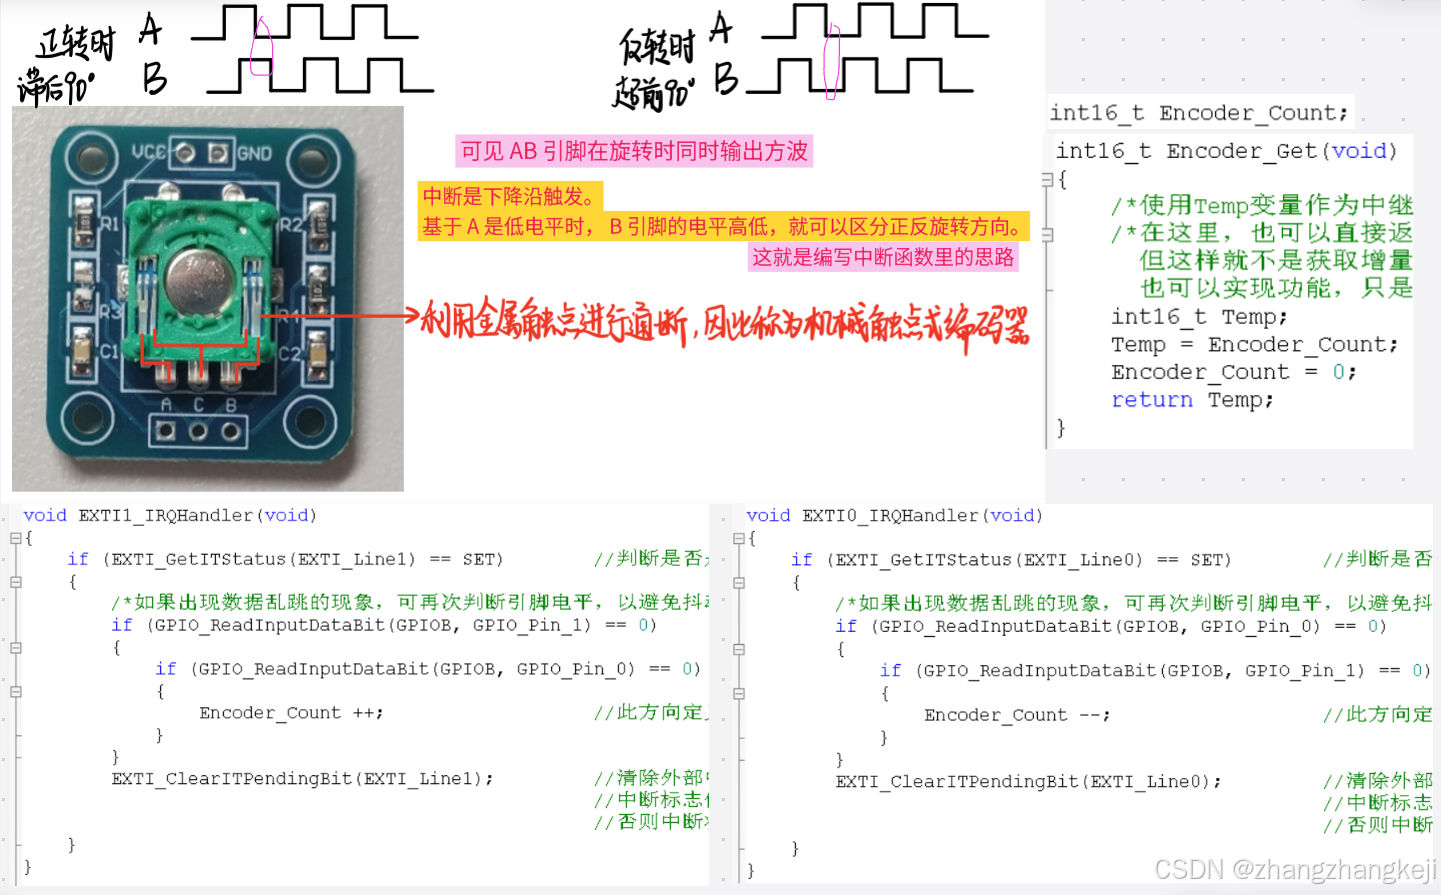
++ encoder. c 文件的全部代码 :
#include "stm32f10x.h"                  // Device header

int16_t Encoder_Count;					//全局变量,用于计数旋转编码器的增量值

/**
  * 函    数:旋转编码器初始化
  * 参    数:无
  * 返 回 值:无
  */
void Encoder_Init(void)
{
	/*开启时钟*/
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB, ENABLE);		//开启GPIOB的时钟
	RCC_APB2PeriphClockCmd(RCC_APB2Periph_AFIO, ENABLE);		//开启AFIO的时钟,外部中断必须开启AFIO的时钟

	/*GPIO初始化*/
	GPIO_InitTypeDef GPIO_InitStructure;
	GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPU;
	GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0 | GPIO_Pin_1;
	GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;
	GPIO_Init(GPIOB, &GPIO_InitStructure);						//将PB0和PB1引脚初始化为上拉输入

	/*AFIO选择中断引脚*/   // 其实就是引脚映射,复用;把引脚关联到中断
	GPIO_EXTILineConfig(GPIO_PortSourceGPIOB, GPIO_PinSource0);//将外部中断的0号线映射到GPIOB,即选择PB0为外部中断引脚
	GPIO_EXTILineConfig(GPIO_PortSourceGPIOB, GPIO_PinSource1);//将外部中断的1号线映射到GPIOB,即选择PB1为外部中断引脚

	/*EXTI初始化*/  // 配置中断
	EXTI_InitTypeDef EXTI_InitStructure;						//定义结构体变量
	EXTI_InitStructure.EXTI_Line = EXTI_Line0 | EXTI_Line1;		//选择配置外部中断的0号线和1号线
	EXTI_InitStructure.EXTI_LineCmd = ENABLE;					//指定外部中断线使能
	EXTI_InitStructure.EXTI_Mode = EXTI_Mode_Interrupt;			//指定外部中断线为中断模式
	EXTI_InitStructure.EXTI_Trigger = EXTI_Trigger_Falling;		//指定外部中断线为下降沿触发
	EXTI_Init(&EXTI_InitStructure);								//将结构体变量交给EXTI_Init,配置EXTI外设

	/*NVIC中断分组*/
	NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2);				//配置NVIC为分组2
																//即抢占优先级范围:0~3,响应优先级范围:0~3
																//此分组配置在整个工程中仅需调用一次
																//若有多个中断,可以把此代码放在main函数内,while循环之前
																//若调用多次配置分组的代码,则后执行的配置会覆盖先执行的配置

	/*NVIC配置*/
	NVIC_InitTypeDef NVIC_InitStructure;						//定义结构体变量
	NVIC_InitStructure.NVIC_IRQChannel = EXTI0_IRQn;			//选择配置NVIC的EXTI0线
	NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;				//指定NVIC线路使能
	NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;	//指定NVIC线路的抢占优先级为1
	NVIC_InitStructure.NVIC_IRQChannelSubPriority = 1;			//指定NVIC线路的响应优先级为1
	NVIC_Init(&NVIC_InitStructure);								//将结构体变量交给NVIC_Init,配置NVIC外设

	NVIC_InitStructure.NVIC_IRQChannel = EXTI1_IRQn;			//选择配置NVIC的EXTI1线
	NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;				//指定NVIC线路使能
	NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 1;	//指定NVIC线路的抢占优先级为1
	NVIC_InitStructure.NVIC_IRQChannelSubPriority = 2;			//指定NVIC线路的响应优先级为2
	NVIC_Init(&NVIC_InitStructure);								//将结构体变量交给NVIC_Init,配置NVIC外设
}

/**
  * 函    数:旋转编码器获取增量值
  * 参    数:无
  * 返 回 值:自上此调用此函数后,旋转编码器的增量值
  */
int16_t Encoder_Get(void)
{
	/*使用Temp变量作为中继,目的是返回Encoder_Count后将其清零*/
	/*在这里,也可以直接返回Encoder_Count
	  但这样就不是获取增量值的操作方法了
	  也可以实现功能,只是思路不一样*/
	int16_t Temp;
	Temp = Encoder_Count;
	Encoder_Count = 0;
	return Temp;
}

/**
  * 函    数:EXTI0外部中断函数
  * 参    数:无
  * 返 回 值:无
  * 注意事项:此函数为中断函数,无需调用,中断触发后自动执行
  *           函数名为预留的指定名称,可以从启动文件复制
  *           请确保函数名正确,不能有任何差异,否则中断函数将不能进入
  */
void EXTI0_IRQHandler(void)
{
	if (EXTI_GetITStatus(EXTI_Line0) == SET)		//判断是否是外部中断0号线触发的中断
	{
		/*如果出现数据乱跳的现象,可再次判断引脚电平,以避免抖动*/
		if (GPIO_ReadInputDataBit(GPIOB, GPIO_Pin_0) == 0)
		{
			if (GPIO_ReadInputDataBit(GPIOB, GPIO_Pin_1) == 0)		//PB0的下降沿触发中断,此时检测另一相PB1的电平,目的是判断旋转方向
			{
				Encoder_Count --;					//此方向定义为反转,计数变量自减
			}
		}
		EXTI_ClearITPendingBit(EXTI_Line0);			//清除外部中断0号线的中断标志位
													//中断标志位必须清除
													//否则中断将连续不断地触发,导致主程序卡死
	}
}

/**
  * 函    数:EXTI1外部中断函数
  * 参    数:无
  * 返 回 值:无
  * 注意事项:此函数为中断函数,无需调用,中断触发后自动执行
  *           函数名为预留的指定名称,可以从启动文件复制
  *           请确保函数名正确,不能有任何差异,否则中断函数将不能进入
  */
void EXTI1_IRQHandler(void)
{
	if (EXTI_GetITStatus(EXTI_Line1) == SET)		//判断是否是外部中断1号线触发的中断
	{
		/*如果出现数据乱跳的现象,可再次判断引脚电平,以避免抖动*/
		if (GPIO_ReadInputDataBit(GPIOB, GPIO_Pin_1) == 0)
		{
			if (GPIO_ReadInputDataBit(GPIOB, GPIO_Pin_0) == 0)		//PB1的下降沿触发中断,此时检测另一相PB0的电平,目的是判断旋转方向
			{
				Encoder_Count ++;					//此方向定义为正转,计数变量自增
			}
		}
		EXTI_ClearITPendingBit(EXTI_Line1);			//清除外部中断1号线的中断标志位
													//中断标志位必须清除
													//否则中断将连续不断地触发,导致主程序卡死
	}
}
++ main . c :
#include "stm32f10x.h"                  // Device header
#include "Delay.h"
#include "OLED.h"
#include "Encoder.h"

int16_t Num;			//定义待被旋转编码器调节的变量

int main(void)
{
	/*模块初始化*/
	OLED_Init();		//OLED初始化
	Encoder_Init();		//旋转编码器初始化

	/*显示静态字符串*/
	OLED_ShowString(1, 1, "Num:");			//1行1列显示字符串Num:

	while (1)
	{
		Num += Encoder_Get();				//获取自上此调用此函数后,旋转编码器的增量值,并将增量值加到Num上
		OLED_ShowSignedNum(1, 5, Num, 5);	//显示Num
	}
}
(51)
(52)
谢谢

智能硬件社区聚焦AI智能硬件技术生态,汇聚嵌入式AI、物联网硬件开发者,打造交流分享平台,同步全国赛事资讯、开展 OPC 核心人才招募,助力技术落地与开发者成长。
更多推荐


 2
 0
- 0


 已为社区贡献6条内容

所有评论(0)